 1 / 3
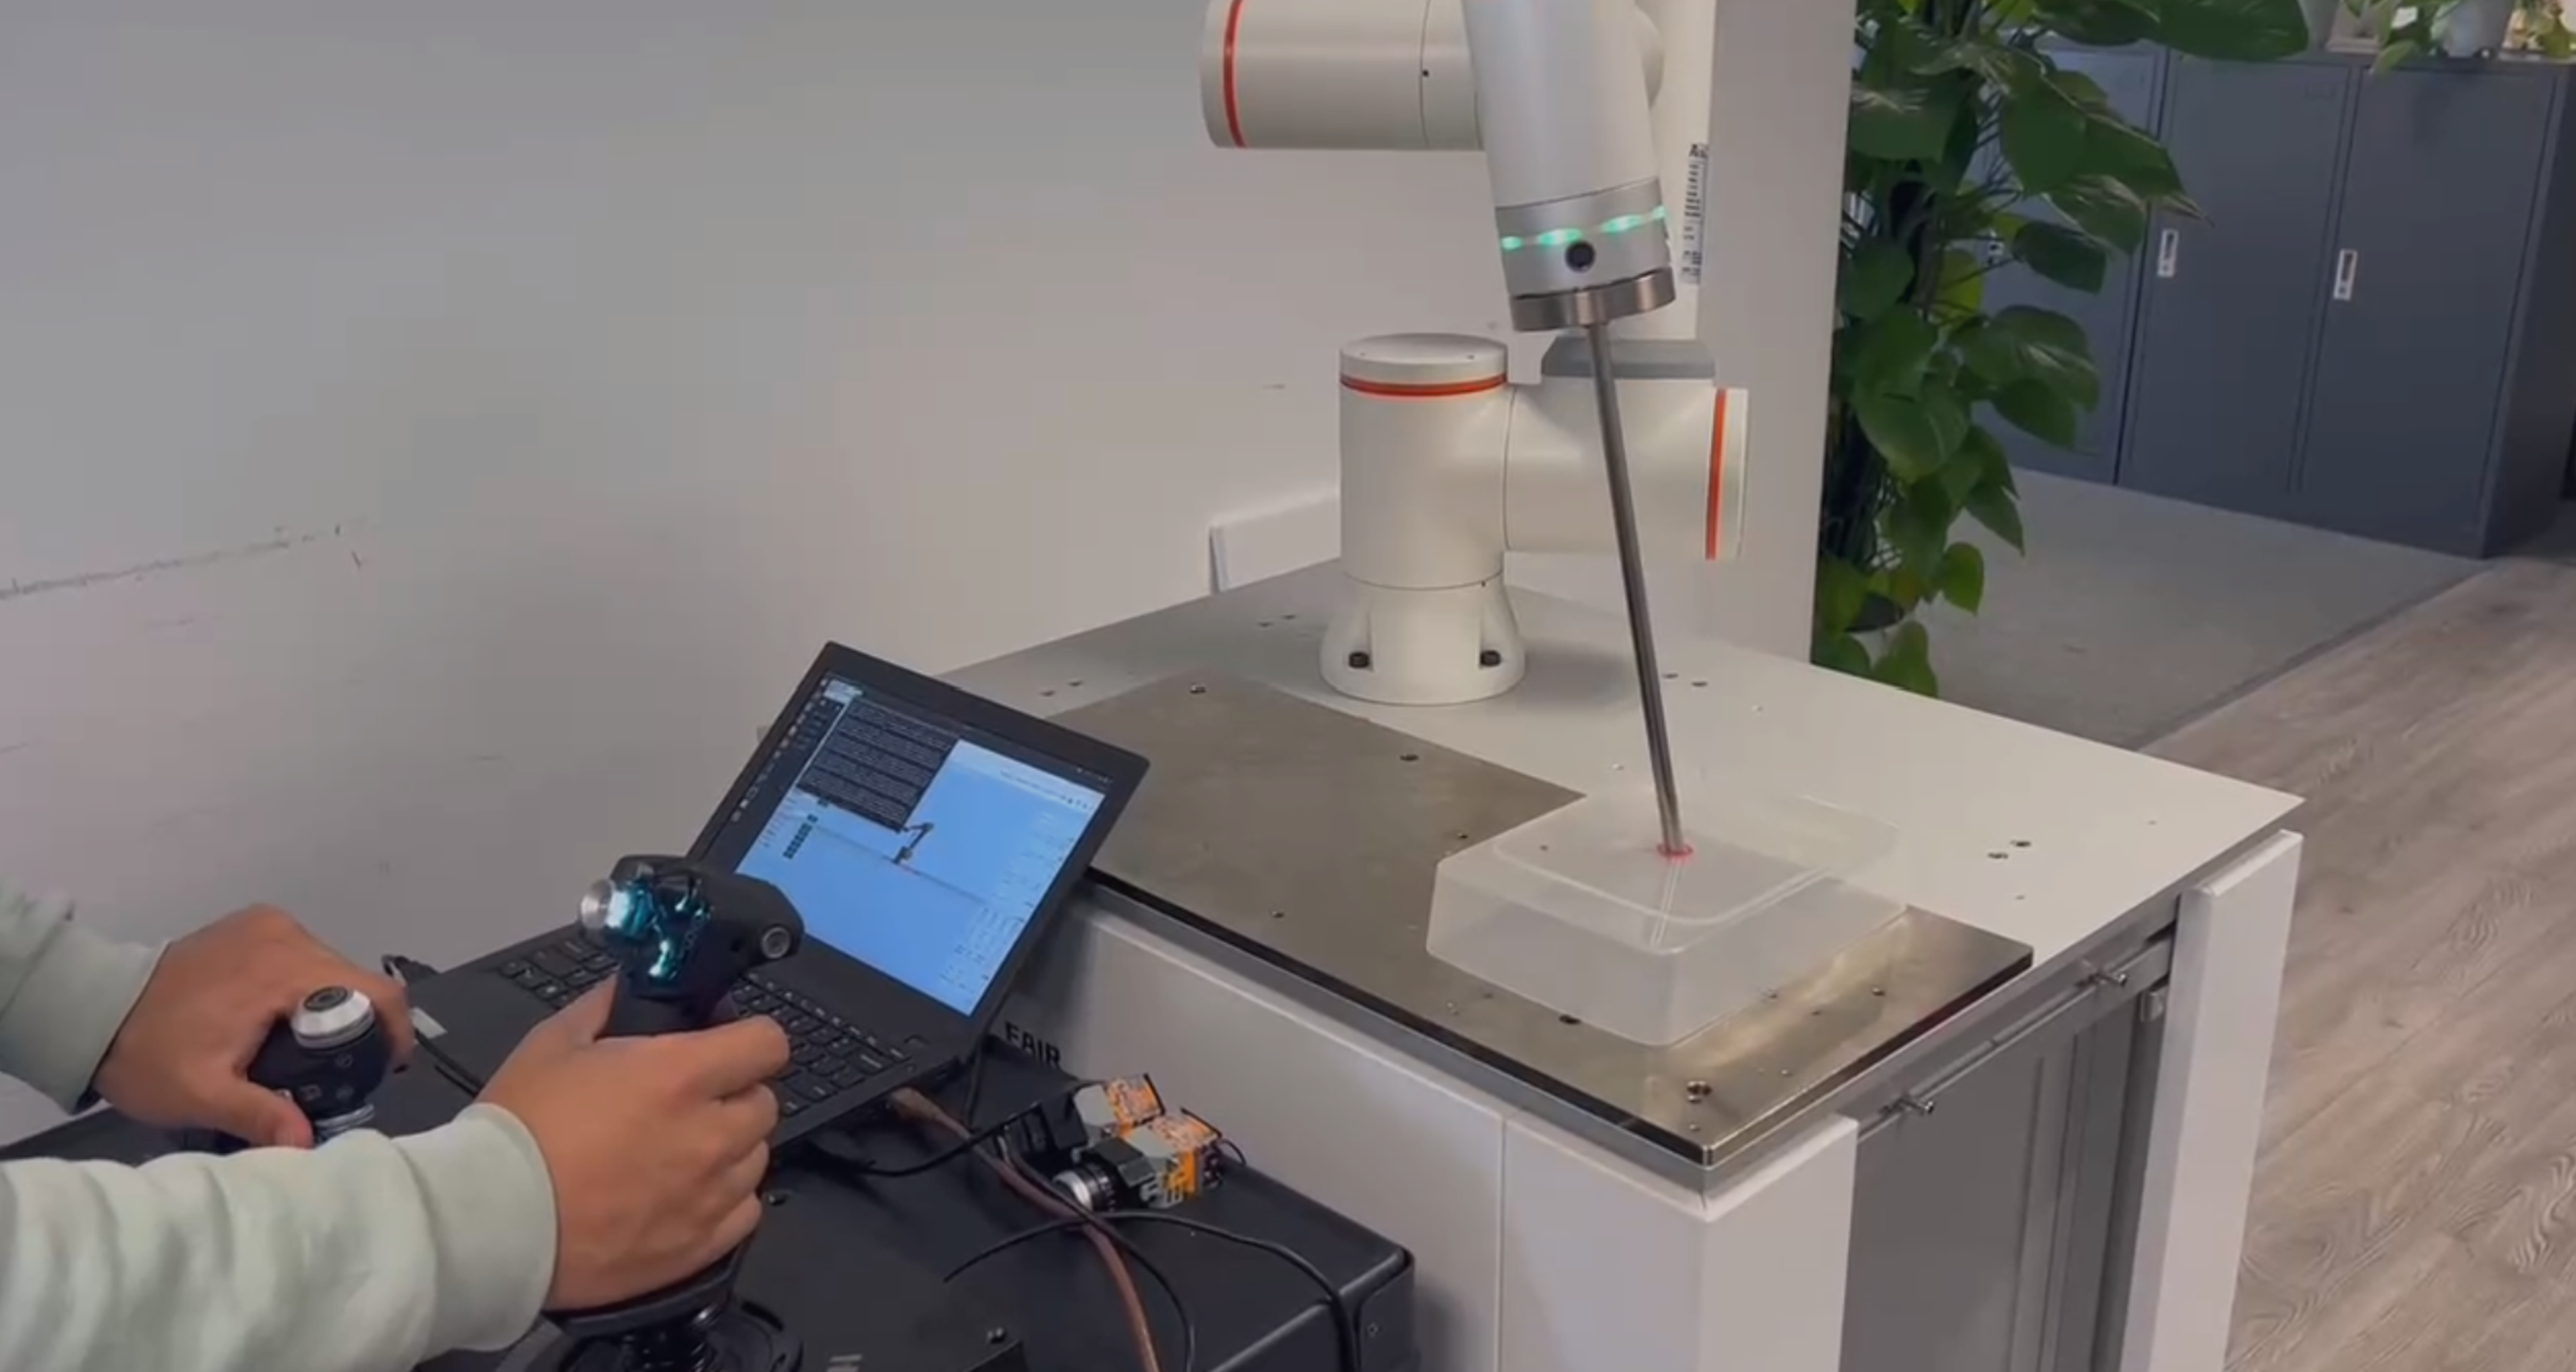
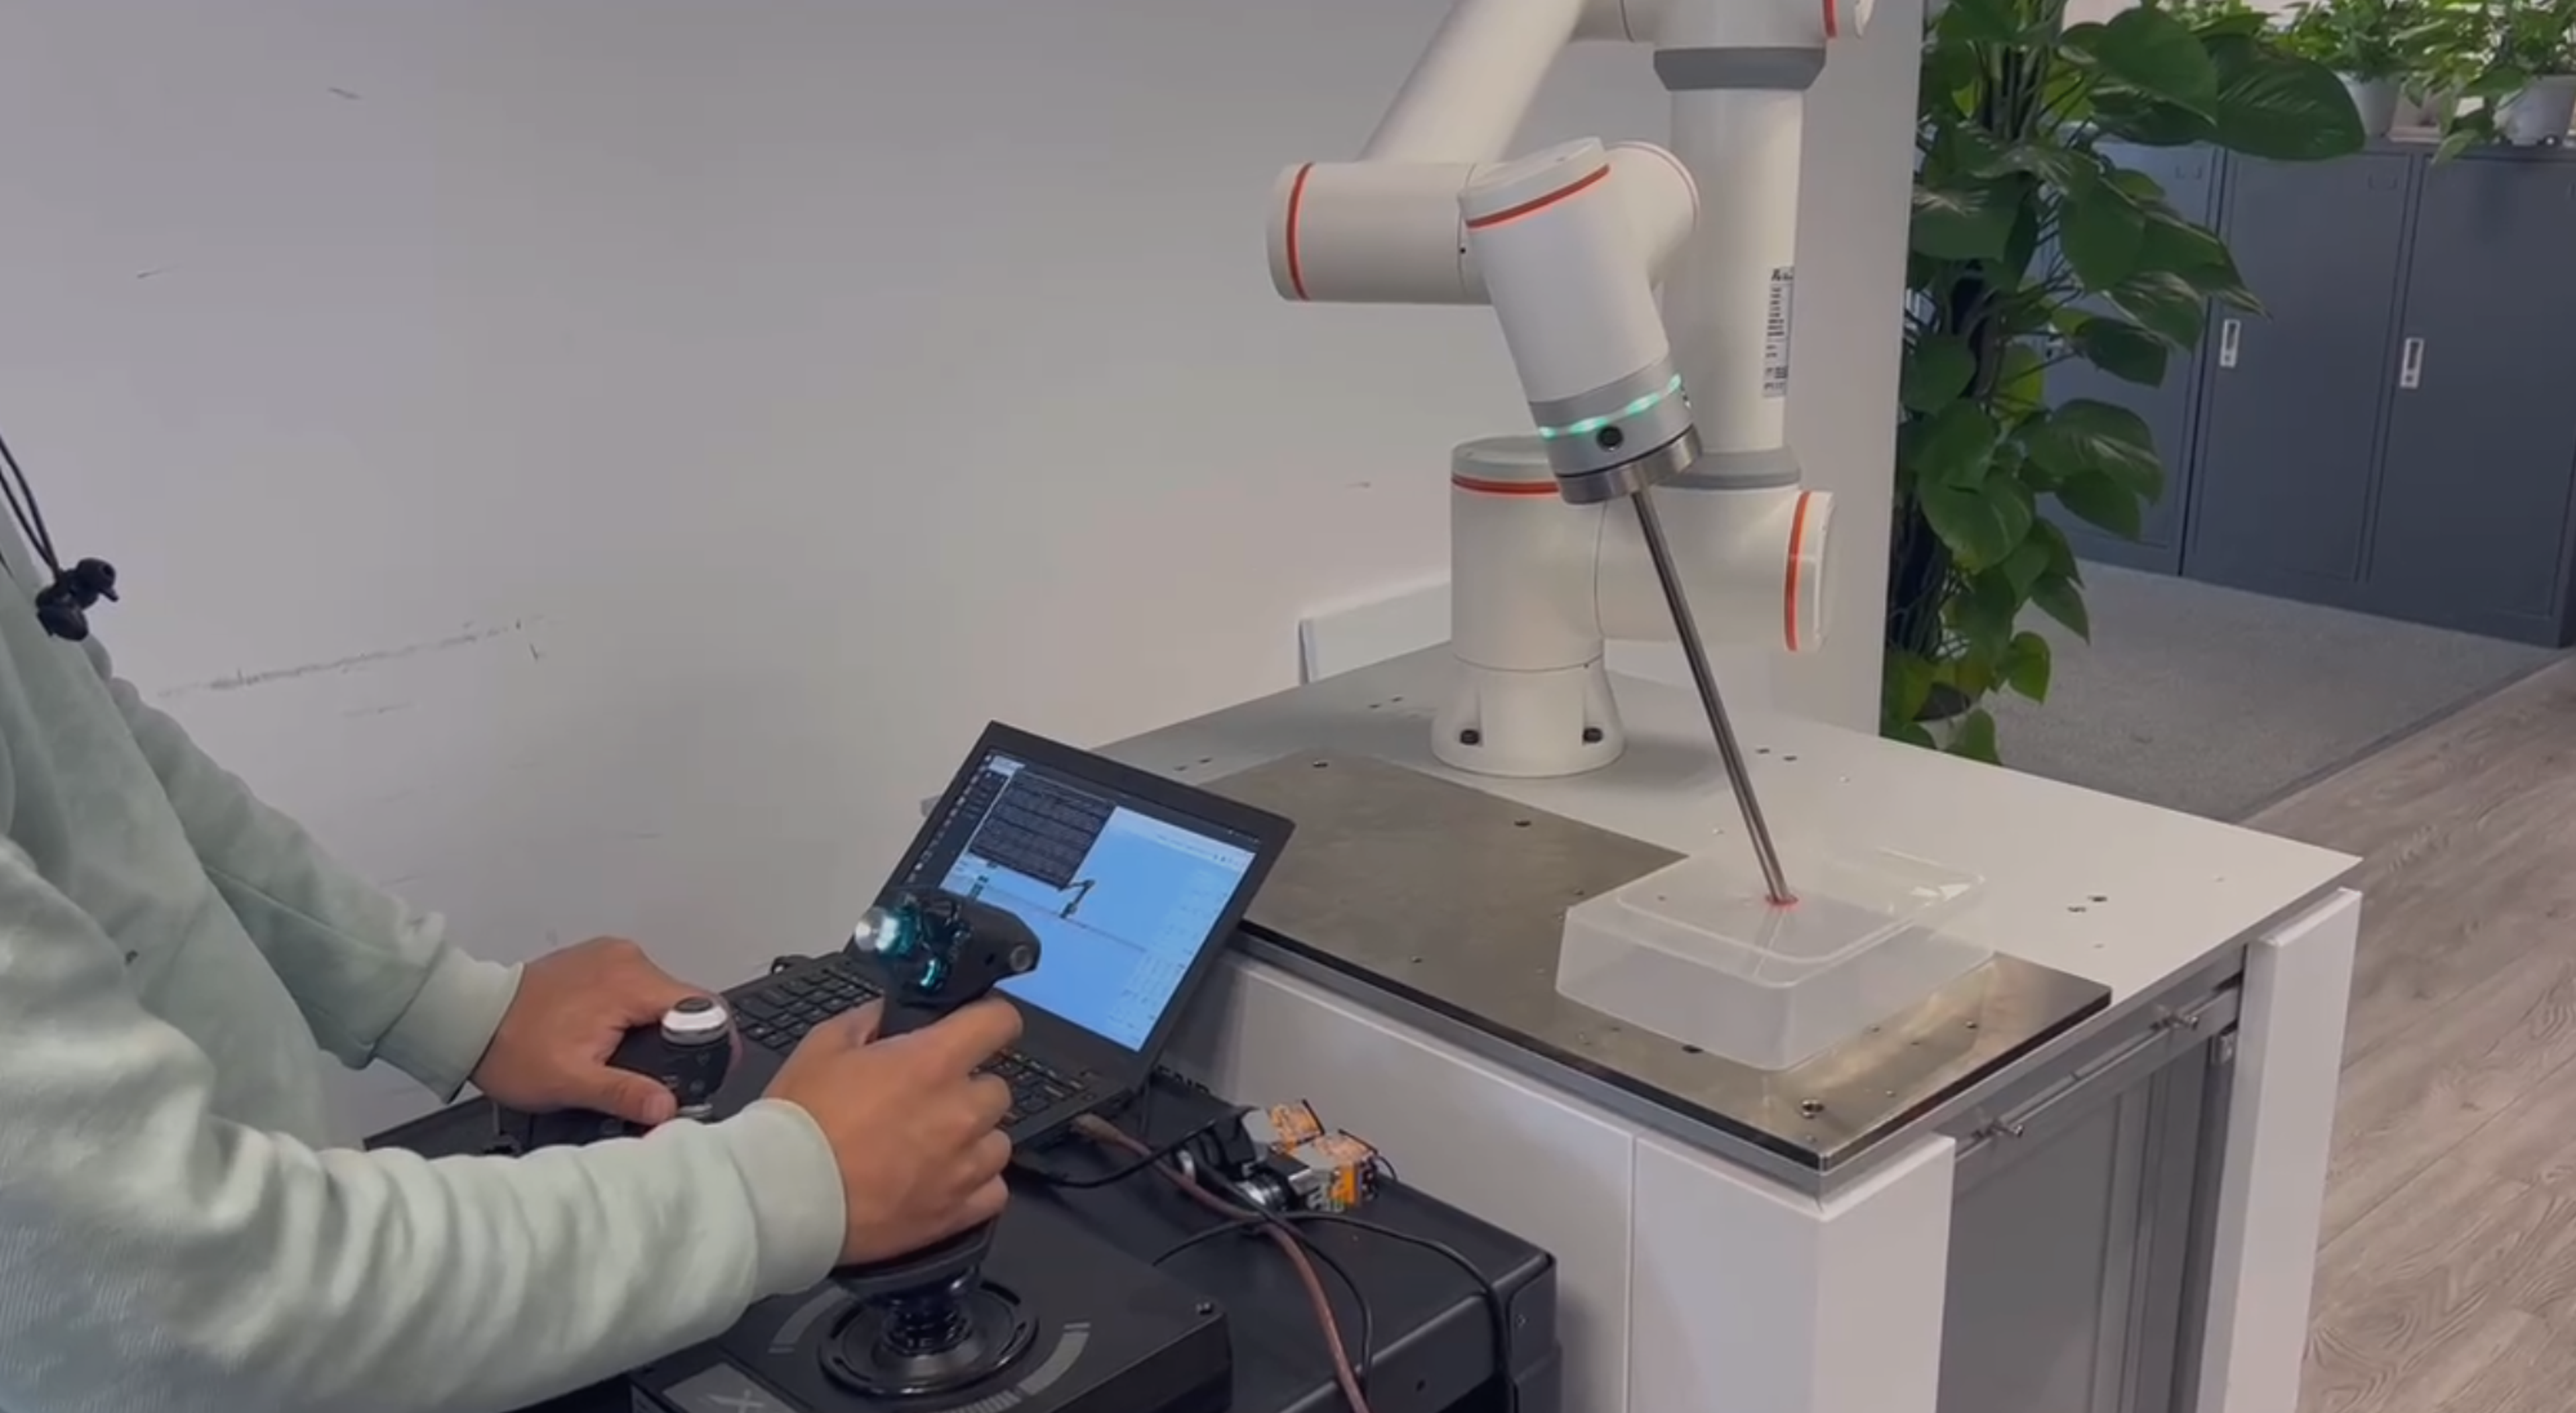
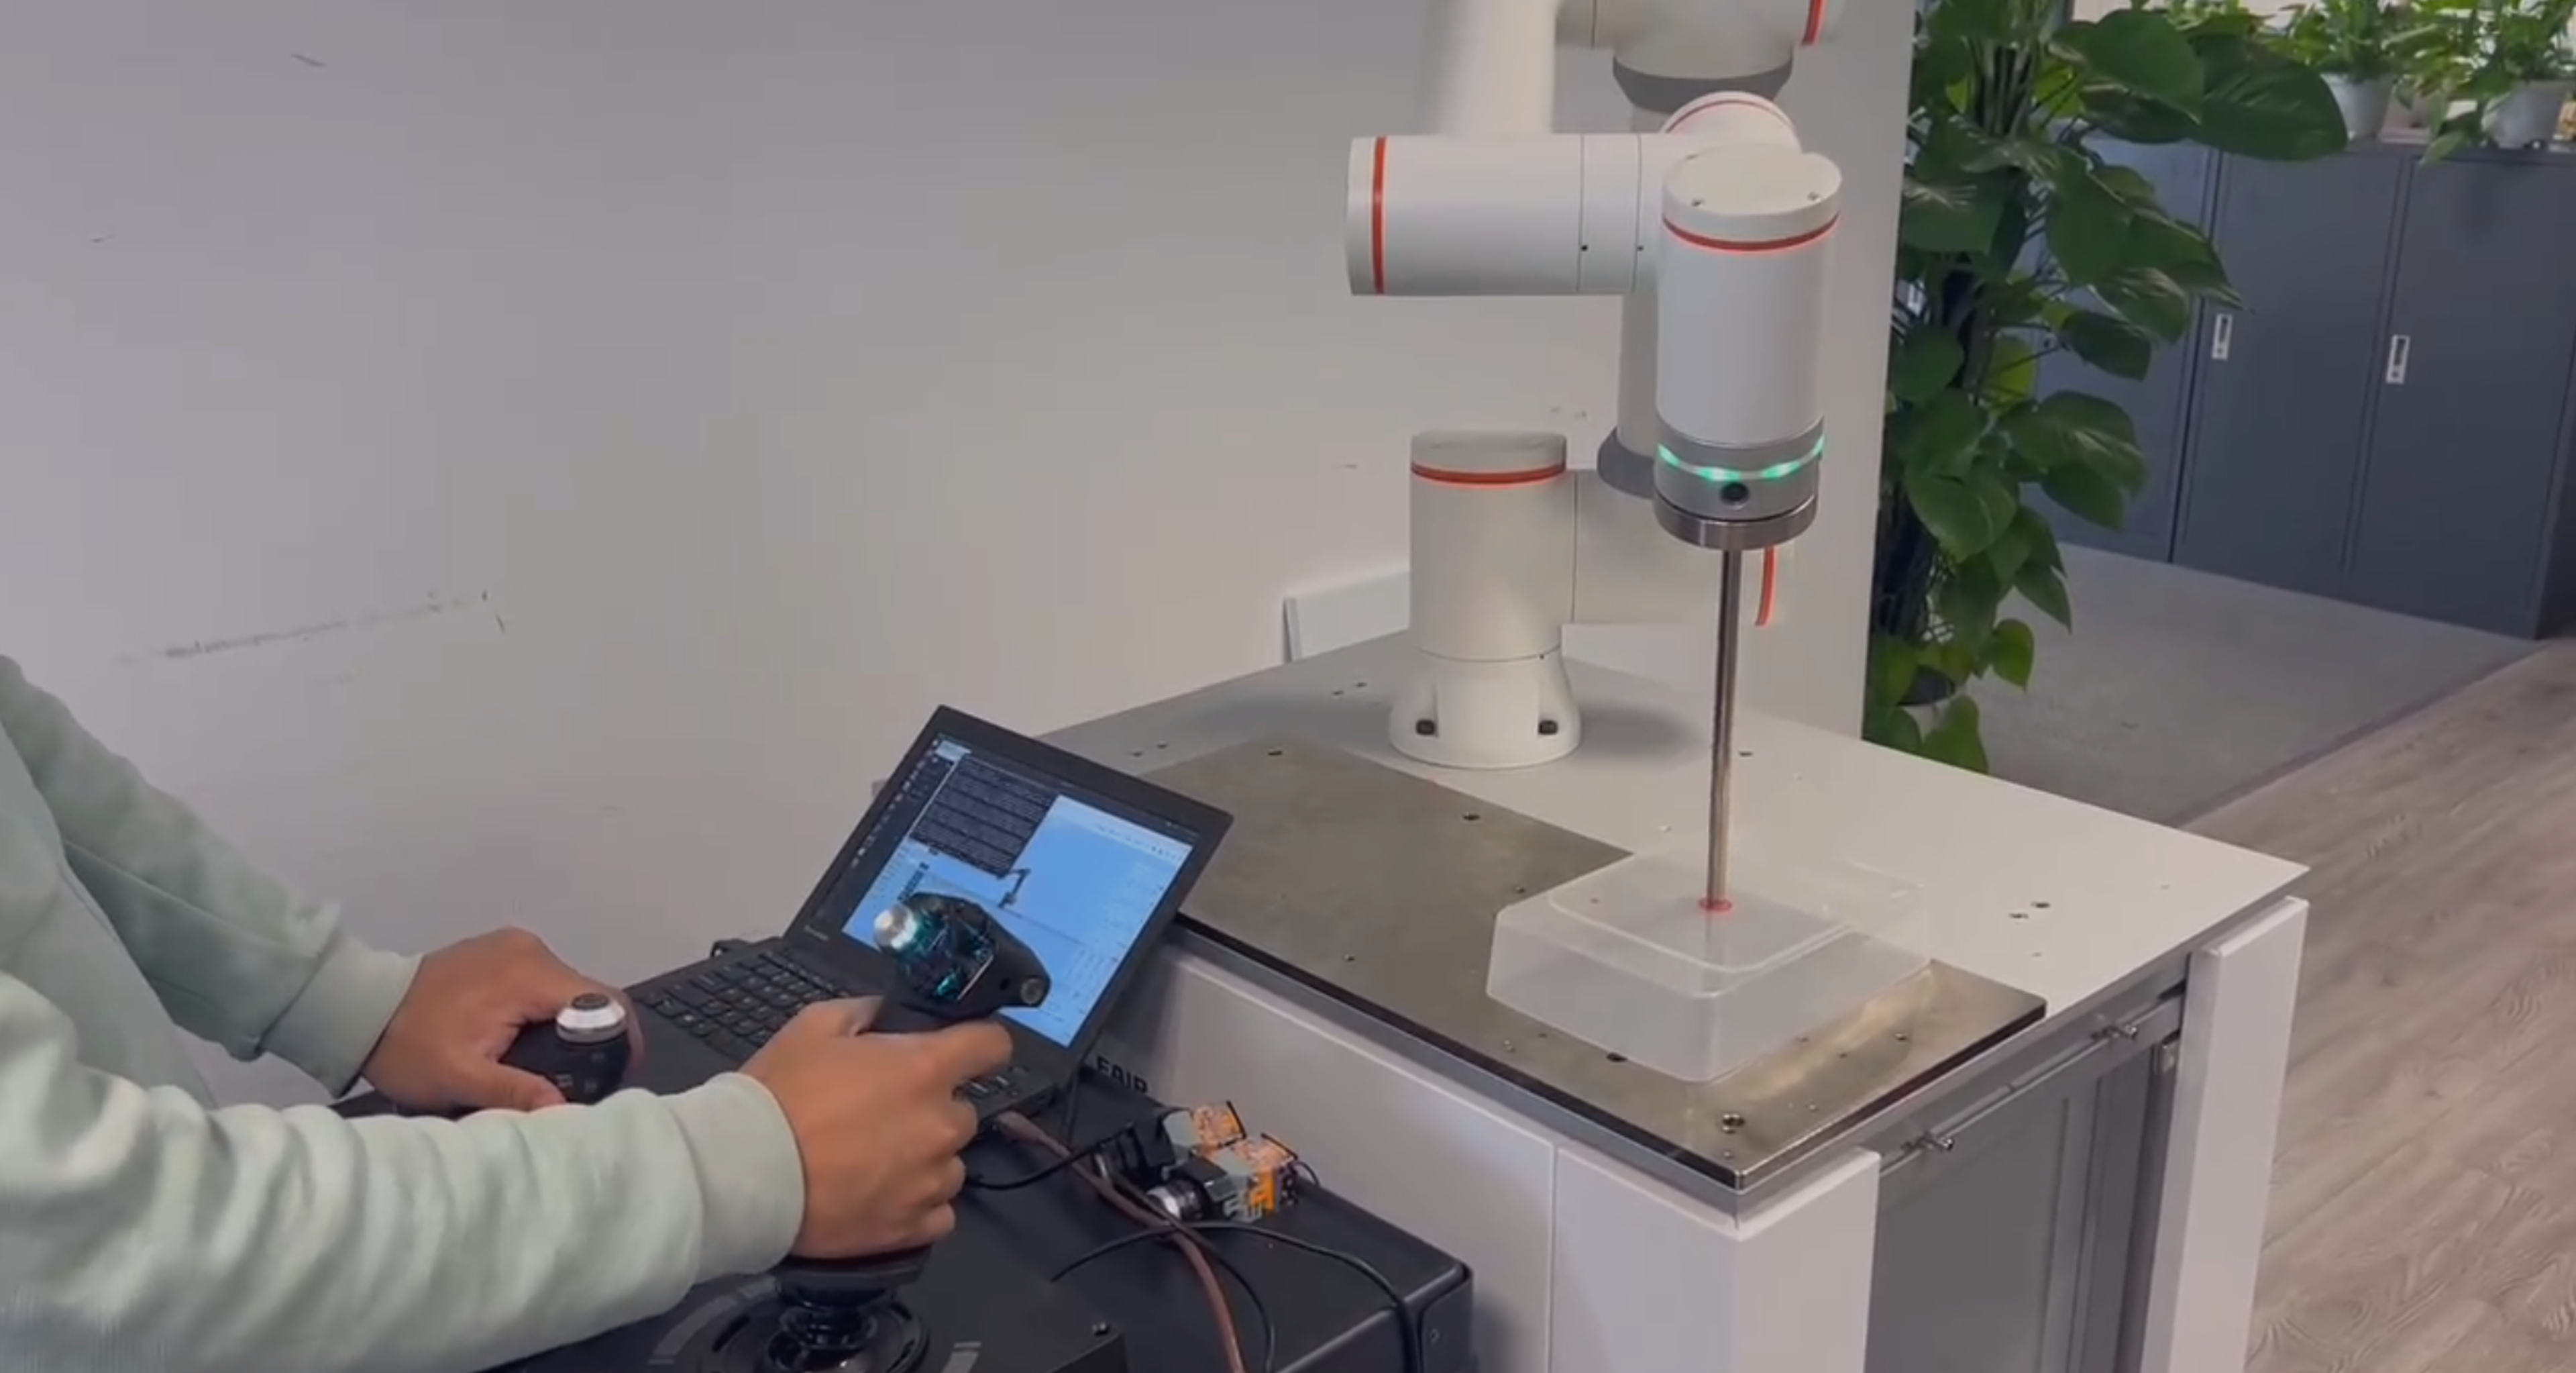
Demostración de control con handstick para cirugía robótica con Fairino FR3


Precio del hardware:
DOF
6
Repetibilidad
0,02
mm
Alcance máx.
622
mm
Fairino FR3: precisión en la simulación de cirugía robótica
El robot Fairino FR3 demuestra su precisión quirúrgica mediante una interfaz handstick, con la que simula escenarios de cirugía robótica en tiempo real. El handstick intuitivo permite a los operarios guiar los movimientos del robot con alta precisión y capacidad de respuesta, lo que posibilita un control estable y sin temblores en tareas delicadas como incisiones o suturas. Esta configuración muestra cómo la asistencia robótica puede mejorar la estabilidad, la precisión y la ergonomía en procedimientos mínimamente invasivos. Al combinar la experiencia humana con tecnología robótica avanzada, esta aplicación pone de relieve el potencial para mejorar el rendimiento quirúrgico y la seguridad del paciente.
¿En qué consiste la aplicación?
El sistema simula tareas quirúrgicas asistidas por robot y ofrece un control preciso para procedimientos mínimamente invasivos en entornos sanitarios y de formación médica.
¿Cuáles son las ventajas de la solución?
Mayor precisión: reduce los temblores y garantiza movimientos quirúrgicos estables.
Interacción intuitiva: la interfaz handstick permite al operario un control fluido.
Ergonomía mejorada: facilita las tareas delicadas con menor esfuerzo físico.
¿Cuáles son las ventajas del robot?
El Fairino FR3 destaca en aplicaciones médicas por:
Control ágil: la adaptación en tiempo real garantiza una ejecución precisa.
Flexibilidad multieje: aborda movimientos quirúrgicos complejos en varias dimensiones.
Seguridad y fiabilidad: diseñado para tareas de alta precisión con riesgos de error mínimos.
Mejorar las técnicas quirúrgicas con asistencia robótica
La interfaz handstick del robot Fairino FR3 demuestra cómo la robótica de precisión puede mejorar el rendimiento quirúrgico y minimizar los riesgos. Al simular escenarios en tiempo real, esta aplicación resalta la importancia de la colaboración persona-máquina para avanzar en los procedimientos médicos mínimamente invasivos, allanando el camino hacia una mayor eficiencia y seguridad del paciente en el ámbito sanitario.
1 componente