 1 / 3
Robots de bajo coste para universidades


Precio del hardware:
DOF
3
Repetibilidad
0,5
mm
Velocidad máx.
3
metros por segundo
Dibujo de trayectorias con el robot Delta de igus: precisión en la robótica académica
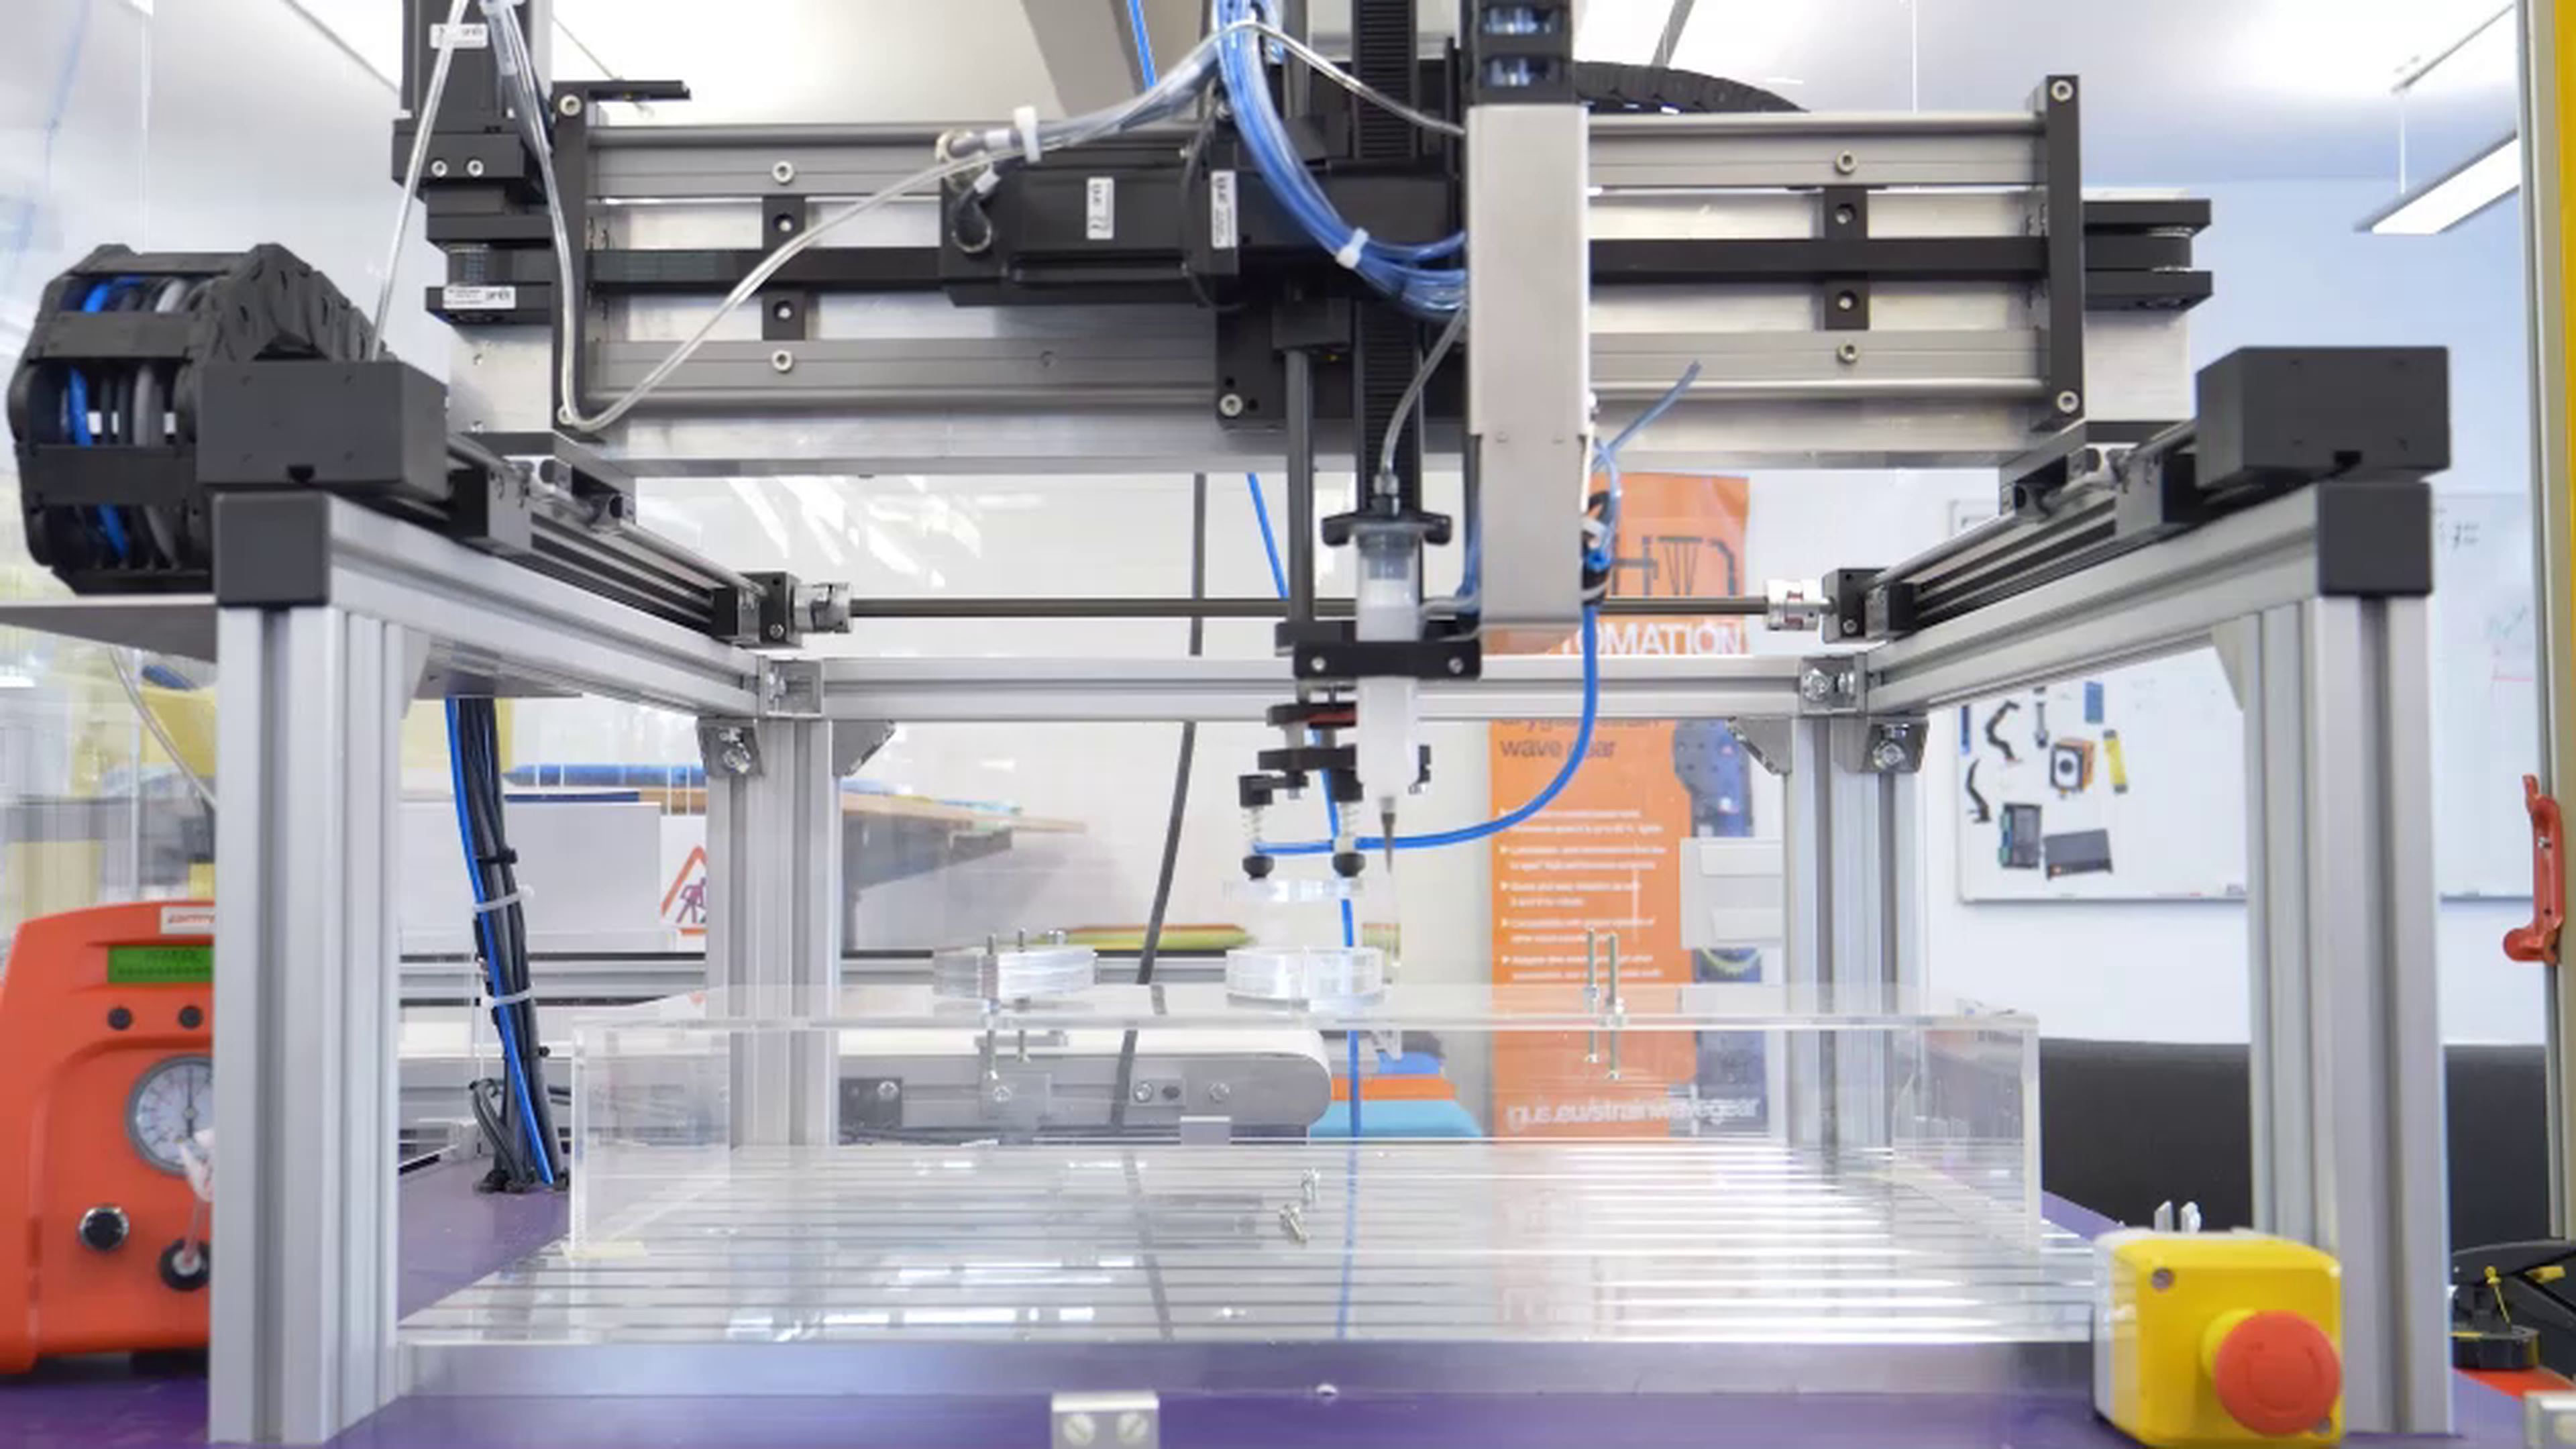
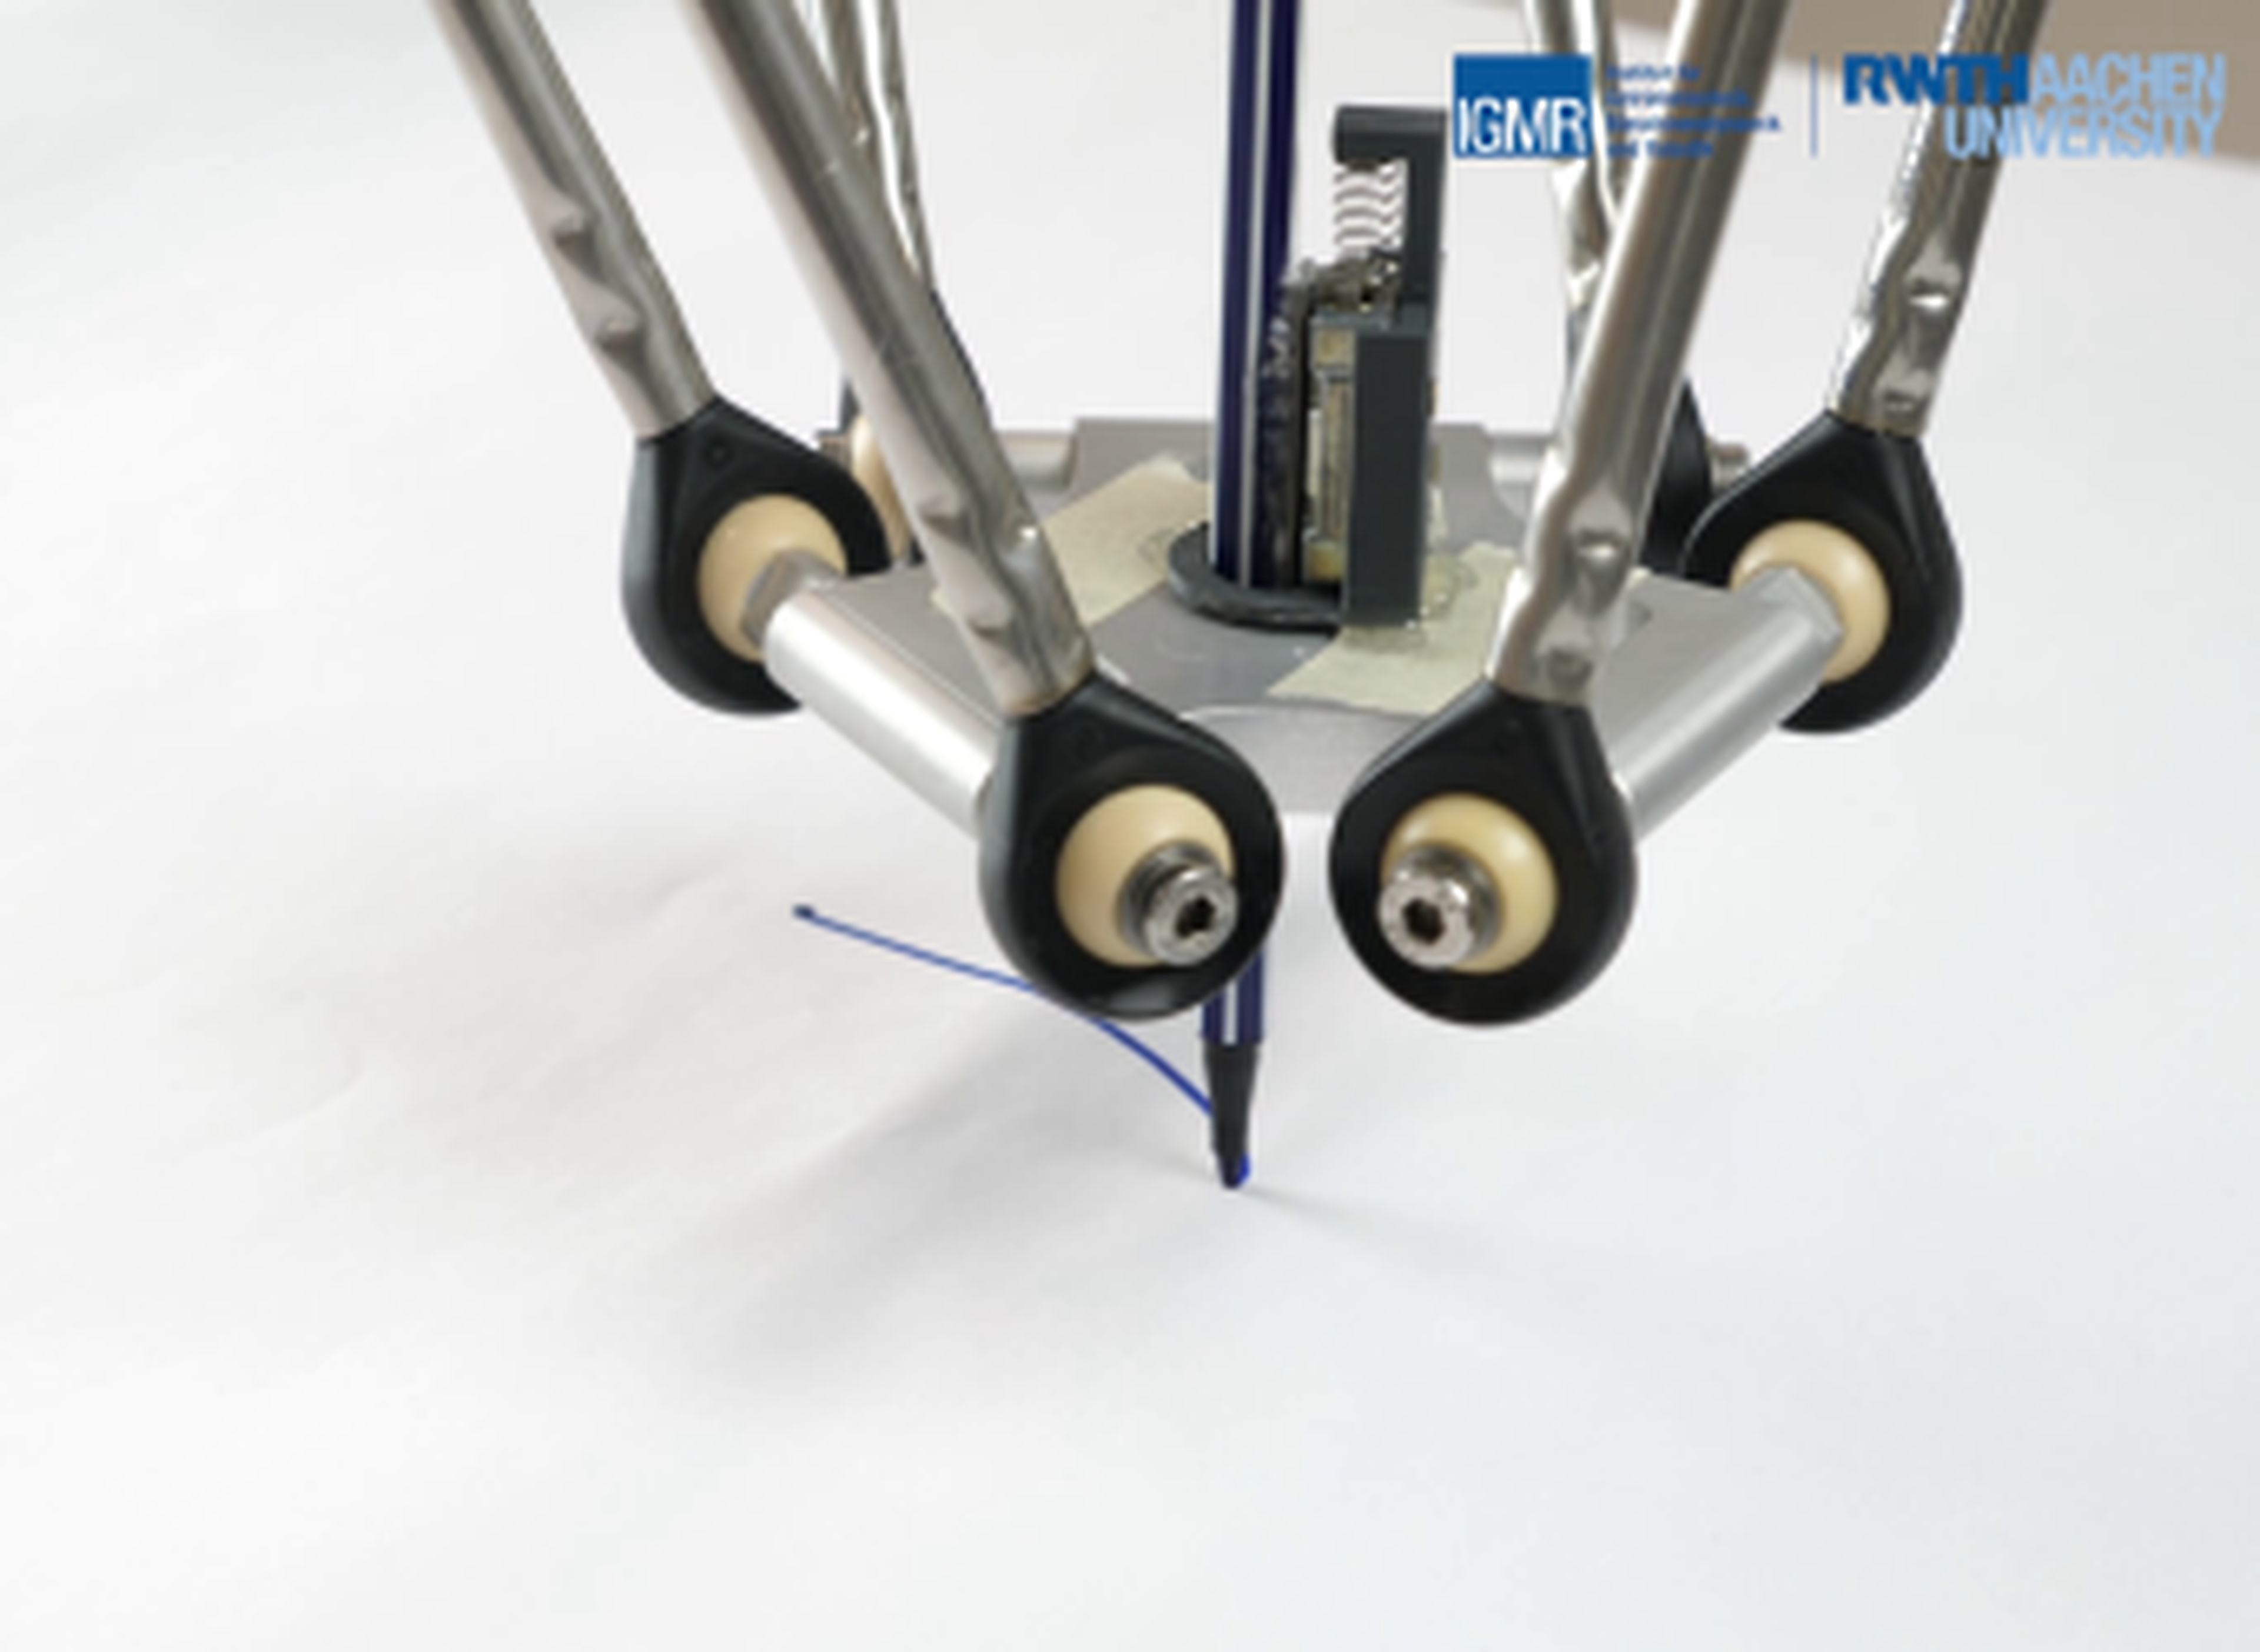
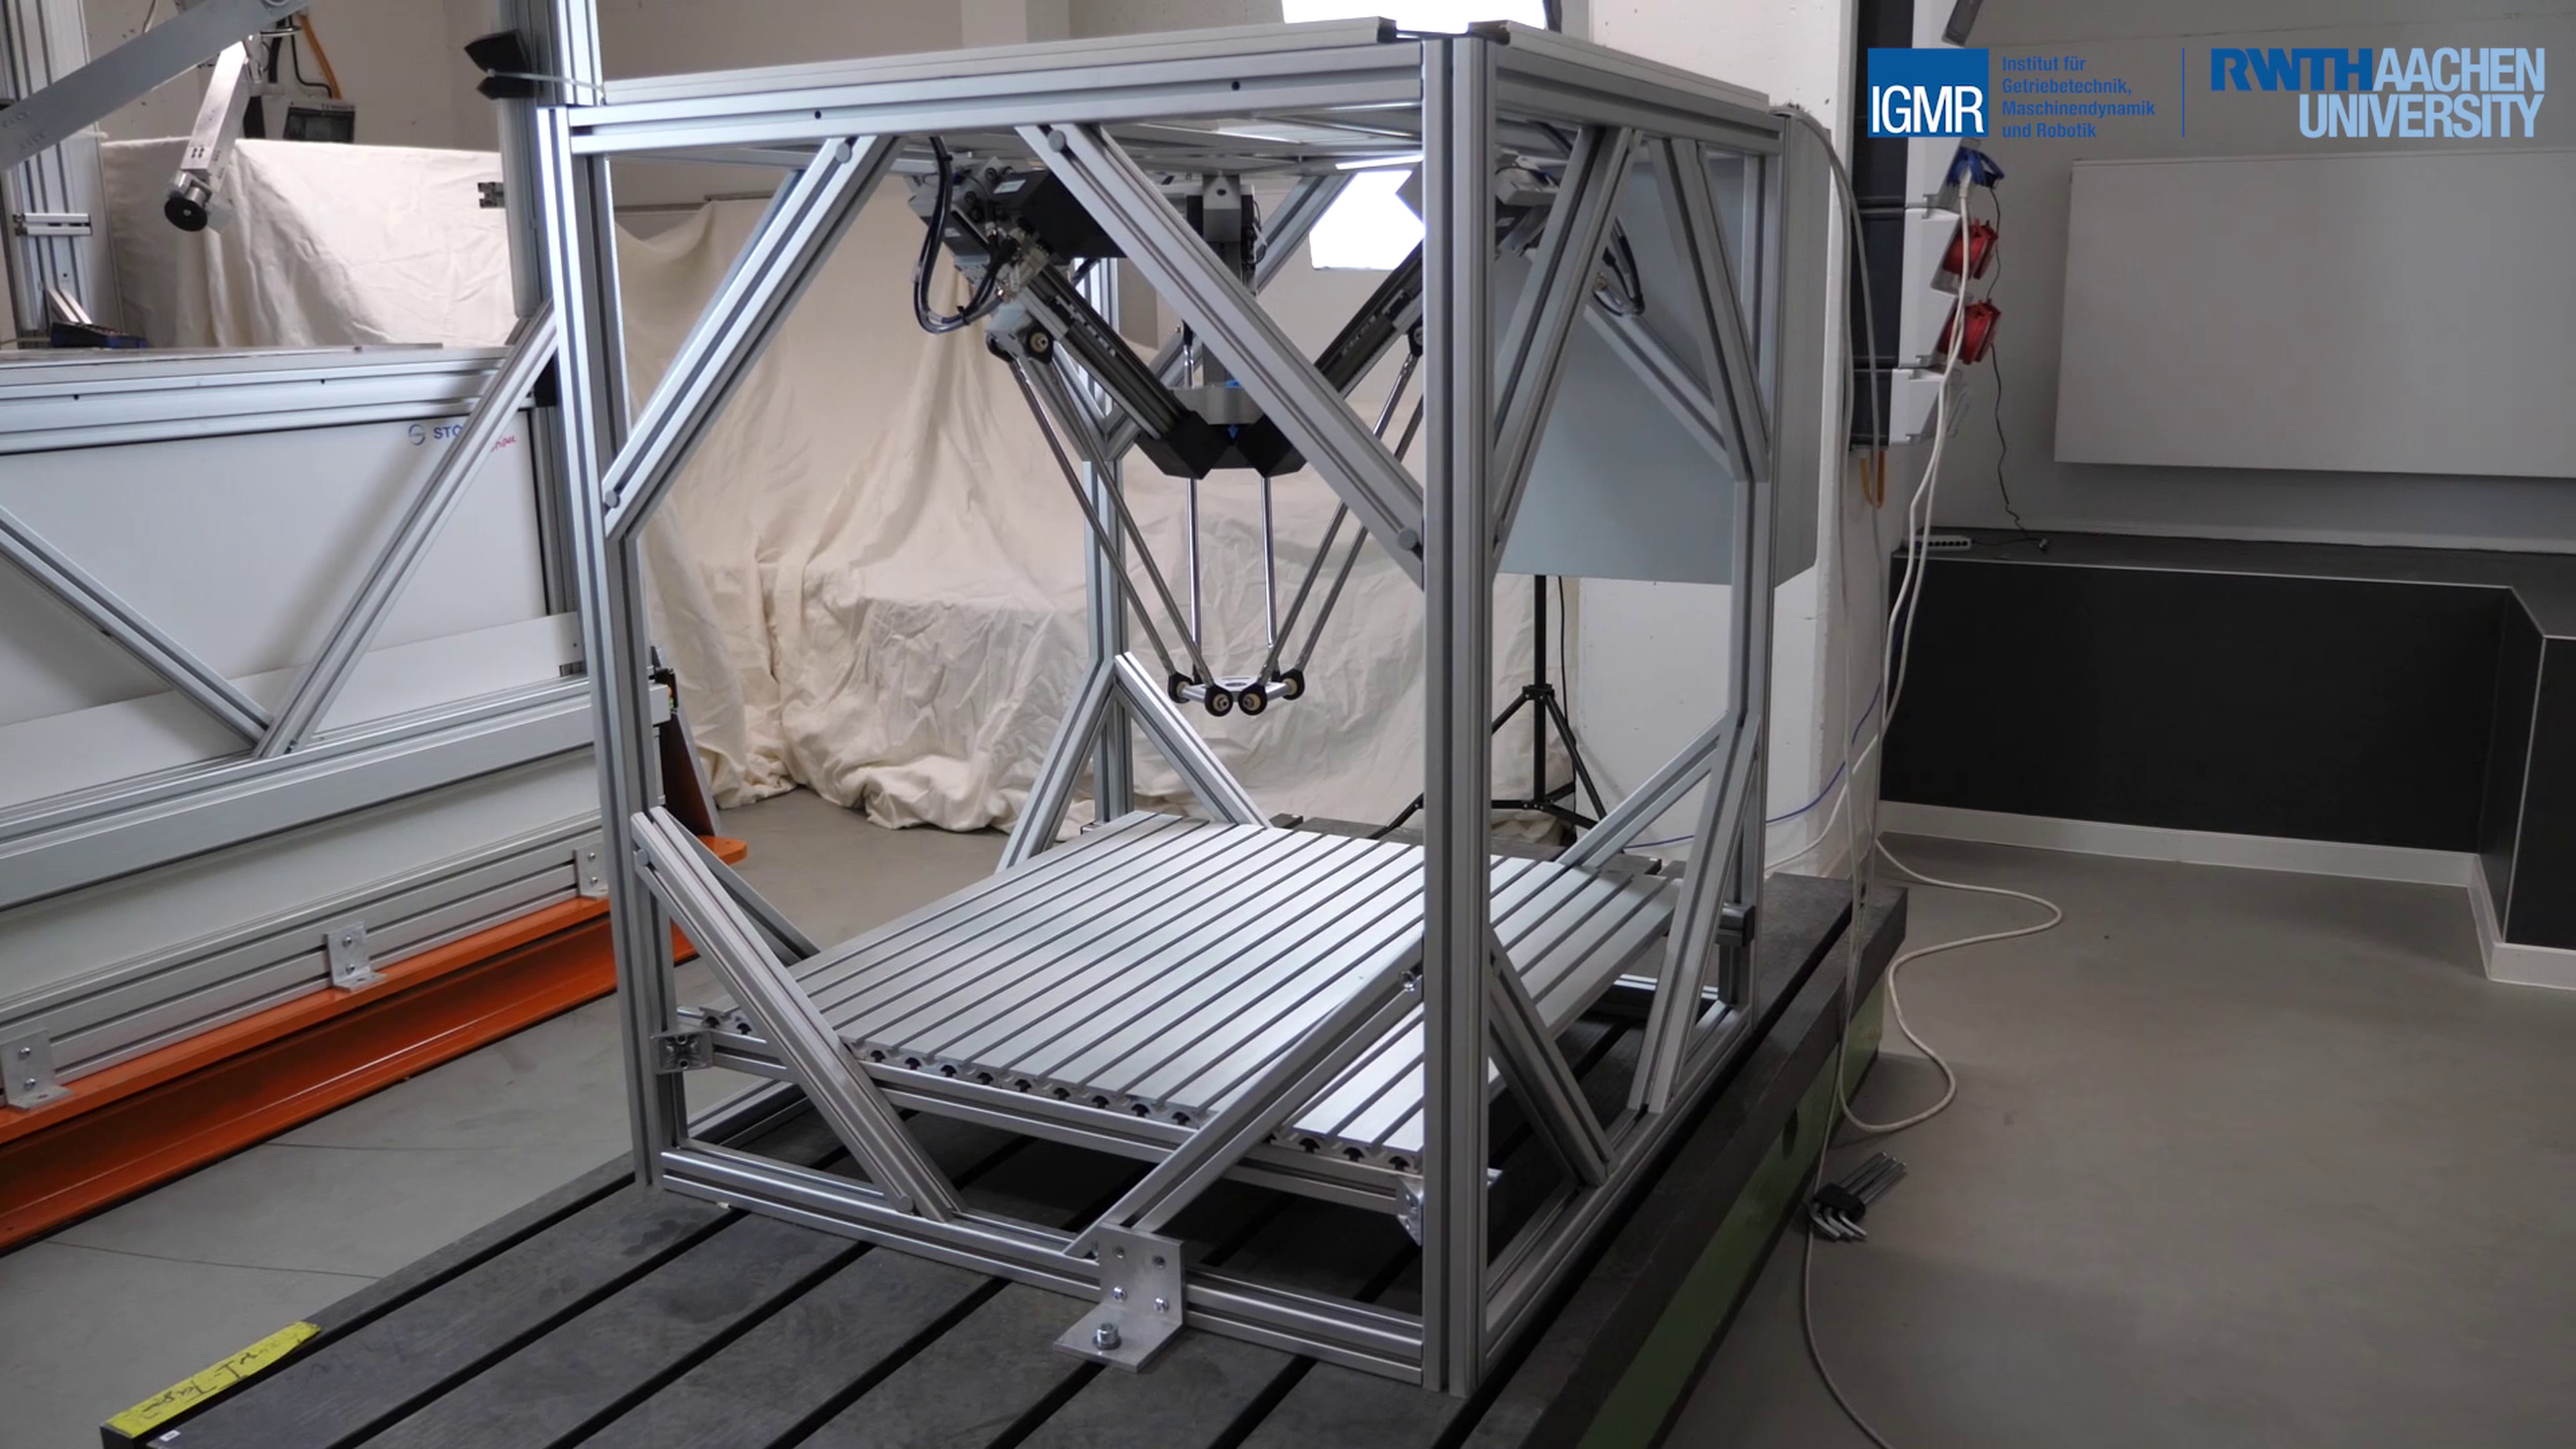
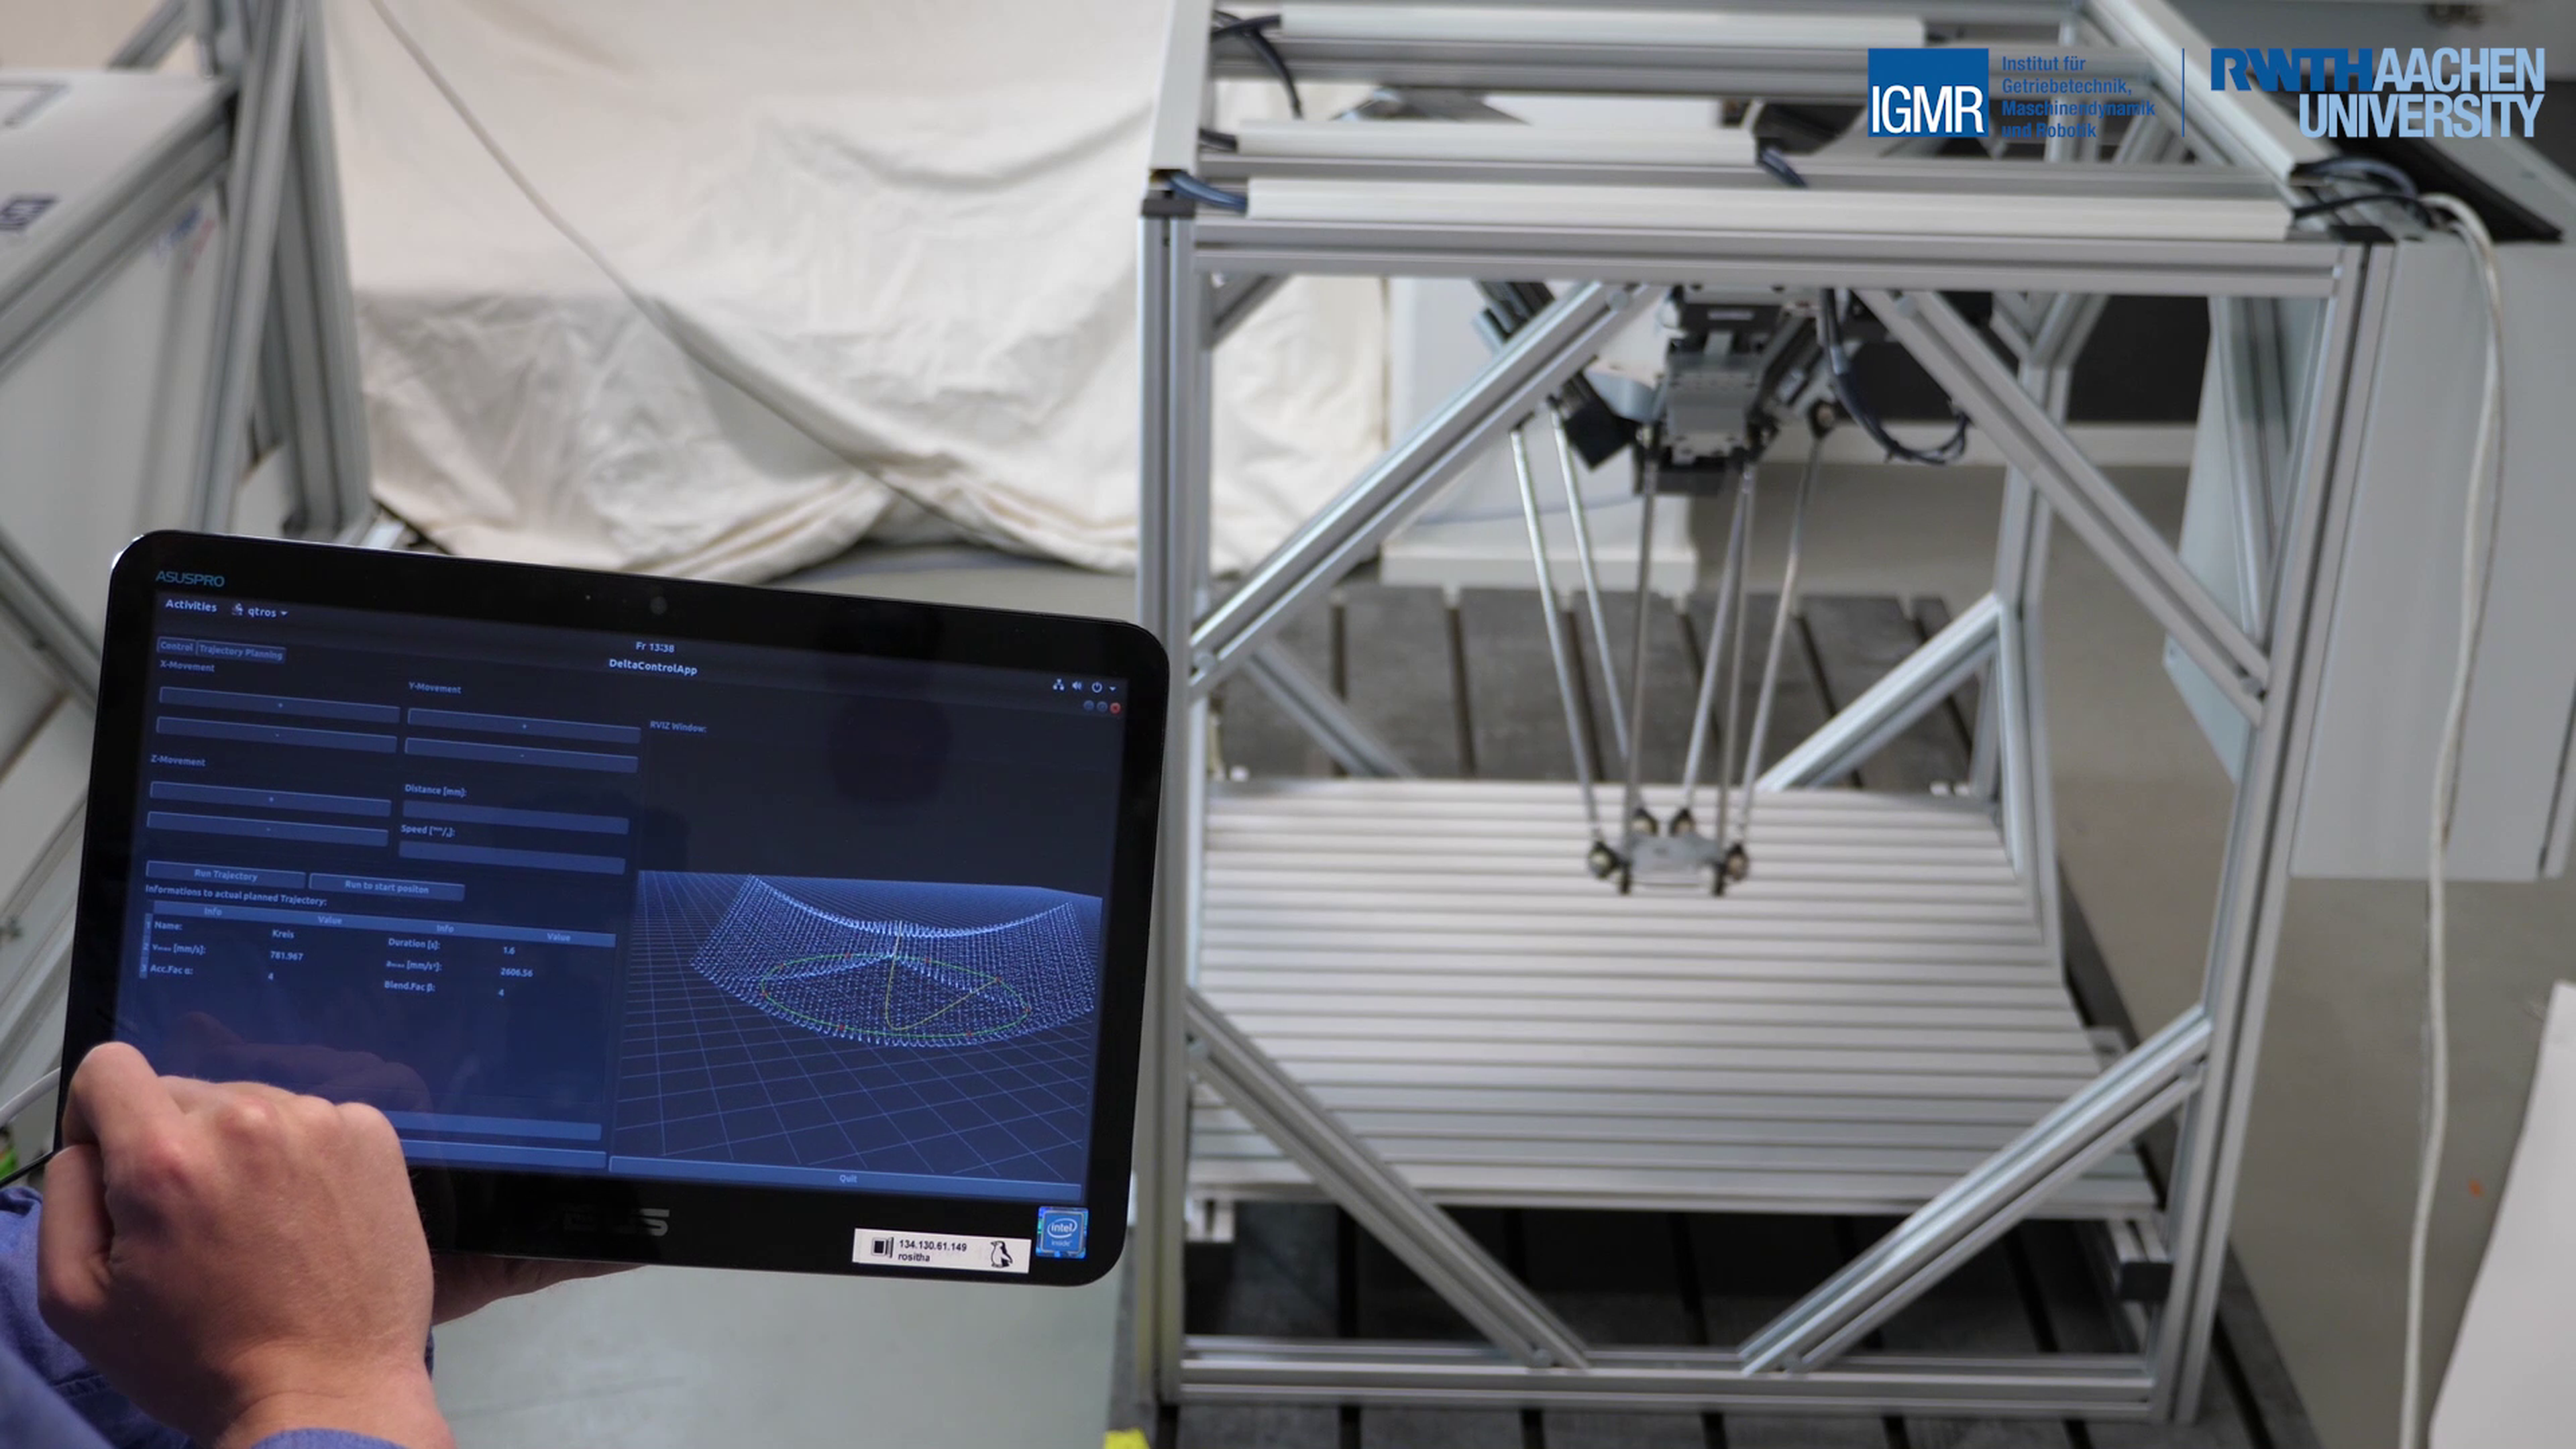
En el marco de un trabajo de fin de máster, un estudiante desarrolló e implementó con éxito un método de trayectorias basado en objetivos y puntos de paso en un robot Delta de igus. Equipado con un bolígrafo, el robot dibujó con destreza patrones complejos como una espiral, una flor y el logotipo del IGMR. Montado en una célula robotizada, el sistema integra cinemática Delta de 3 ejes, con el apoyo de un controlador desarrollado a medida alojado en un armario de control que incluye la lógica de alimentación, el control de motores paso a paso y la alimentación de potencia de carga.
¿Cuál es la aplicación?
Este proyecto demuestra el uso del robot Delta para el dibujo de precisión y el control de movimiento basado en trayectorias, aplicable a la investigación académica, el desarrollo de prototipos y los sectores creativos.
¿Qué ventajas ofrece la solución?
Desarrollo académico: permite un aprendizaje innovador y el crecimiento técnico de los estudiantes.
Alta precisión: la cinemática Delta garantiza una ejecución de trayectorias precisa y repetible.
Diseño compacto: la célula robotizada integrada simplifica los requisitos de espacio.
¿Qué ventajas ofrece el robot?
El robot Delta de igus ofrece funcionalidades avanzadas:
Movimiento de 3 ejes: ideal para patrones complejos y tareas basadas en trayectorias.
Controlador a medida: permite una programación flexible y aplicaciones personalizadas.
Componentes fiables: los materiales de igus libres de mantenimiento garantizan la durabilidad.
Innovación con robótica basada en objetivos en el ámbito académico
La integración de la tecnología del robot Delta de igus en este entorno académico pone de manifiesto su potencial para aplicaciones creativas y técnicas. Con su precisión, adaptabilidad y durabilidad, el proyecto marca un referente para el aprendizaje práctico, la investigación y futuras innovaciones en la programación de trayectorias y el arte robótico.
1 componente