 1 / 3
Prueba de precisión de pick-and-place del robot de 6 ejes ReBeL


Precio del hardware:
DOF
6
Precisión
+- 1 mm
Alcance nominal
400
mm
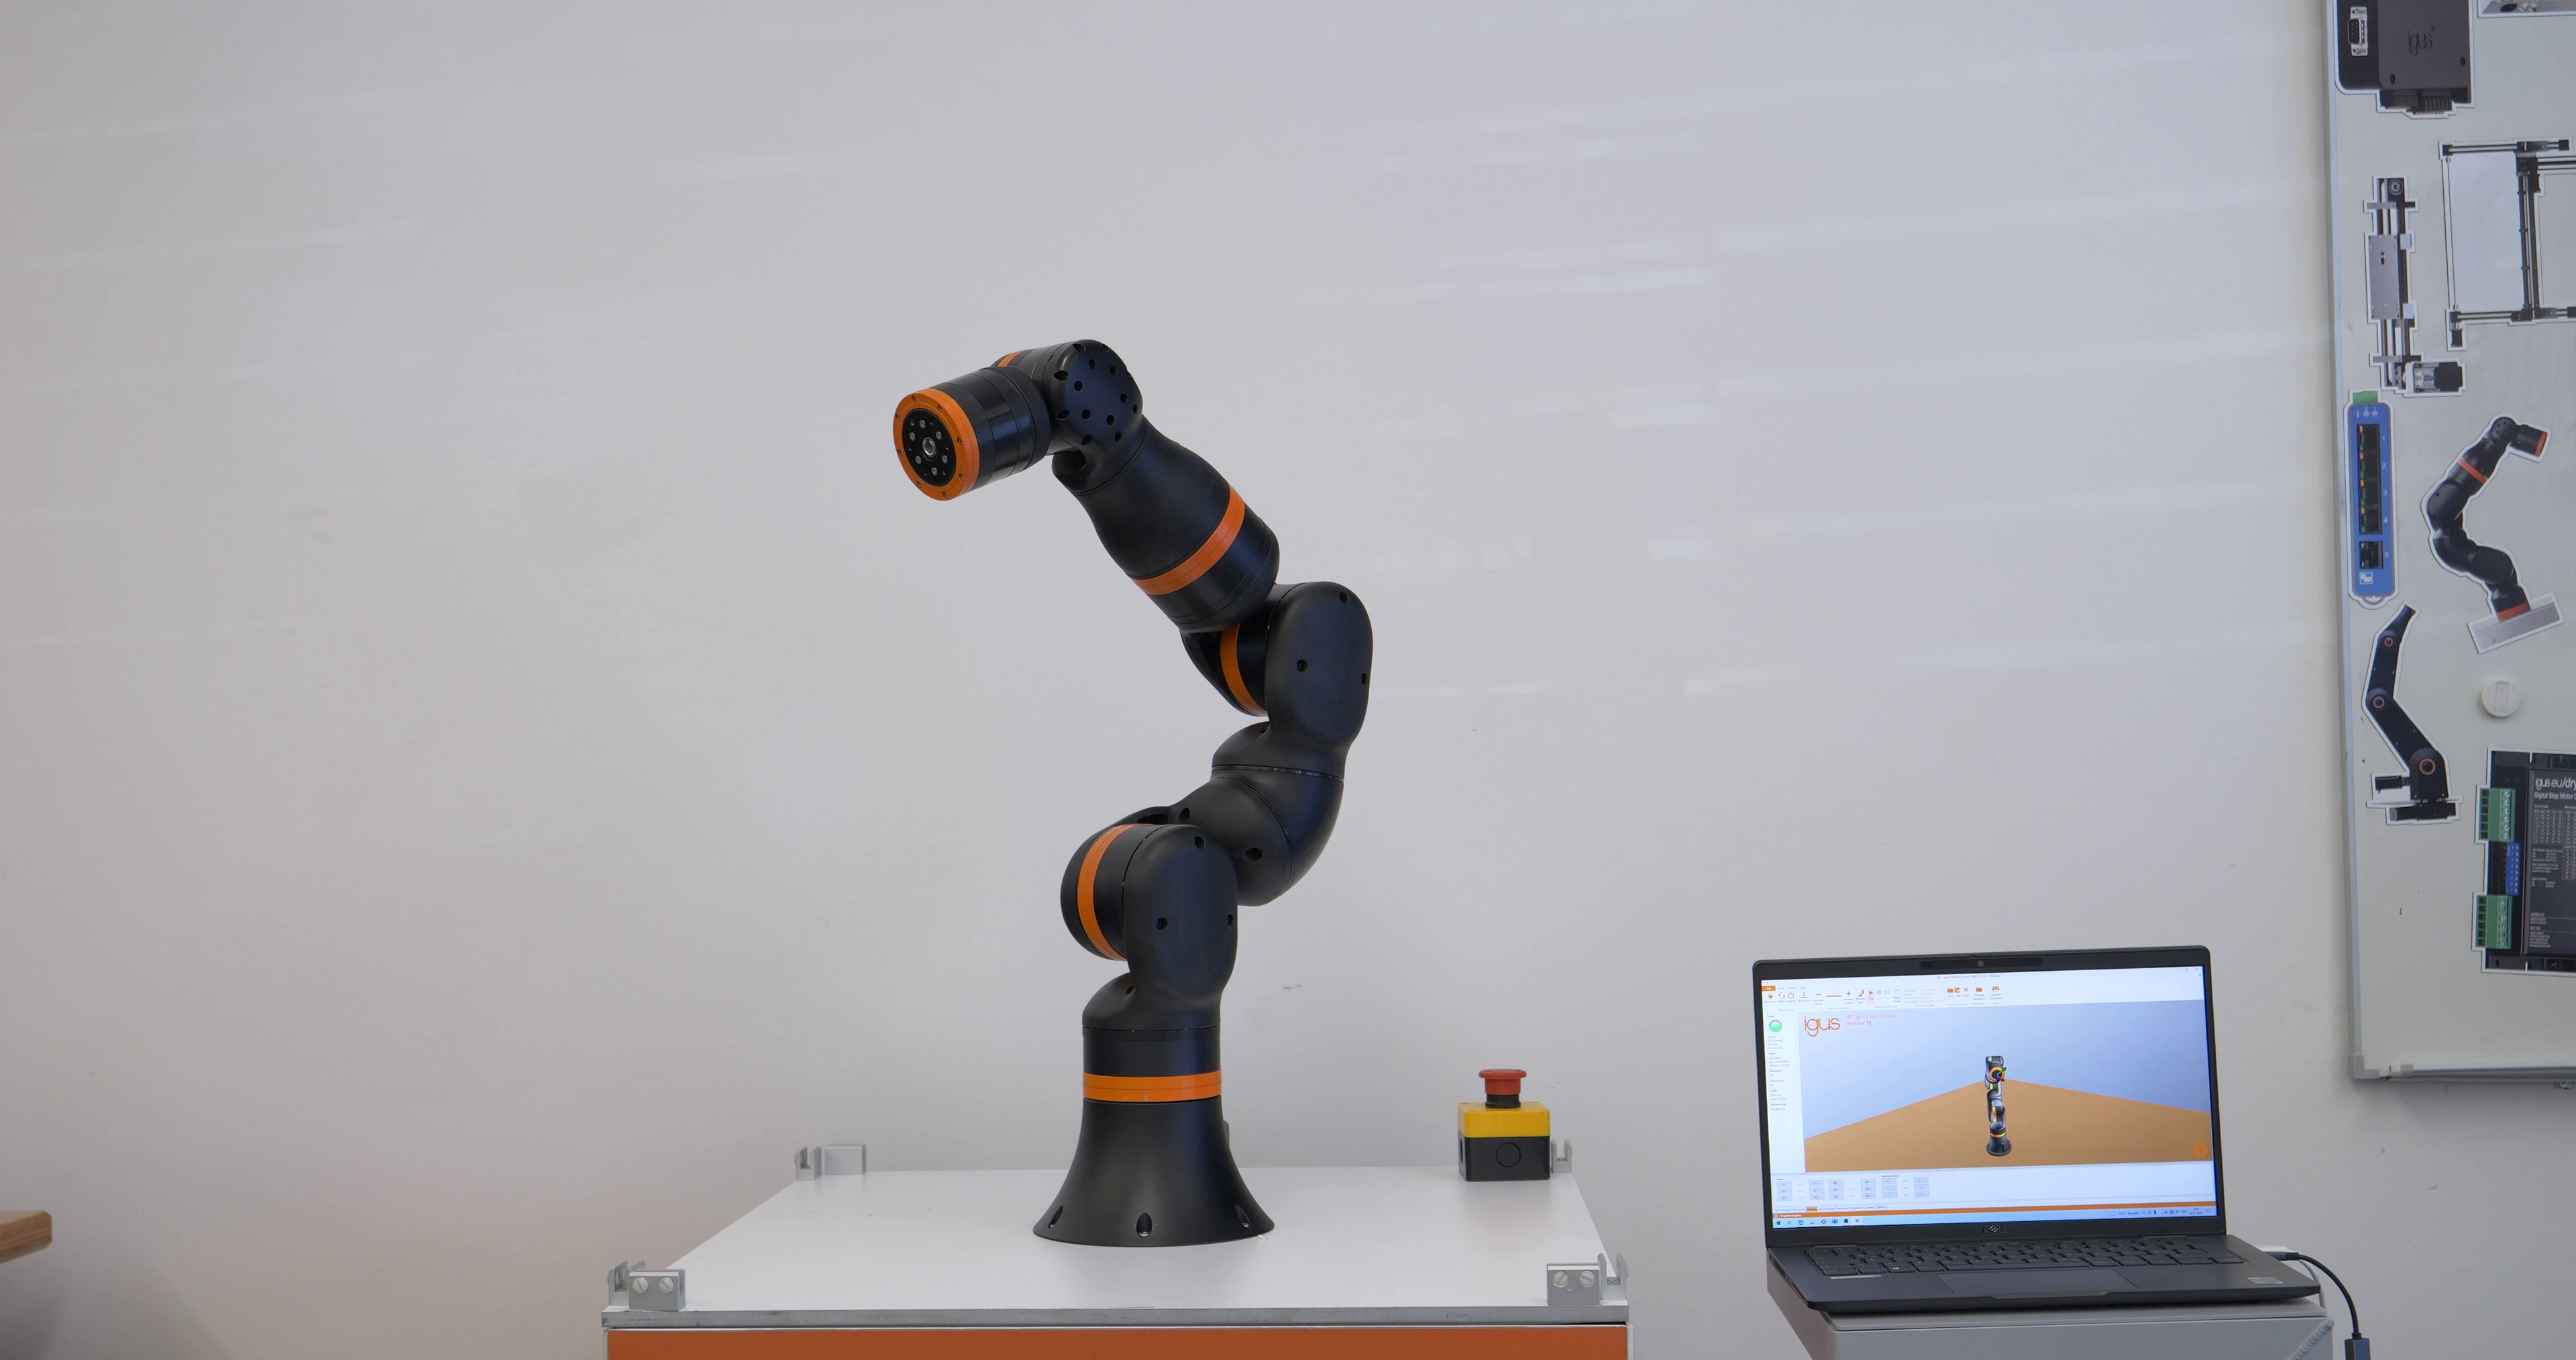
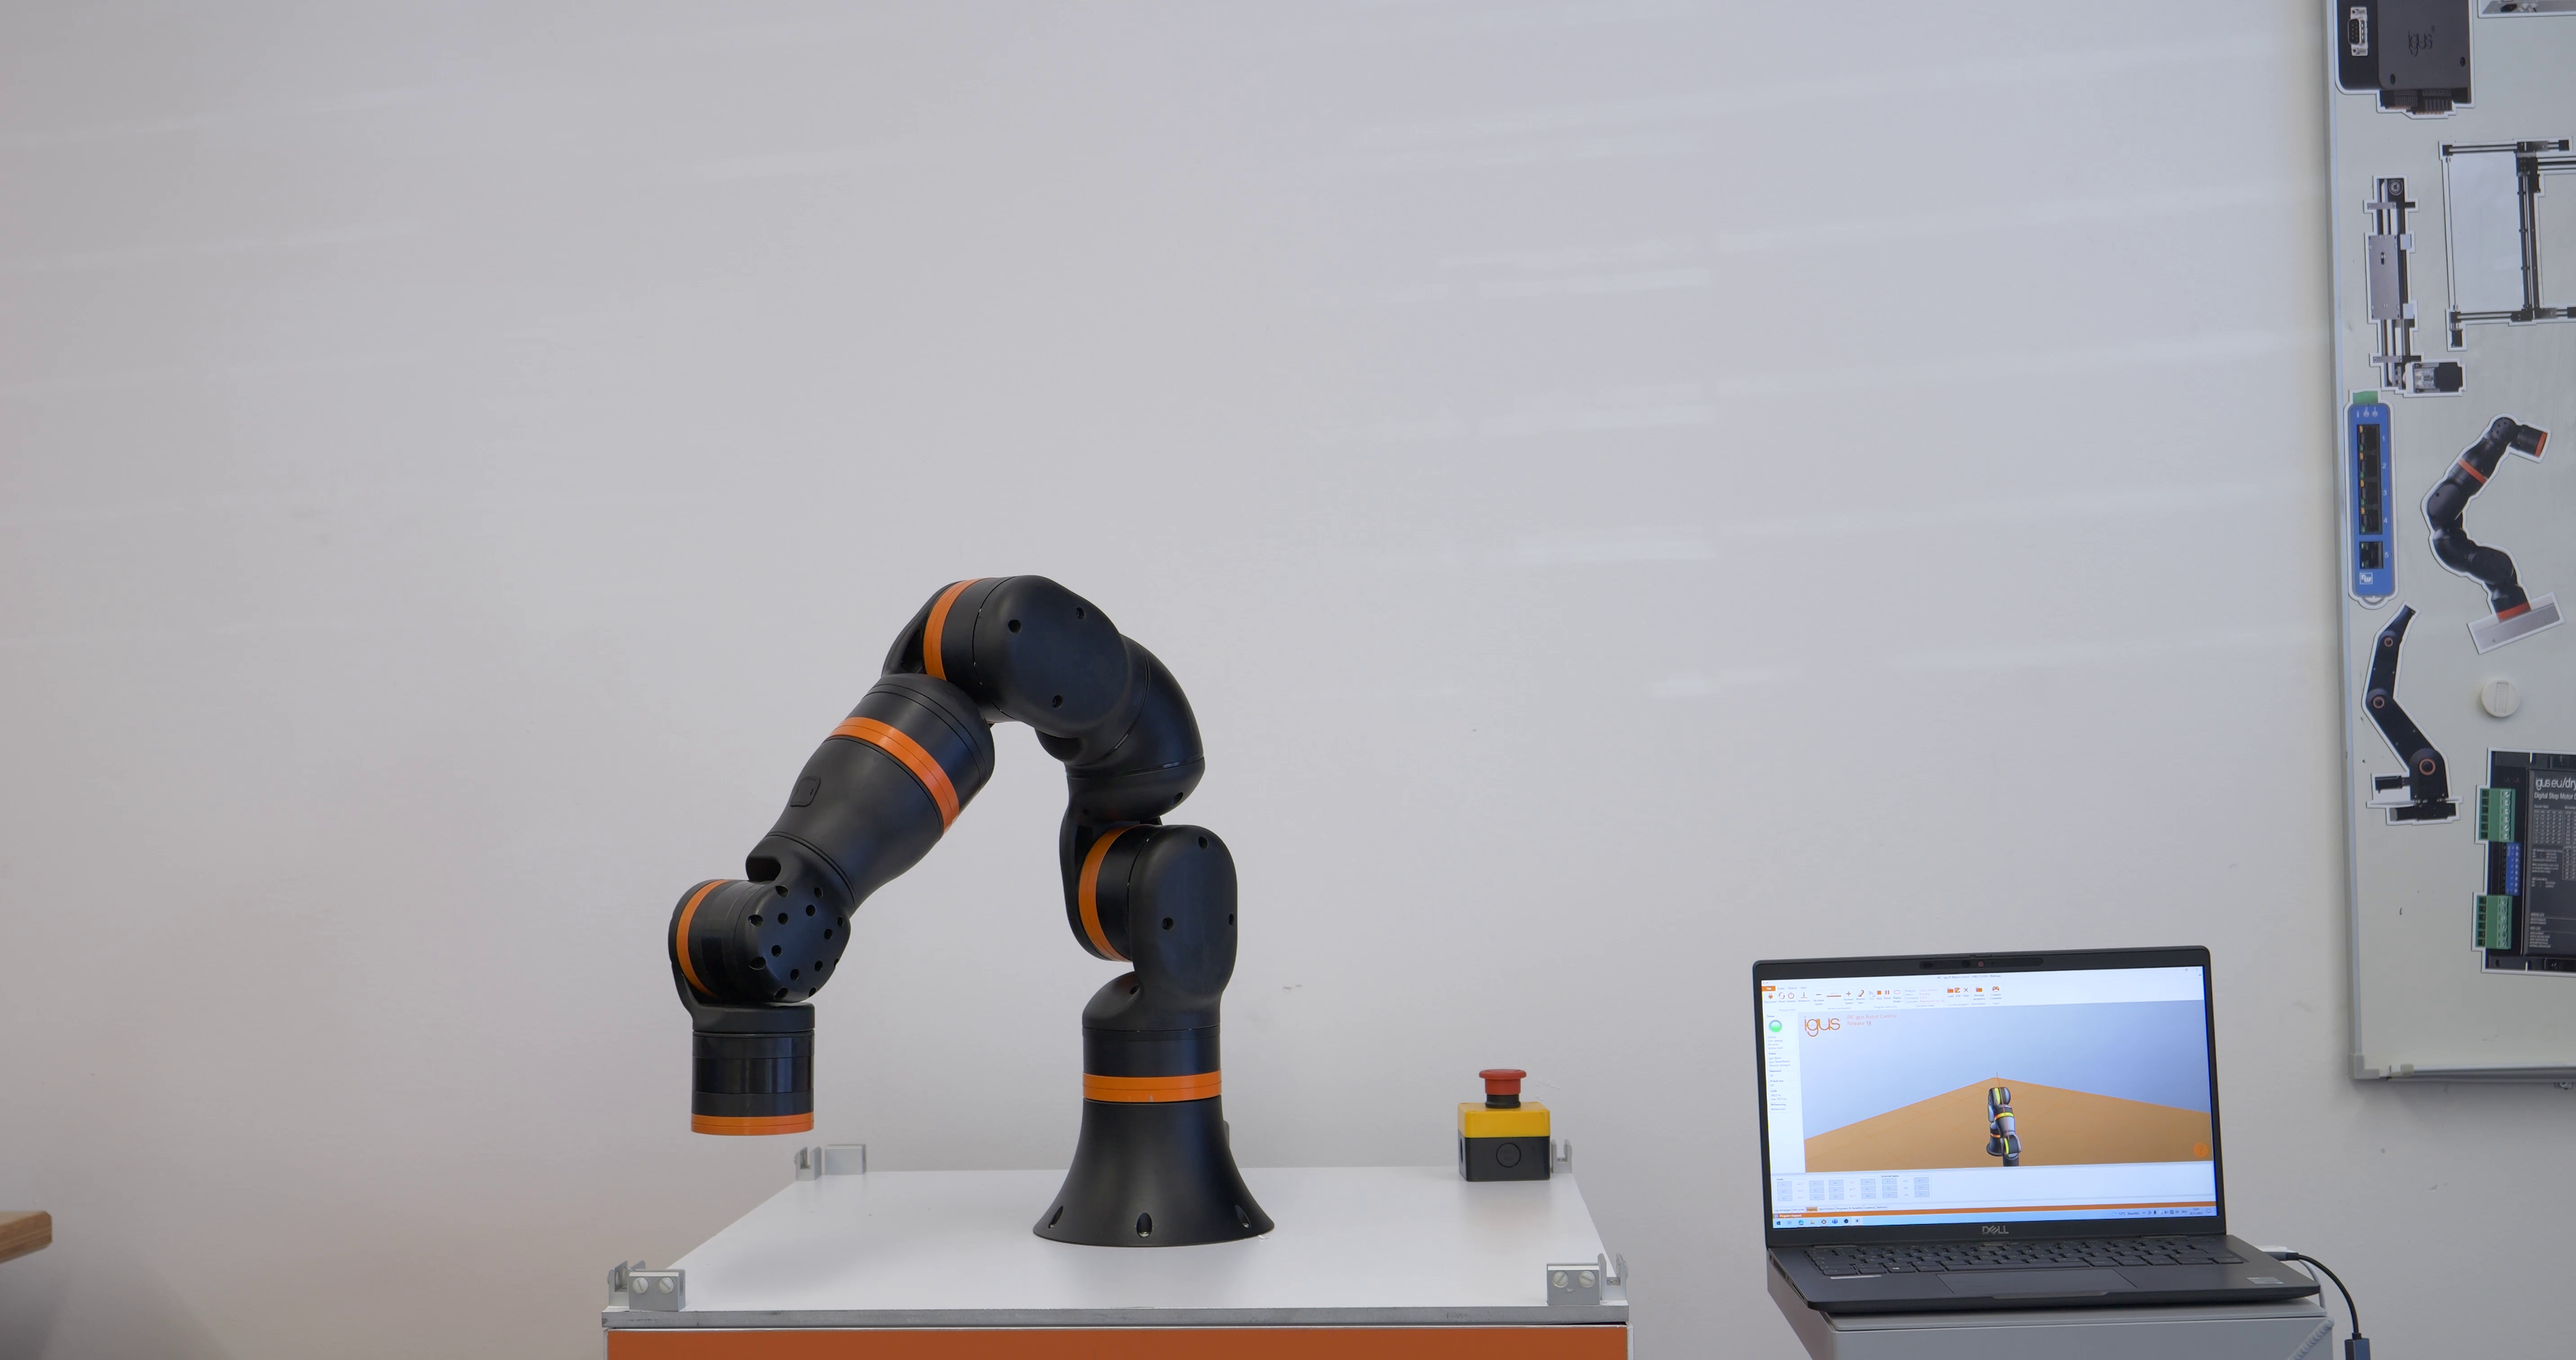
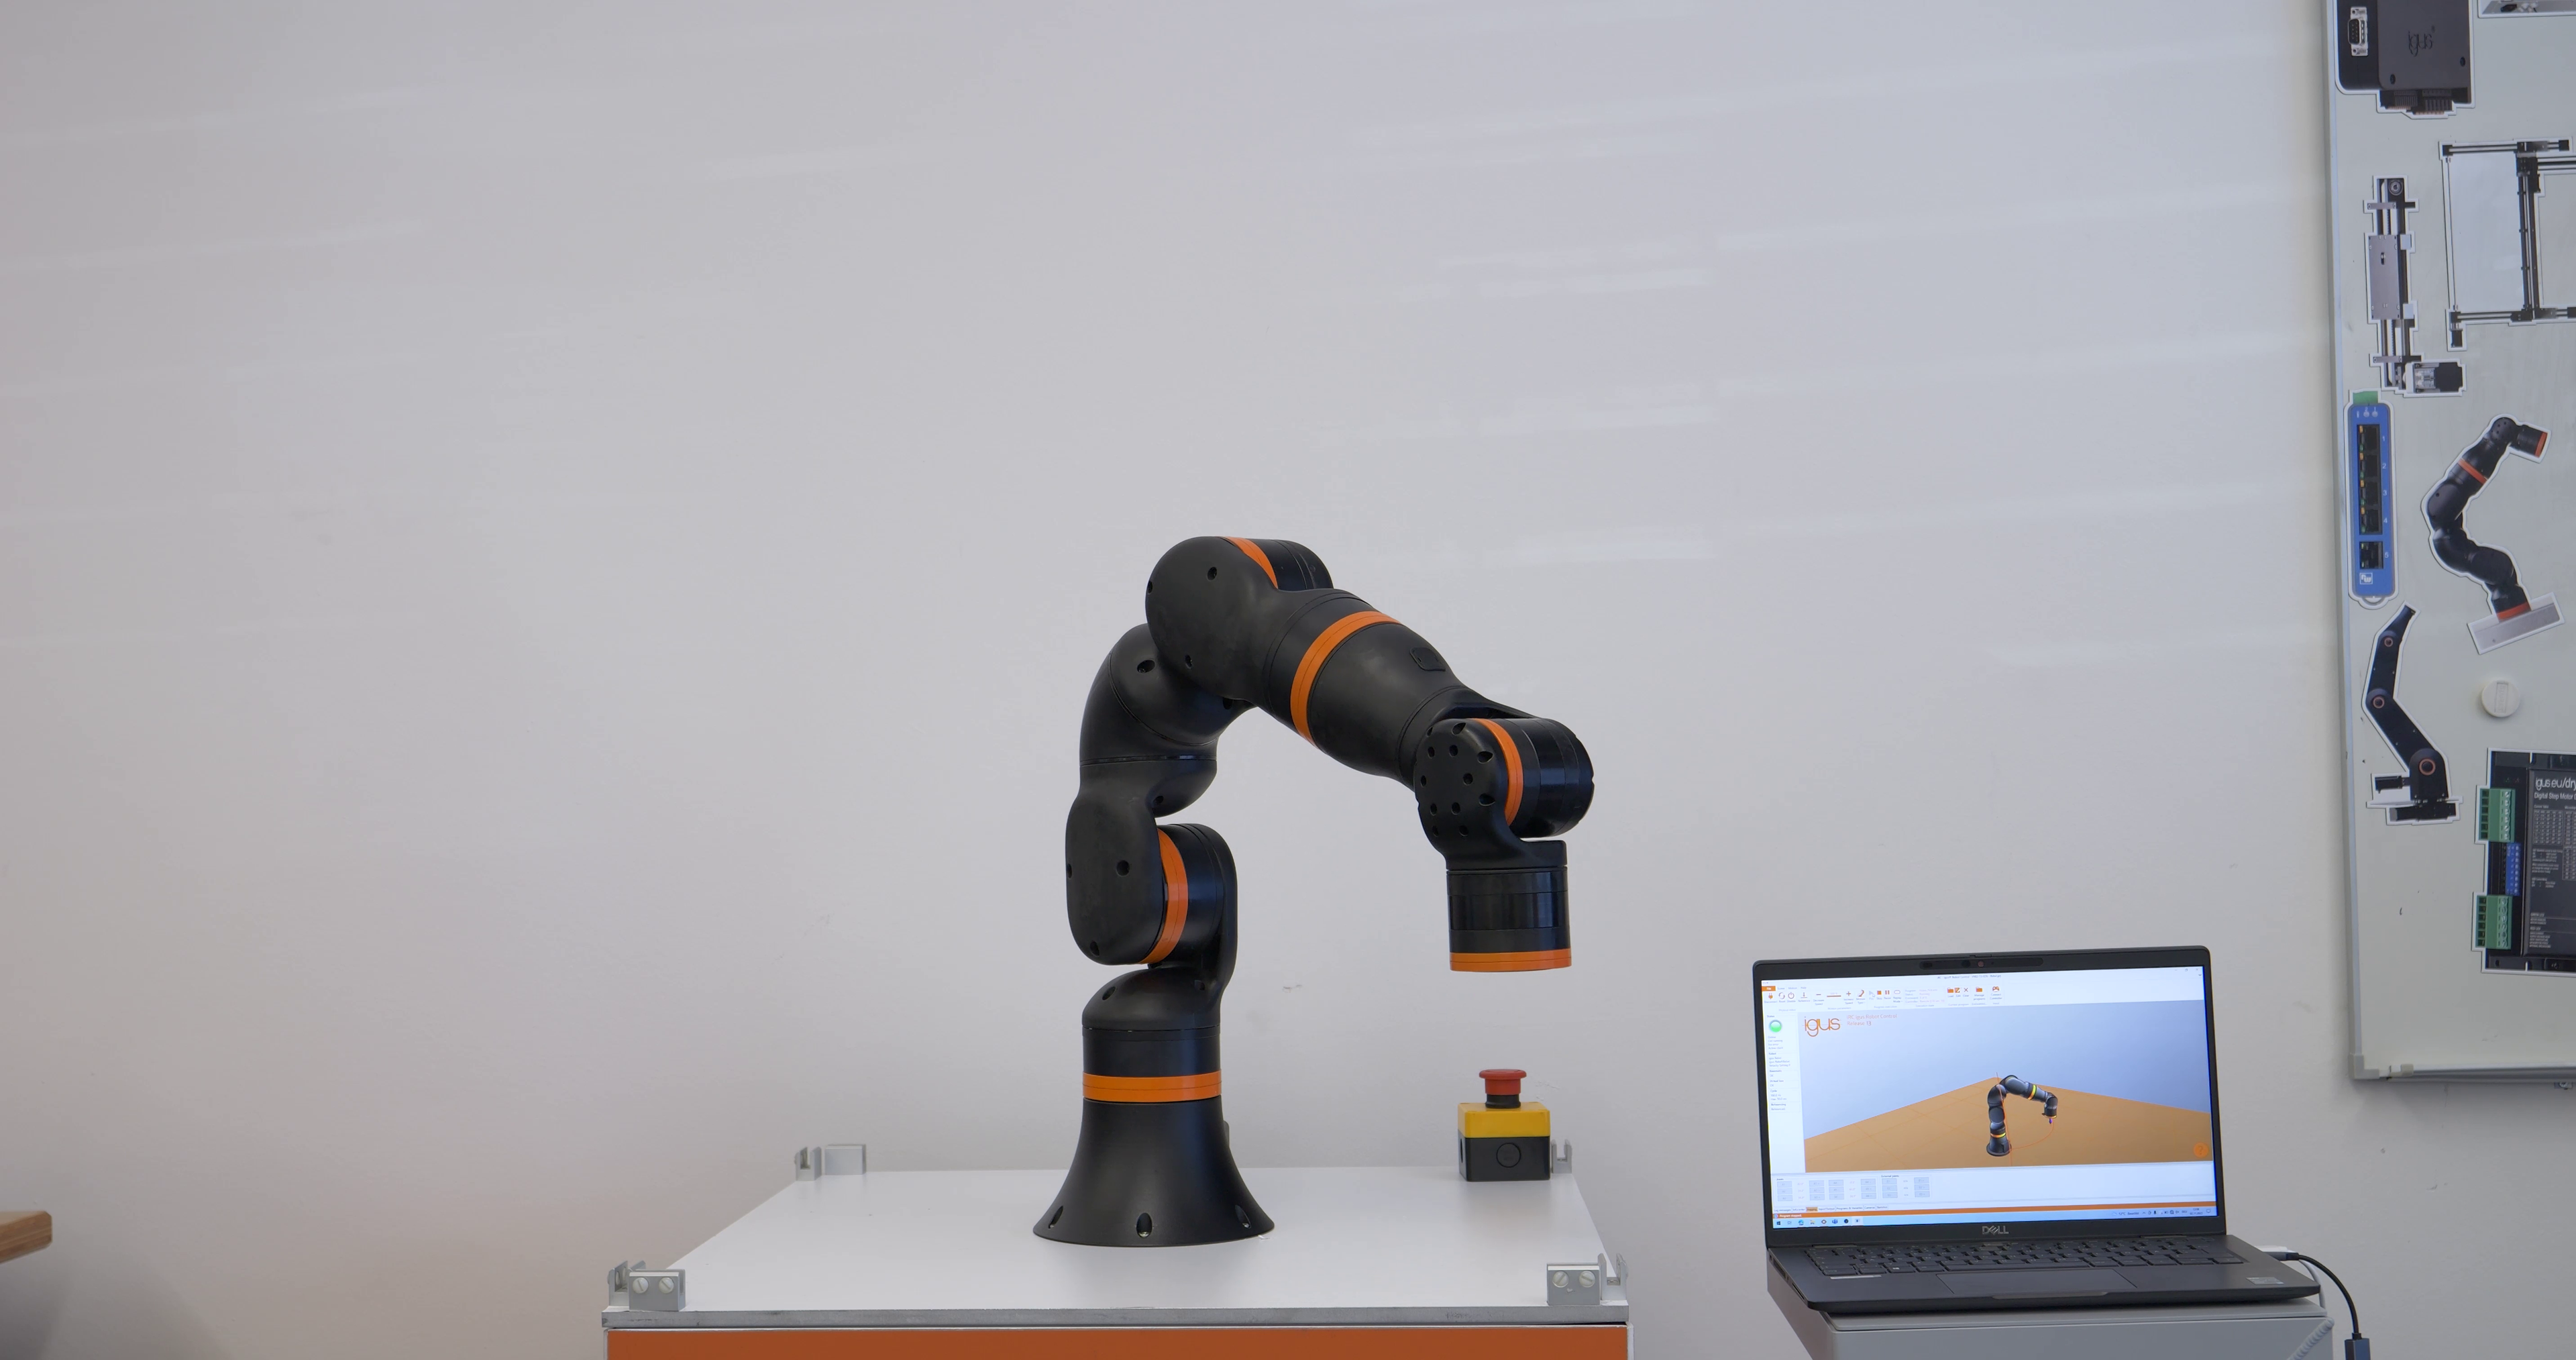
Registro de movimientos pick-and-place con igus ReBeL: precisión y flexibilidad
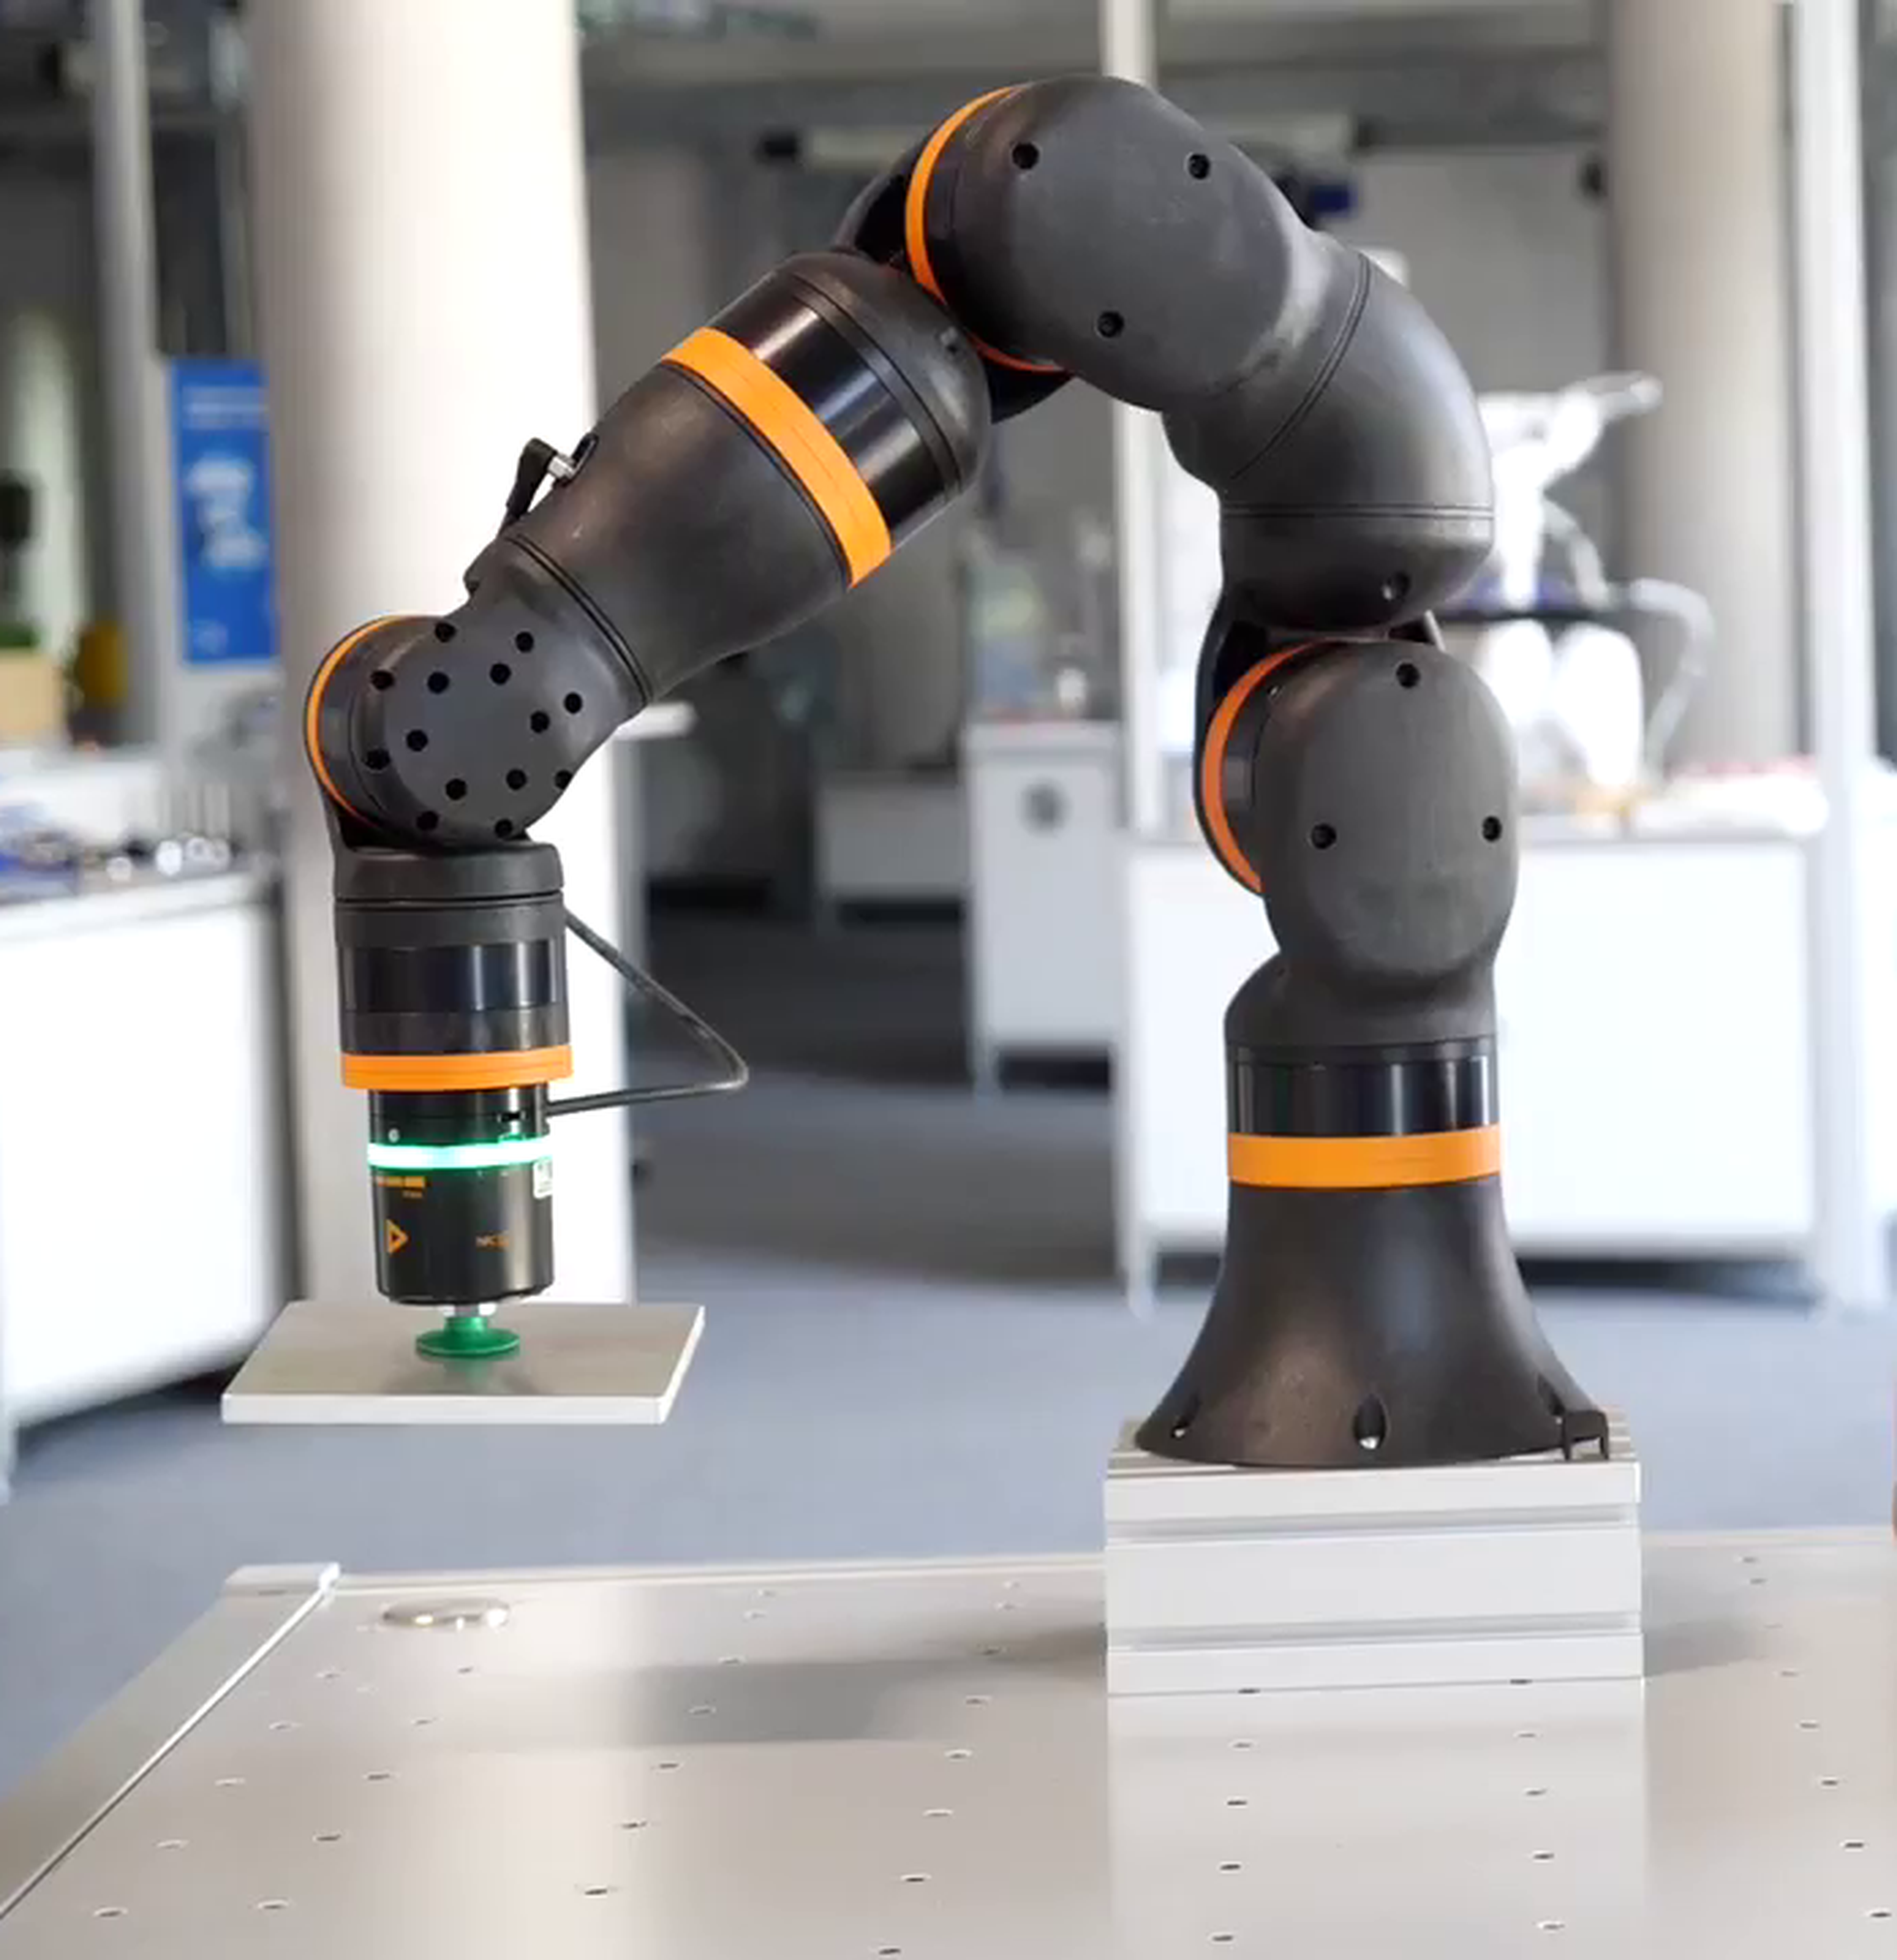
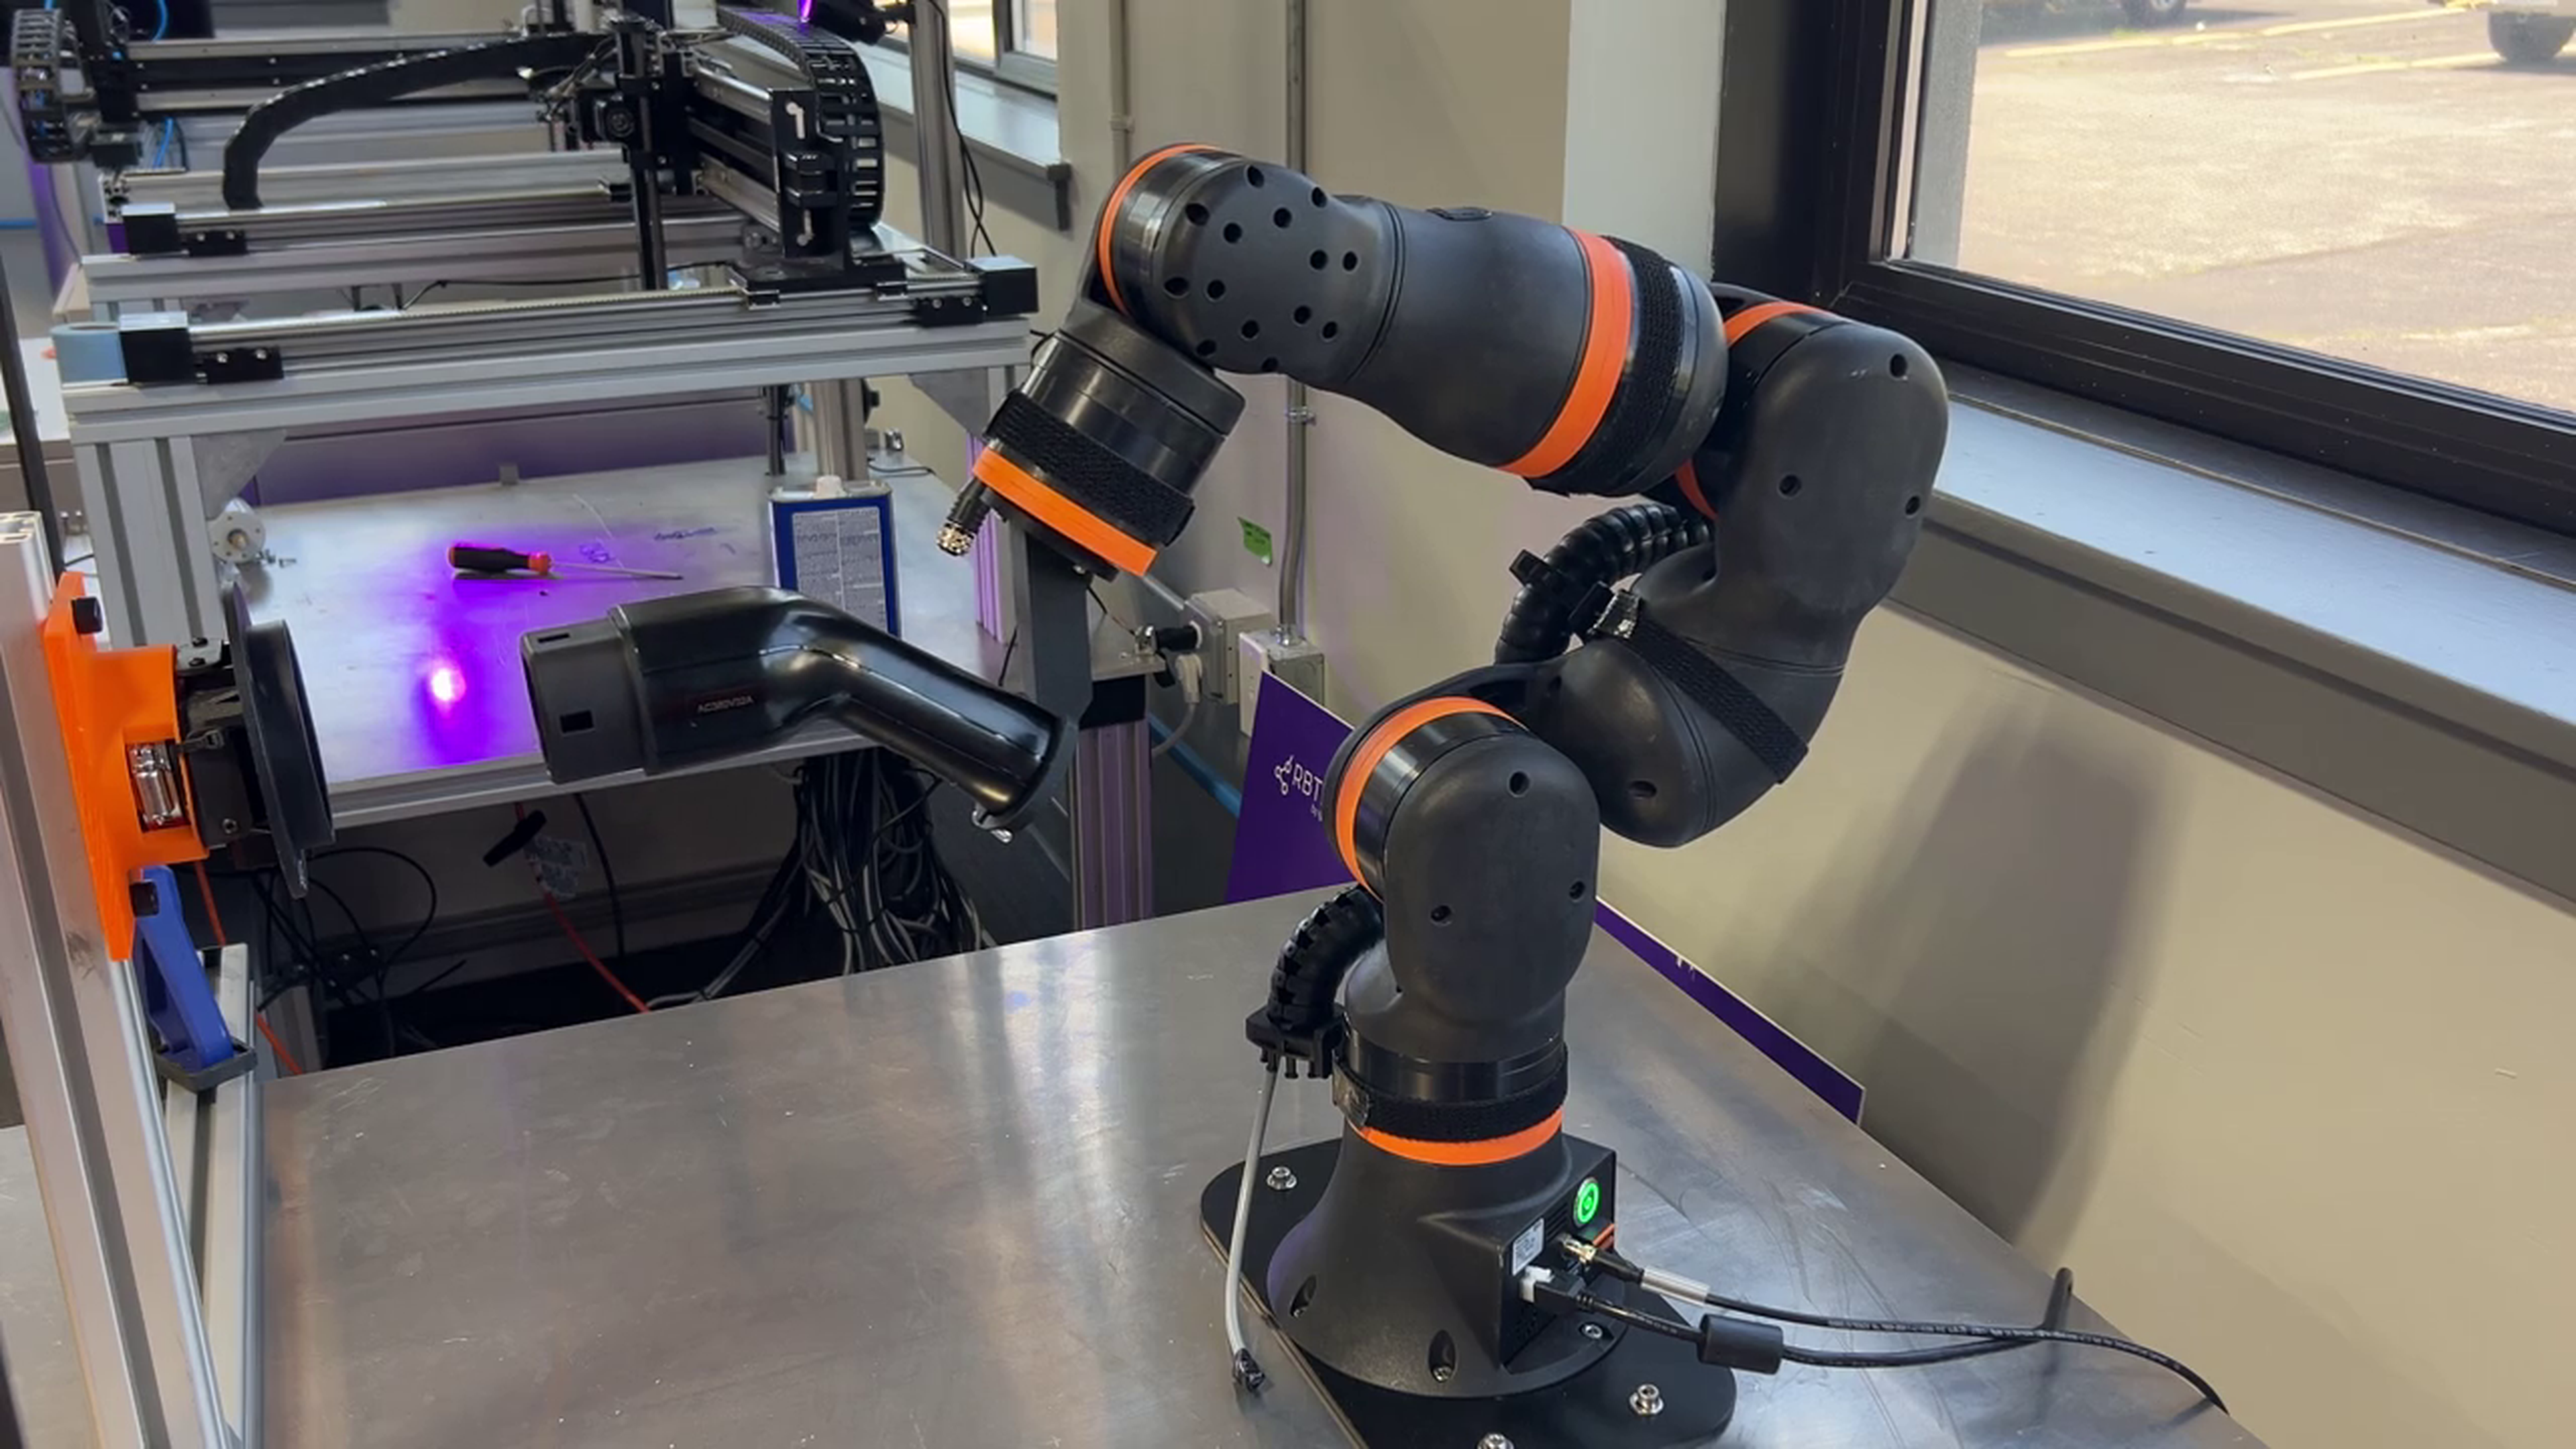
Comprender y optimizar el movimiento de los robots es fundamental para lograr flujos de trabajo eficientes. En esta aplicación, el igus ReBeL, un cobot de 6 ejes de bajo coste y certificado, registra el comportamiento de desplazamiento durante las operaciones de pick-and-place. Con un alcance de 664 mm y una capacidad de carga útil de 2 kg, el ReBeL asume tareas repetitivas sin dificultad. Su fácil integración con el software igus Robot Control garantiza una programación sencilla para diversas aplicaciones, mientras que el montaje opcional en un séptimo eje drylin® amplía su rango operativo.
¿En qué consiste la aplicación?
El ReBeL se utiliza para registrar y analizar movimientos de pick-and-place, ideal para optimizar procesos en fabricación, montaje o investigación.
¿Qué ventajas ofrece la solución?
Manejo sencillo: programación simplificada con el software gratuito igus Robot Control.
Alcance flexible: un espacio de trabajo de 664 mm se adapta a entornos compactos.
Diseño escalable: el séptimo eje opcional amplía la cobertura del espacio de trabajo.
¿Qué ventajas ofrece el robot?
El igus ReBeL ofrece capacidades robustas:
Alta precisión: rendimiento fiable en la manipulación de cargas pequeñas de hasta 2 kg.
Automatización asequible: solución rentable para diversos sectores.
Construcción ligera: optimizada para el uso colaborativo en espacios compartidos.
Optimización de tareas de pick-and-place con la robótica ReBeL
El cobot igus ReBeL combina precisión, flexibilidad y asequibilidad, lo que lo convierte en la opción ideal para registrar y optimizar movimientos. Su diseño avanzado y su fácil programabilidad permiten a las empresas mejorar la eficiencia en tareas repetitivas y adaptarse al mismo tiempo a necesidades operativas cambiantes.
1 componente