 1 / 3
Caja láser de pick-and-place


Precio del hardware:
DOF
5
Repetibilidad
1
mm
Velocidad máx.
0,2
metros por segundo
Automatización del pick-and-place con robot de brazo articulado: precisión en el escaneo láser
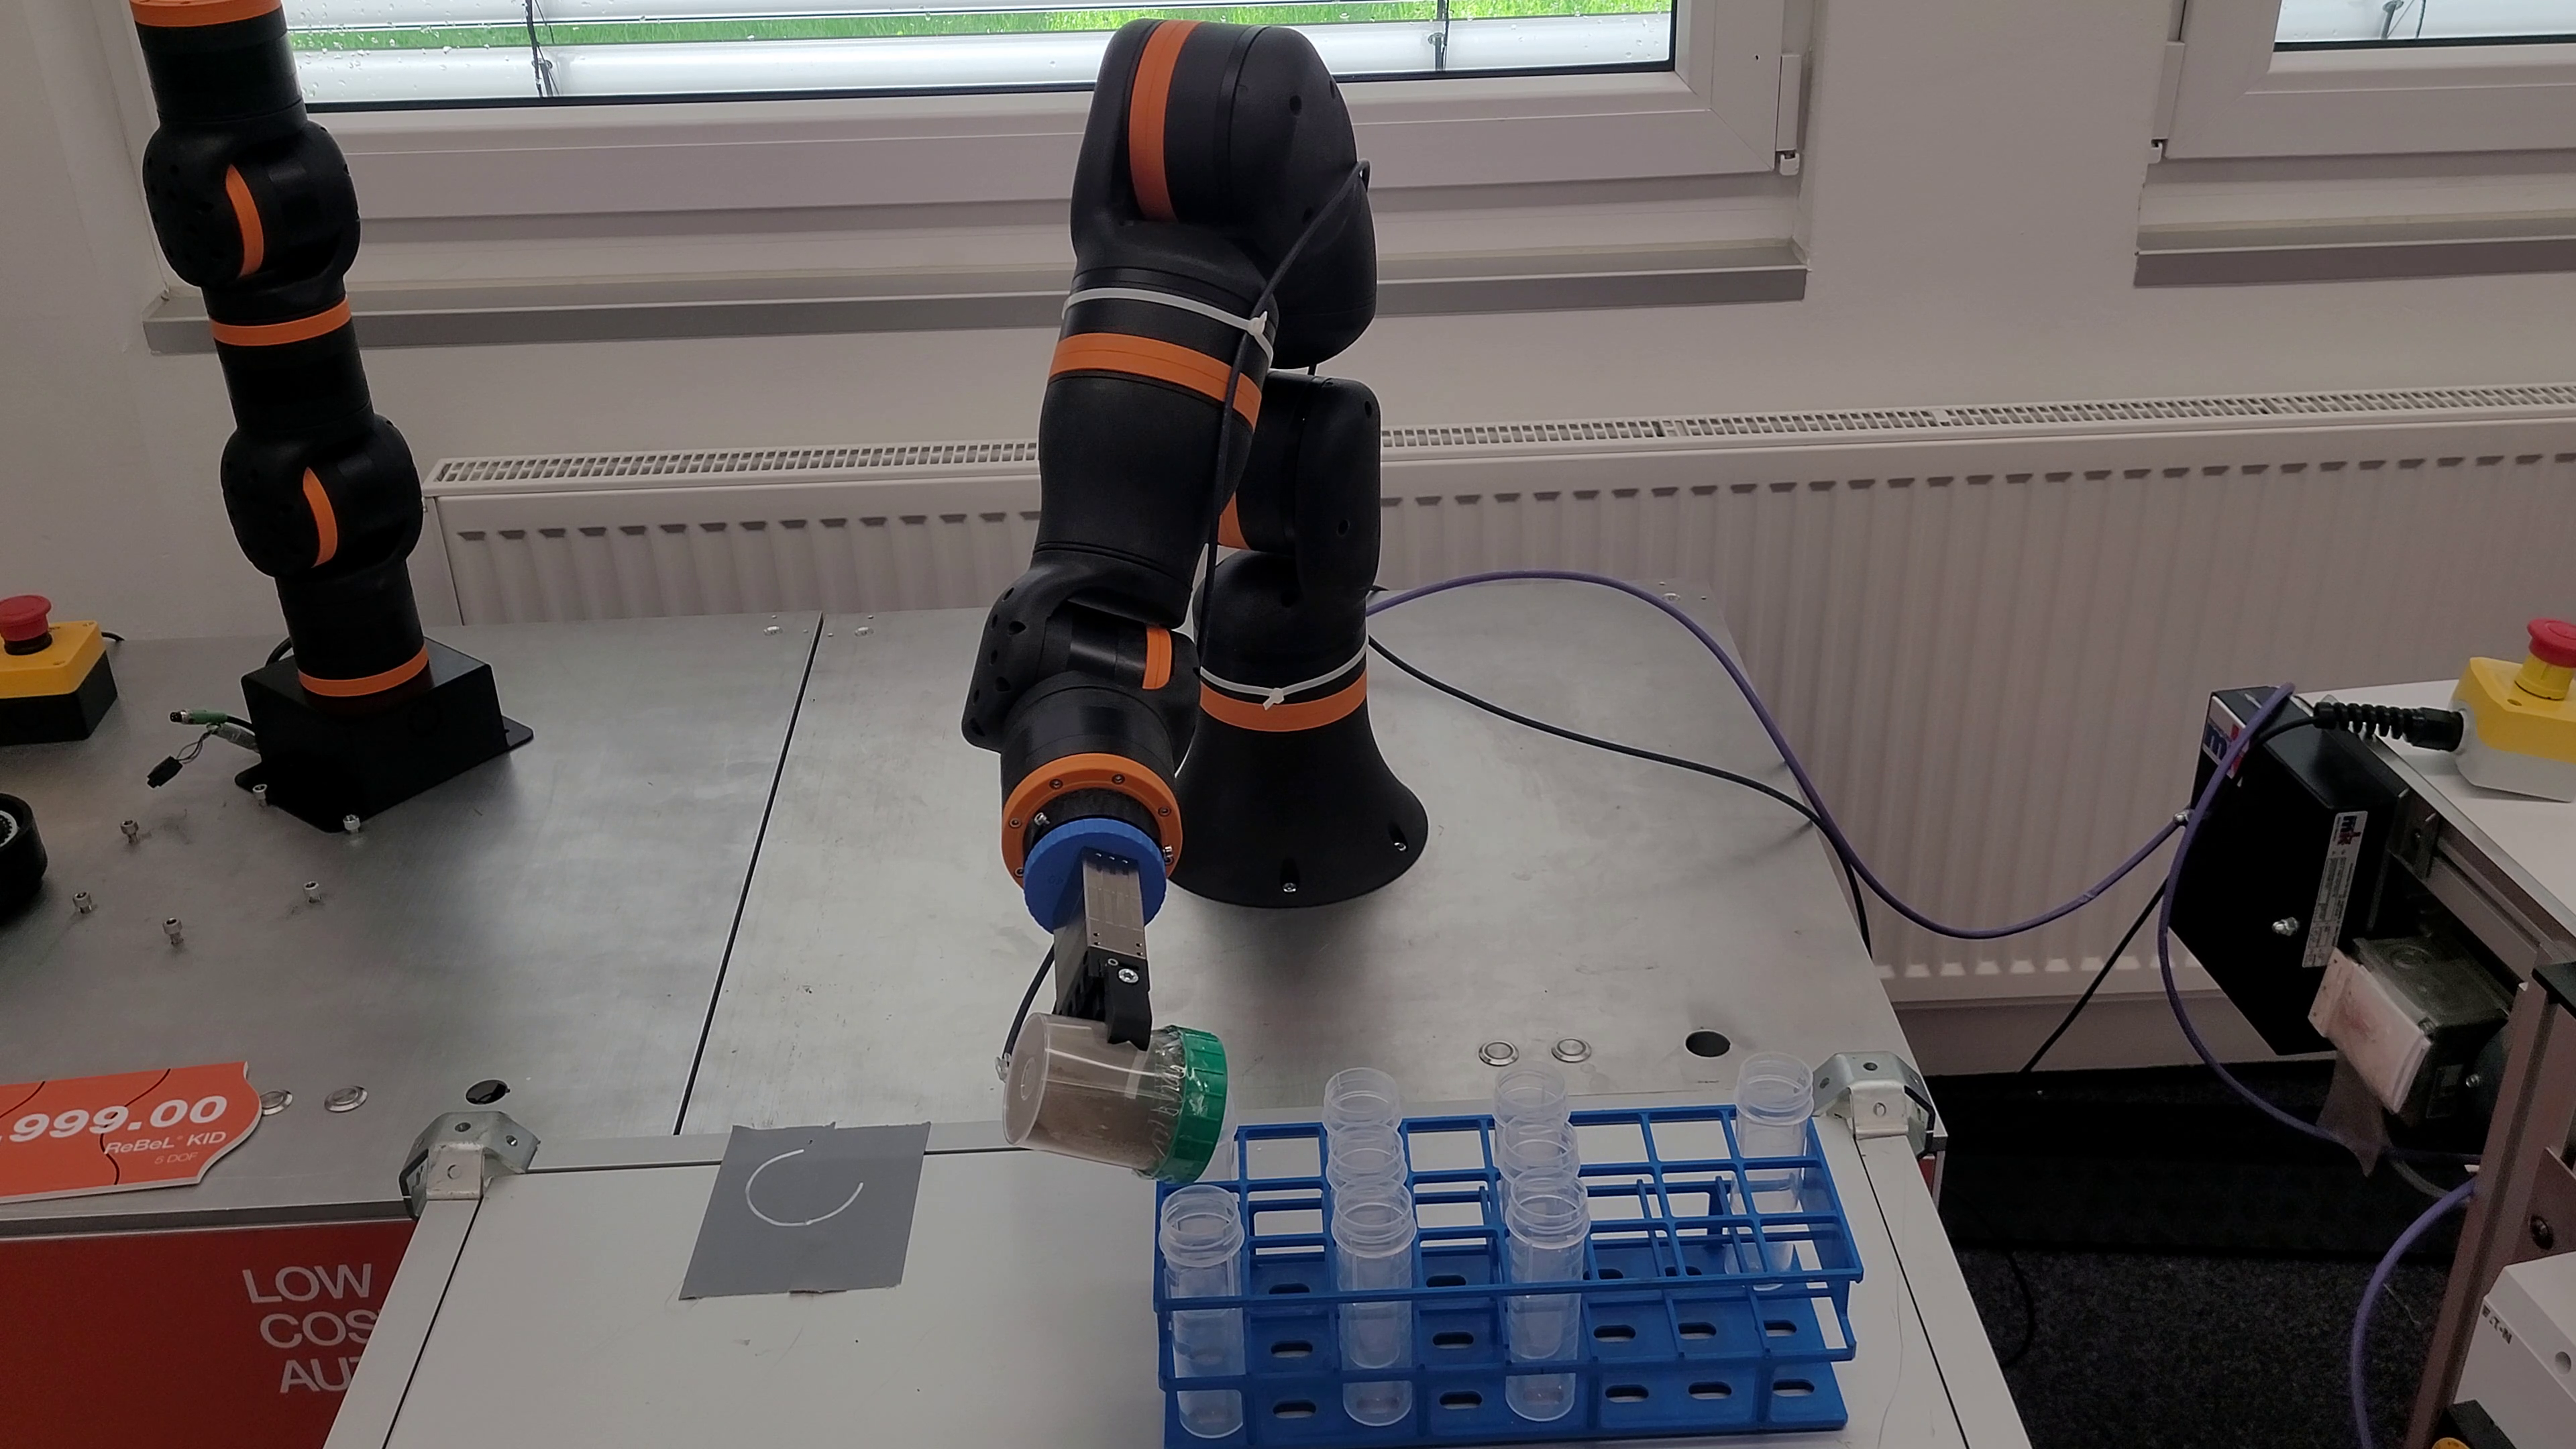
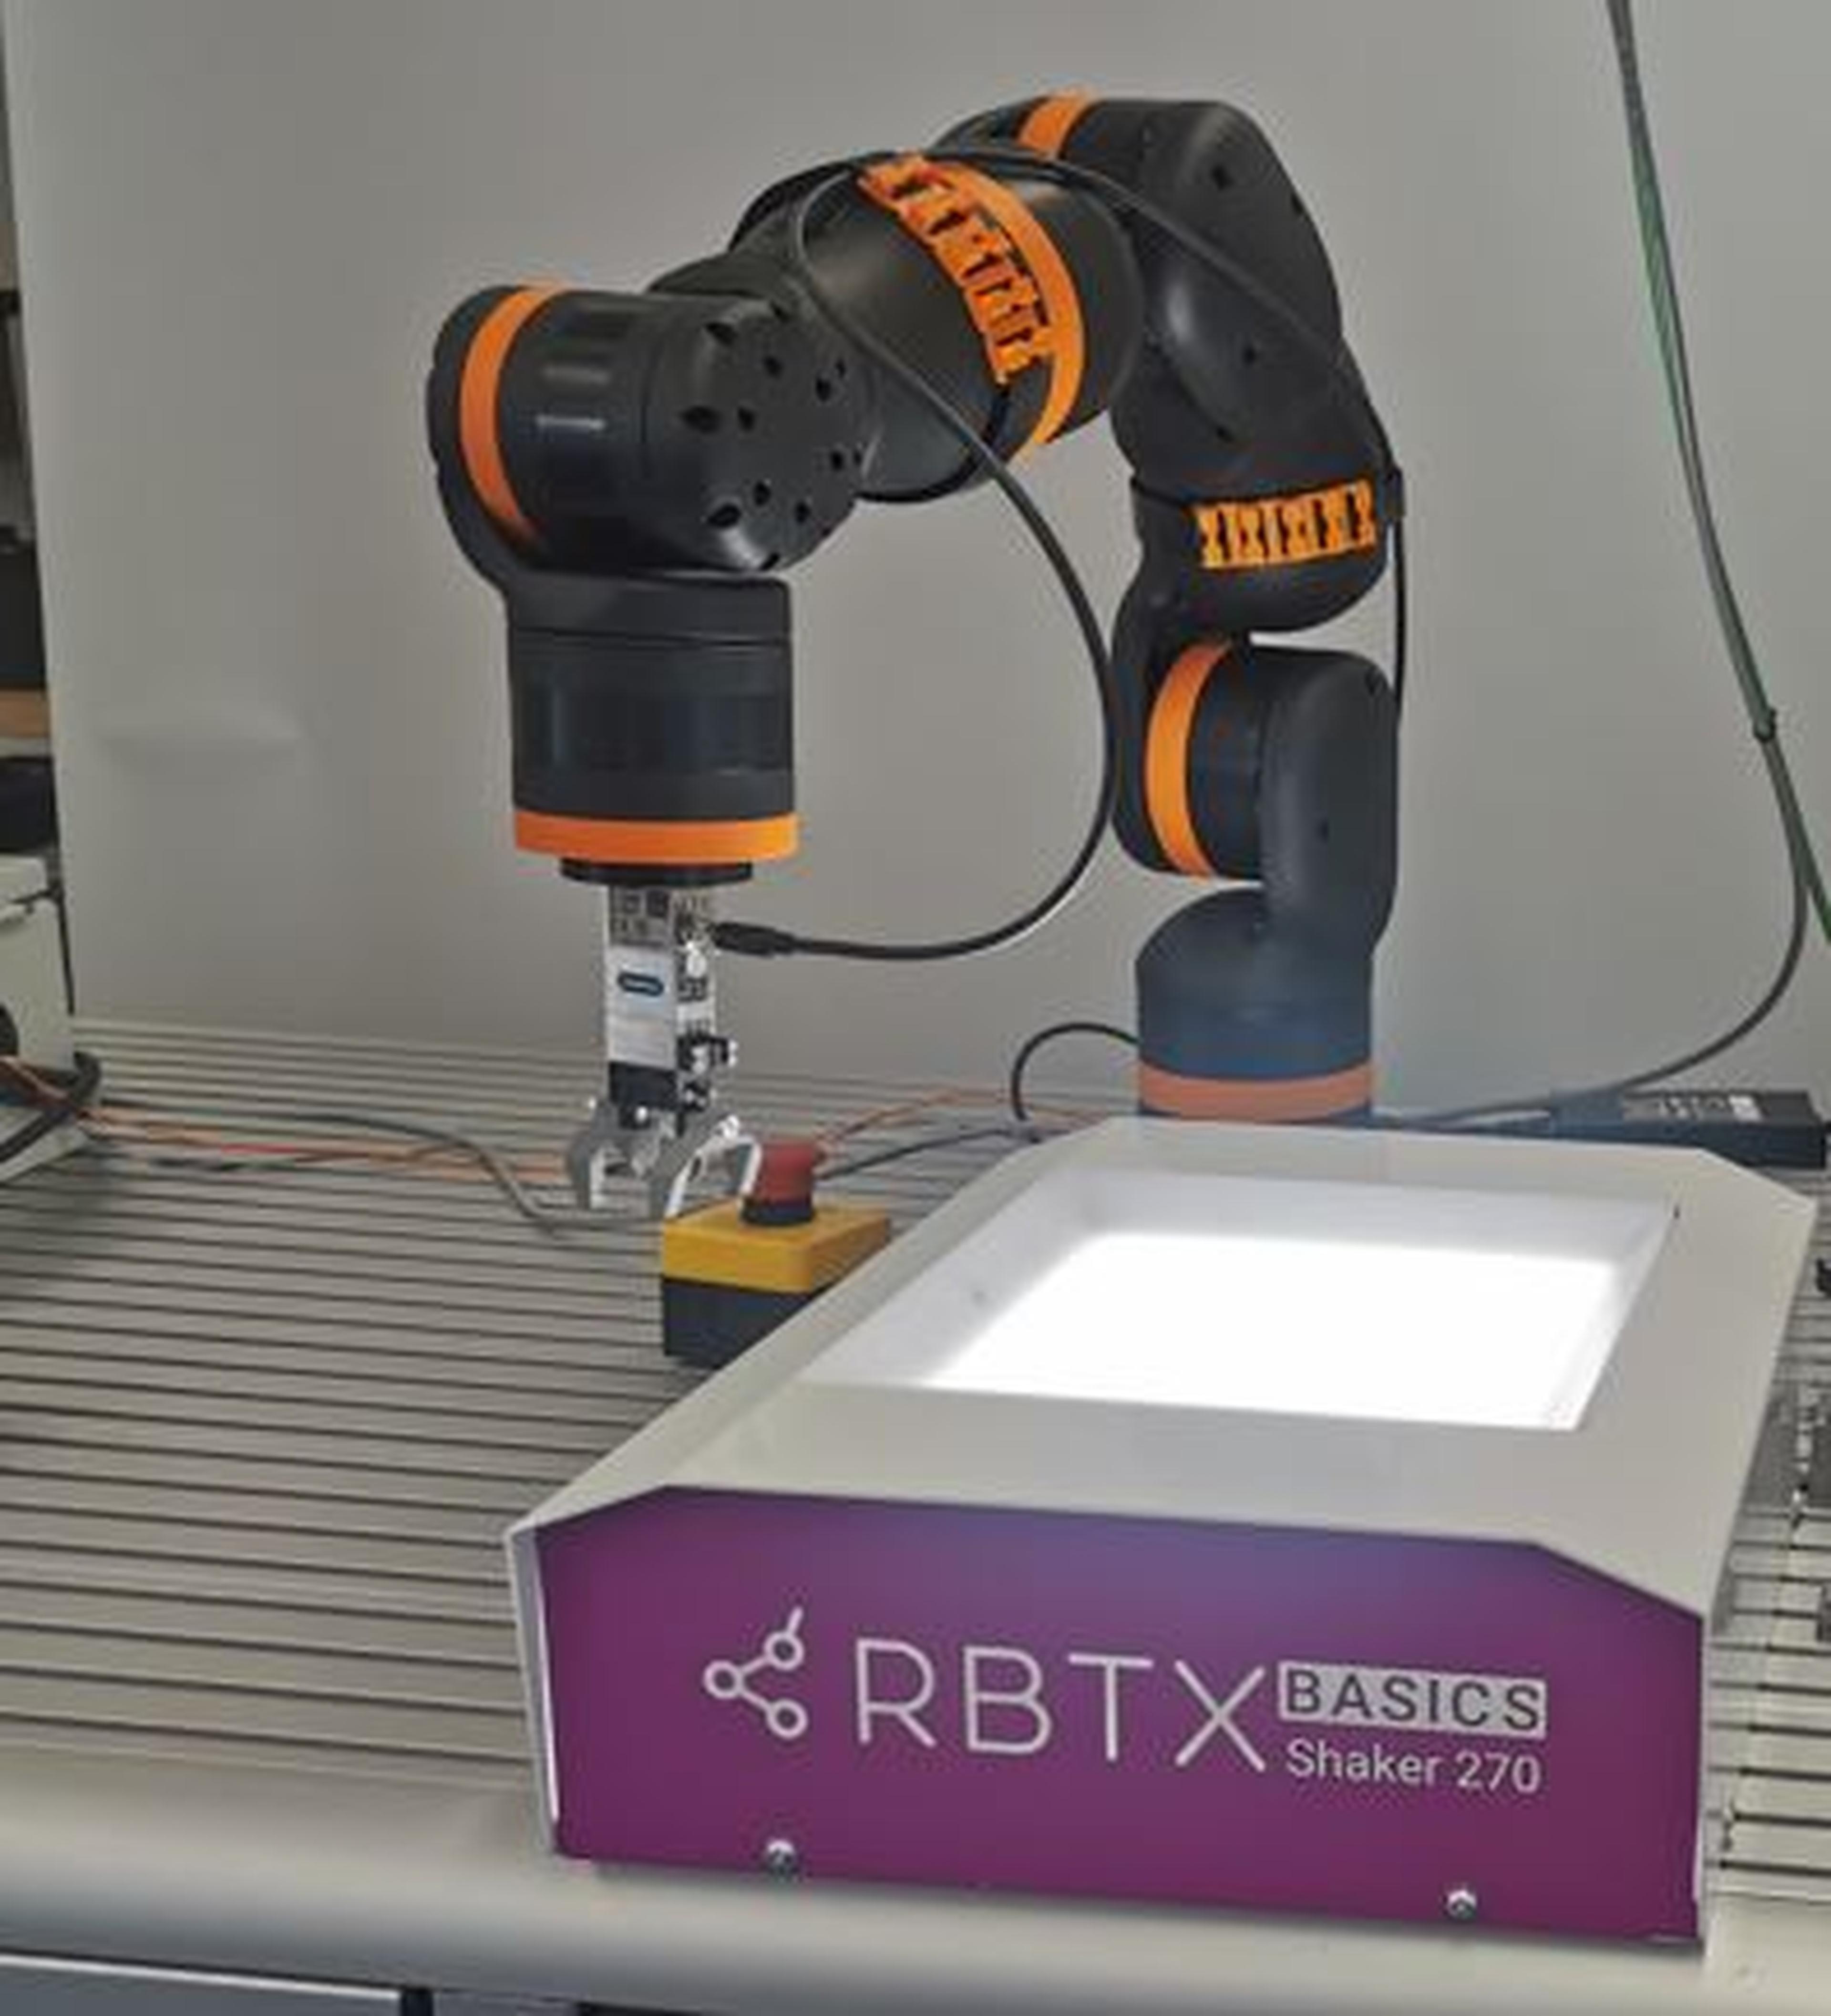
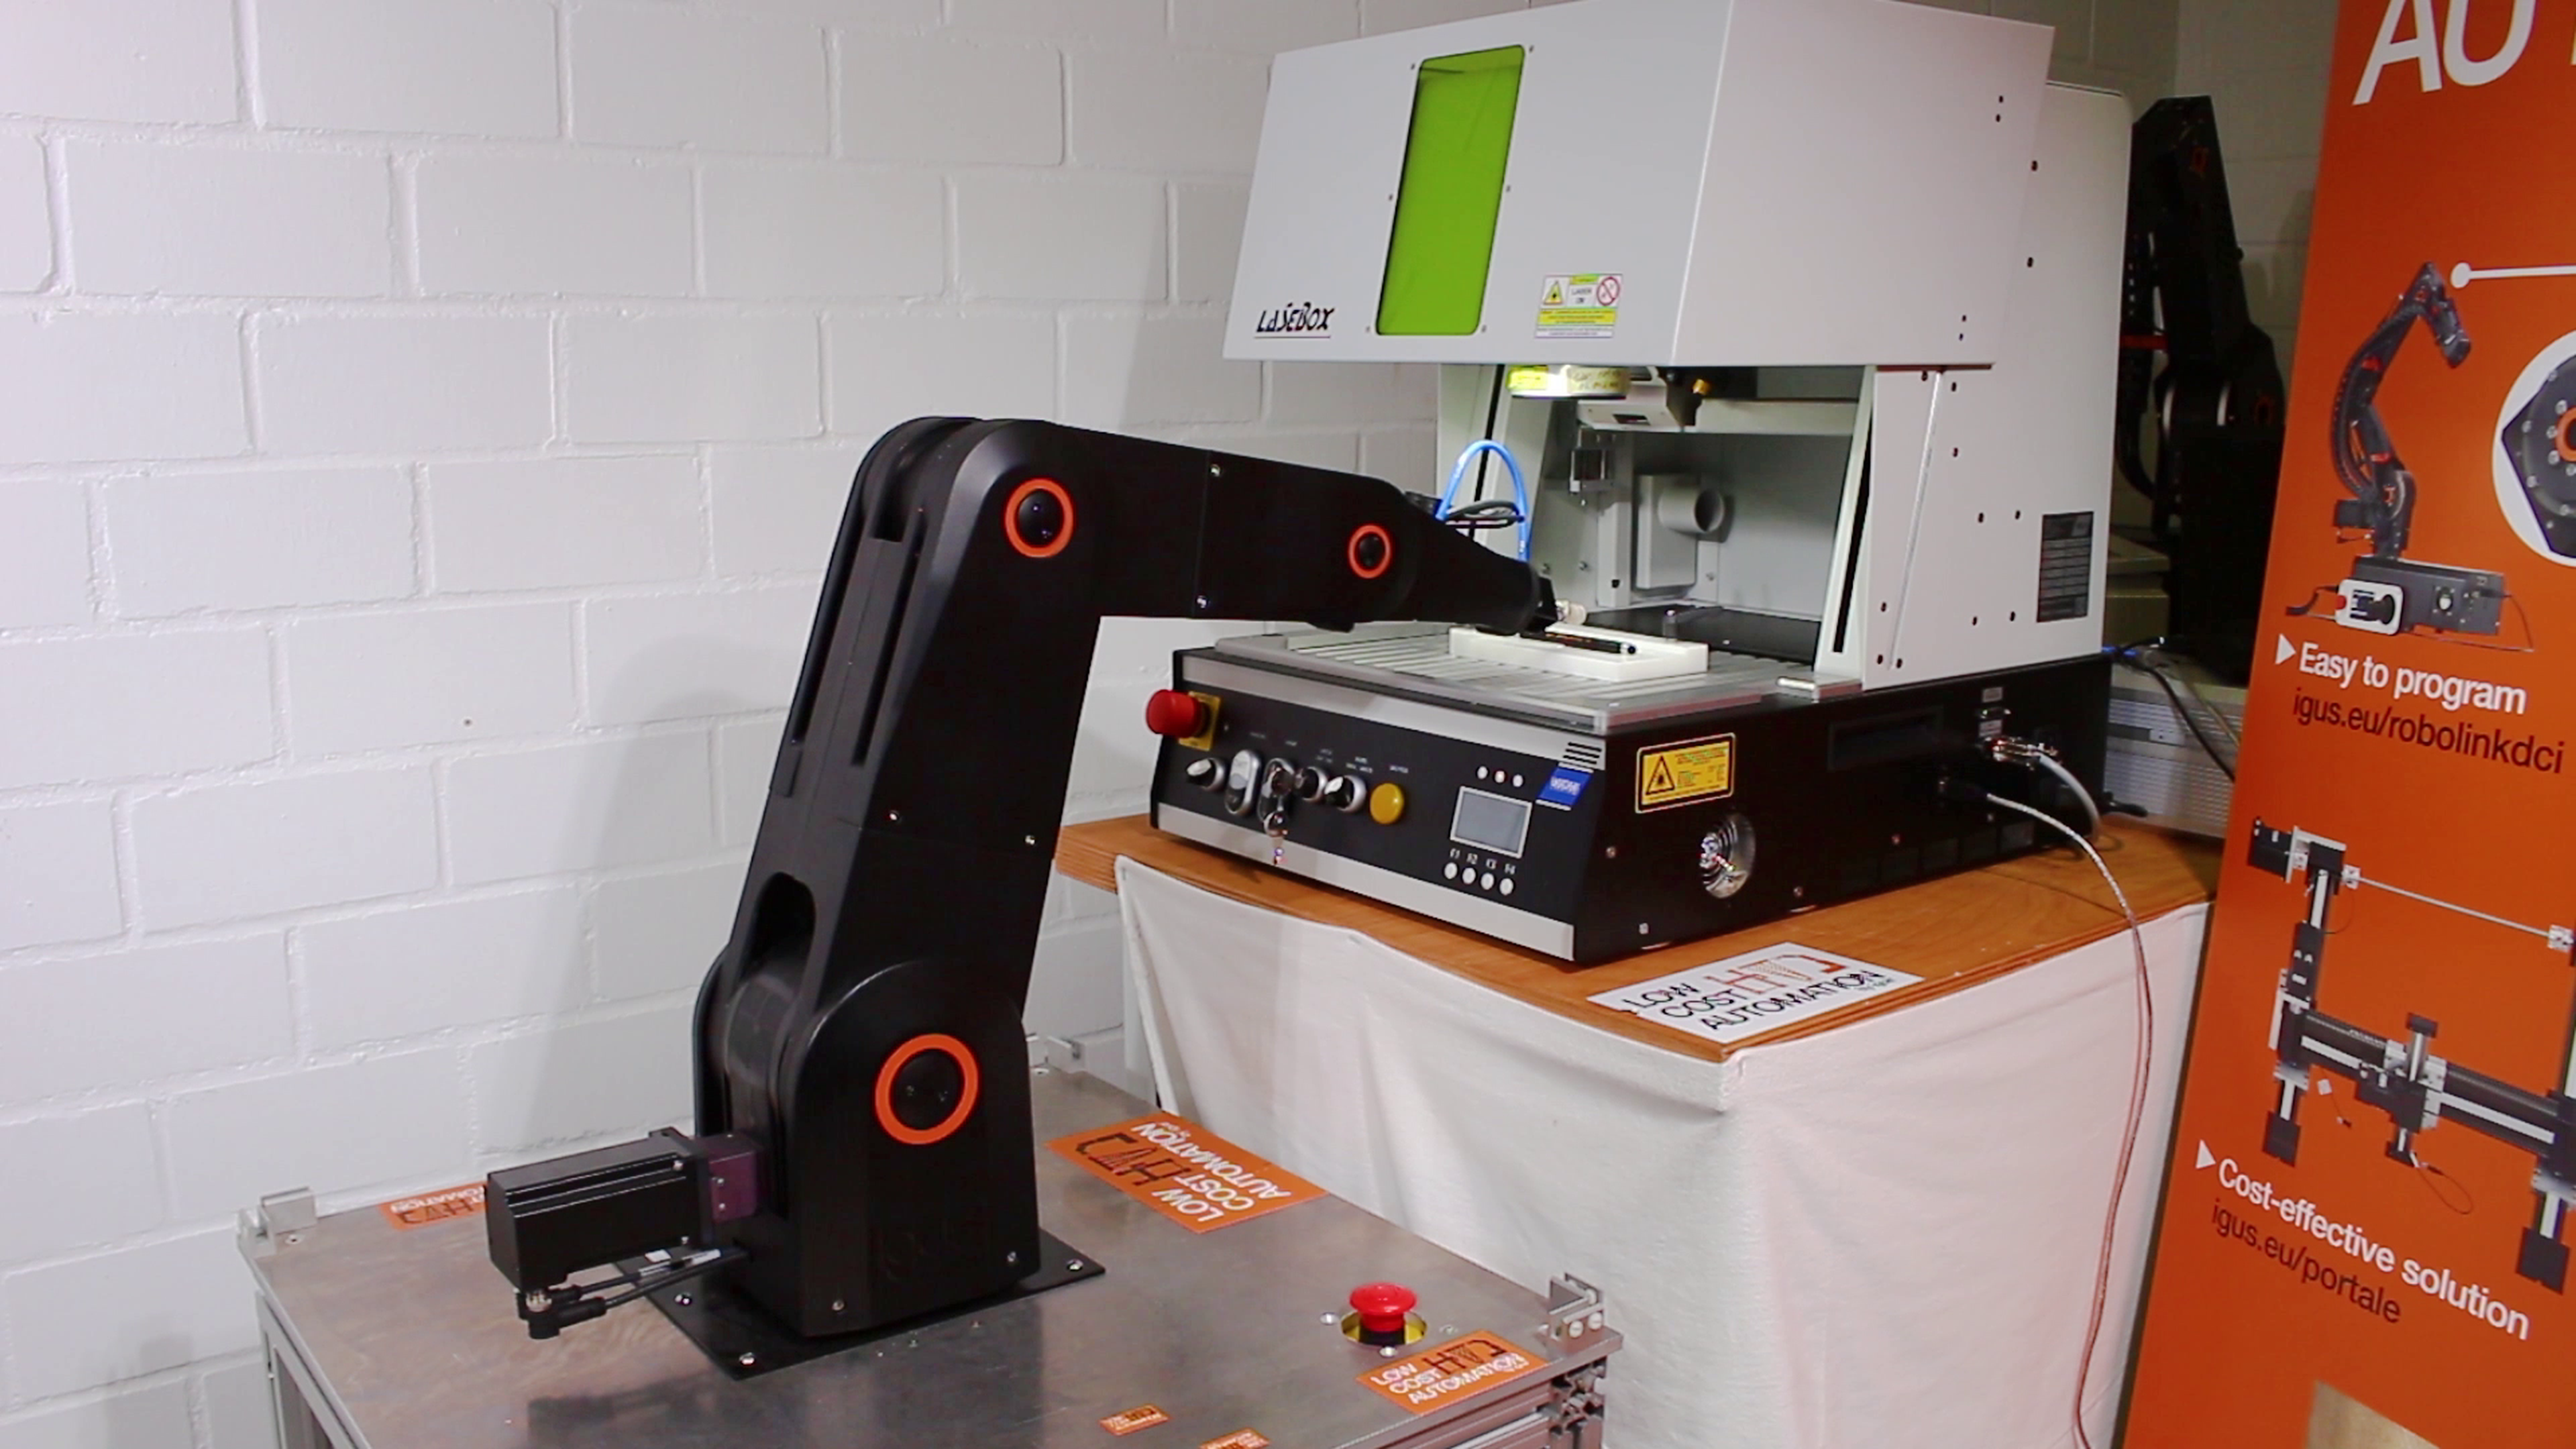
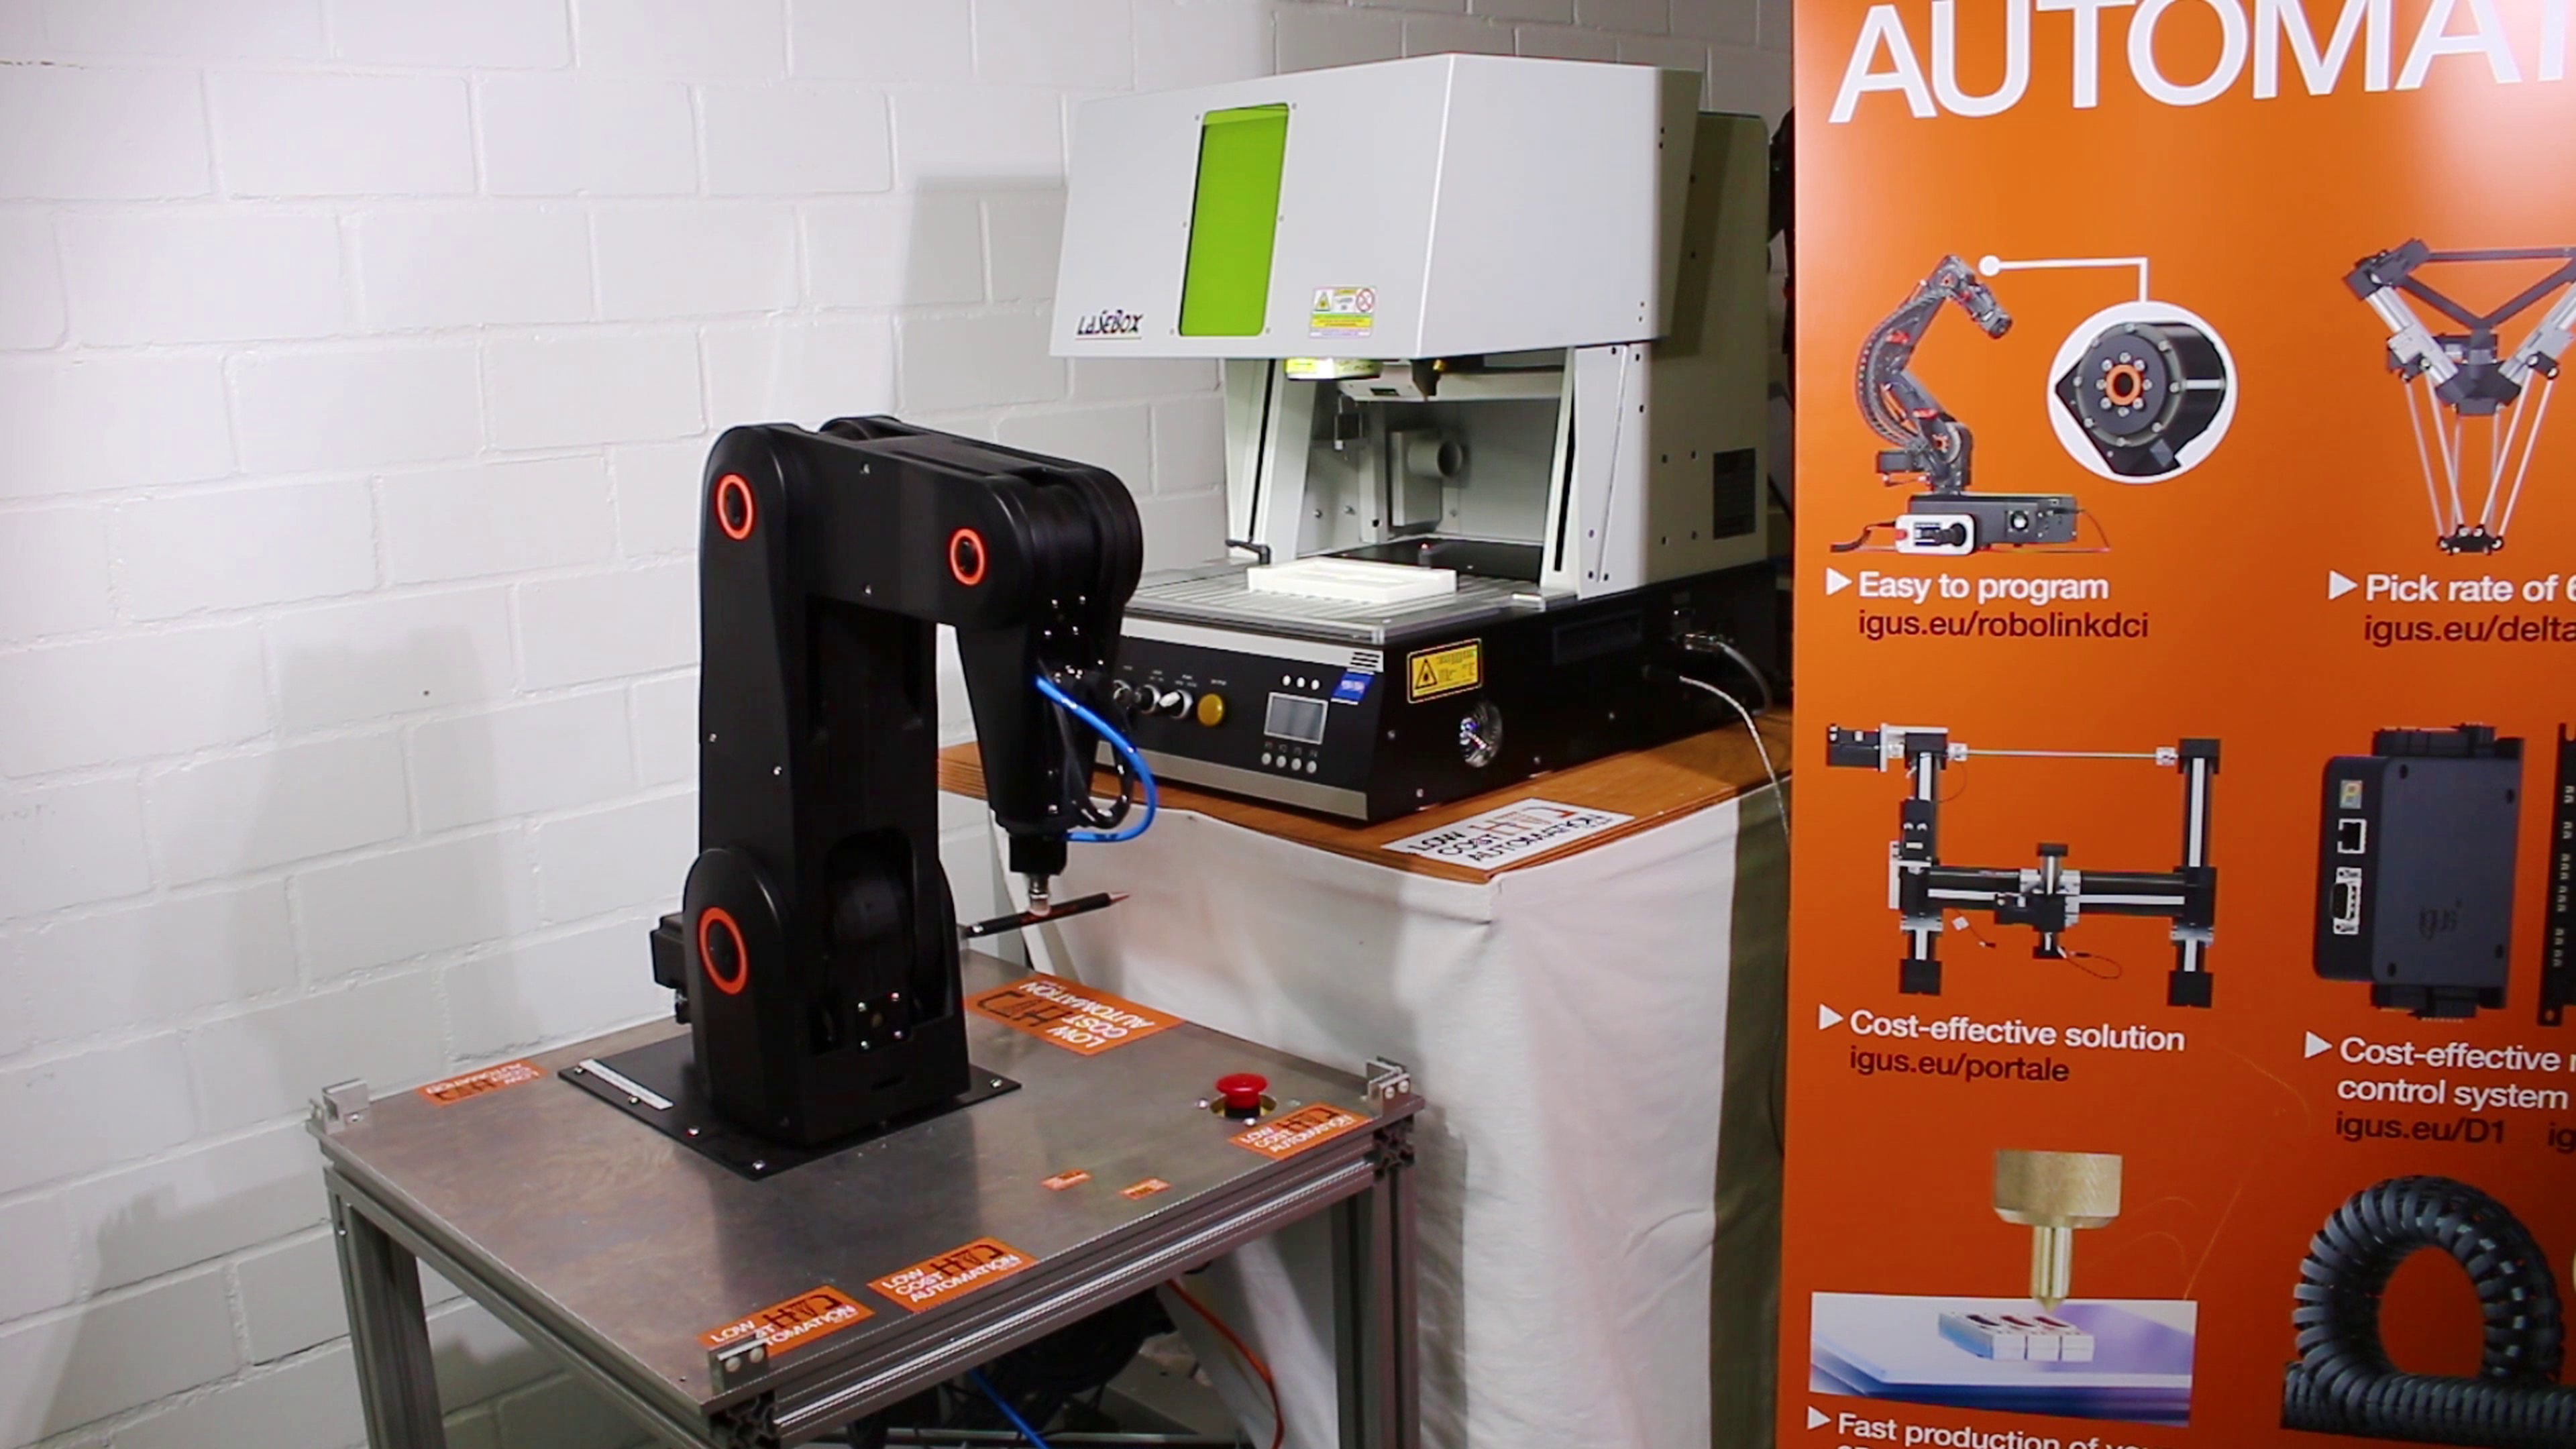
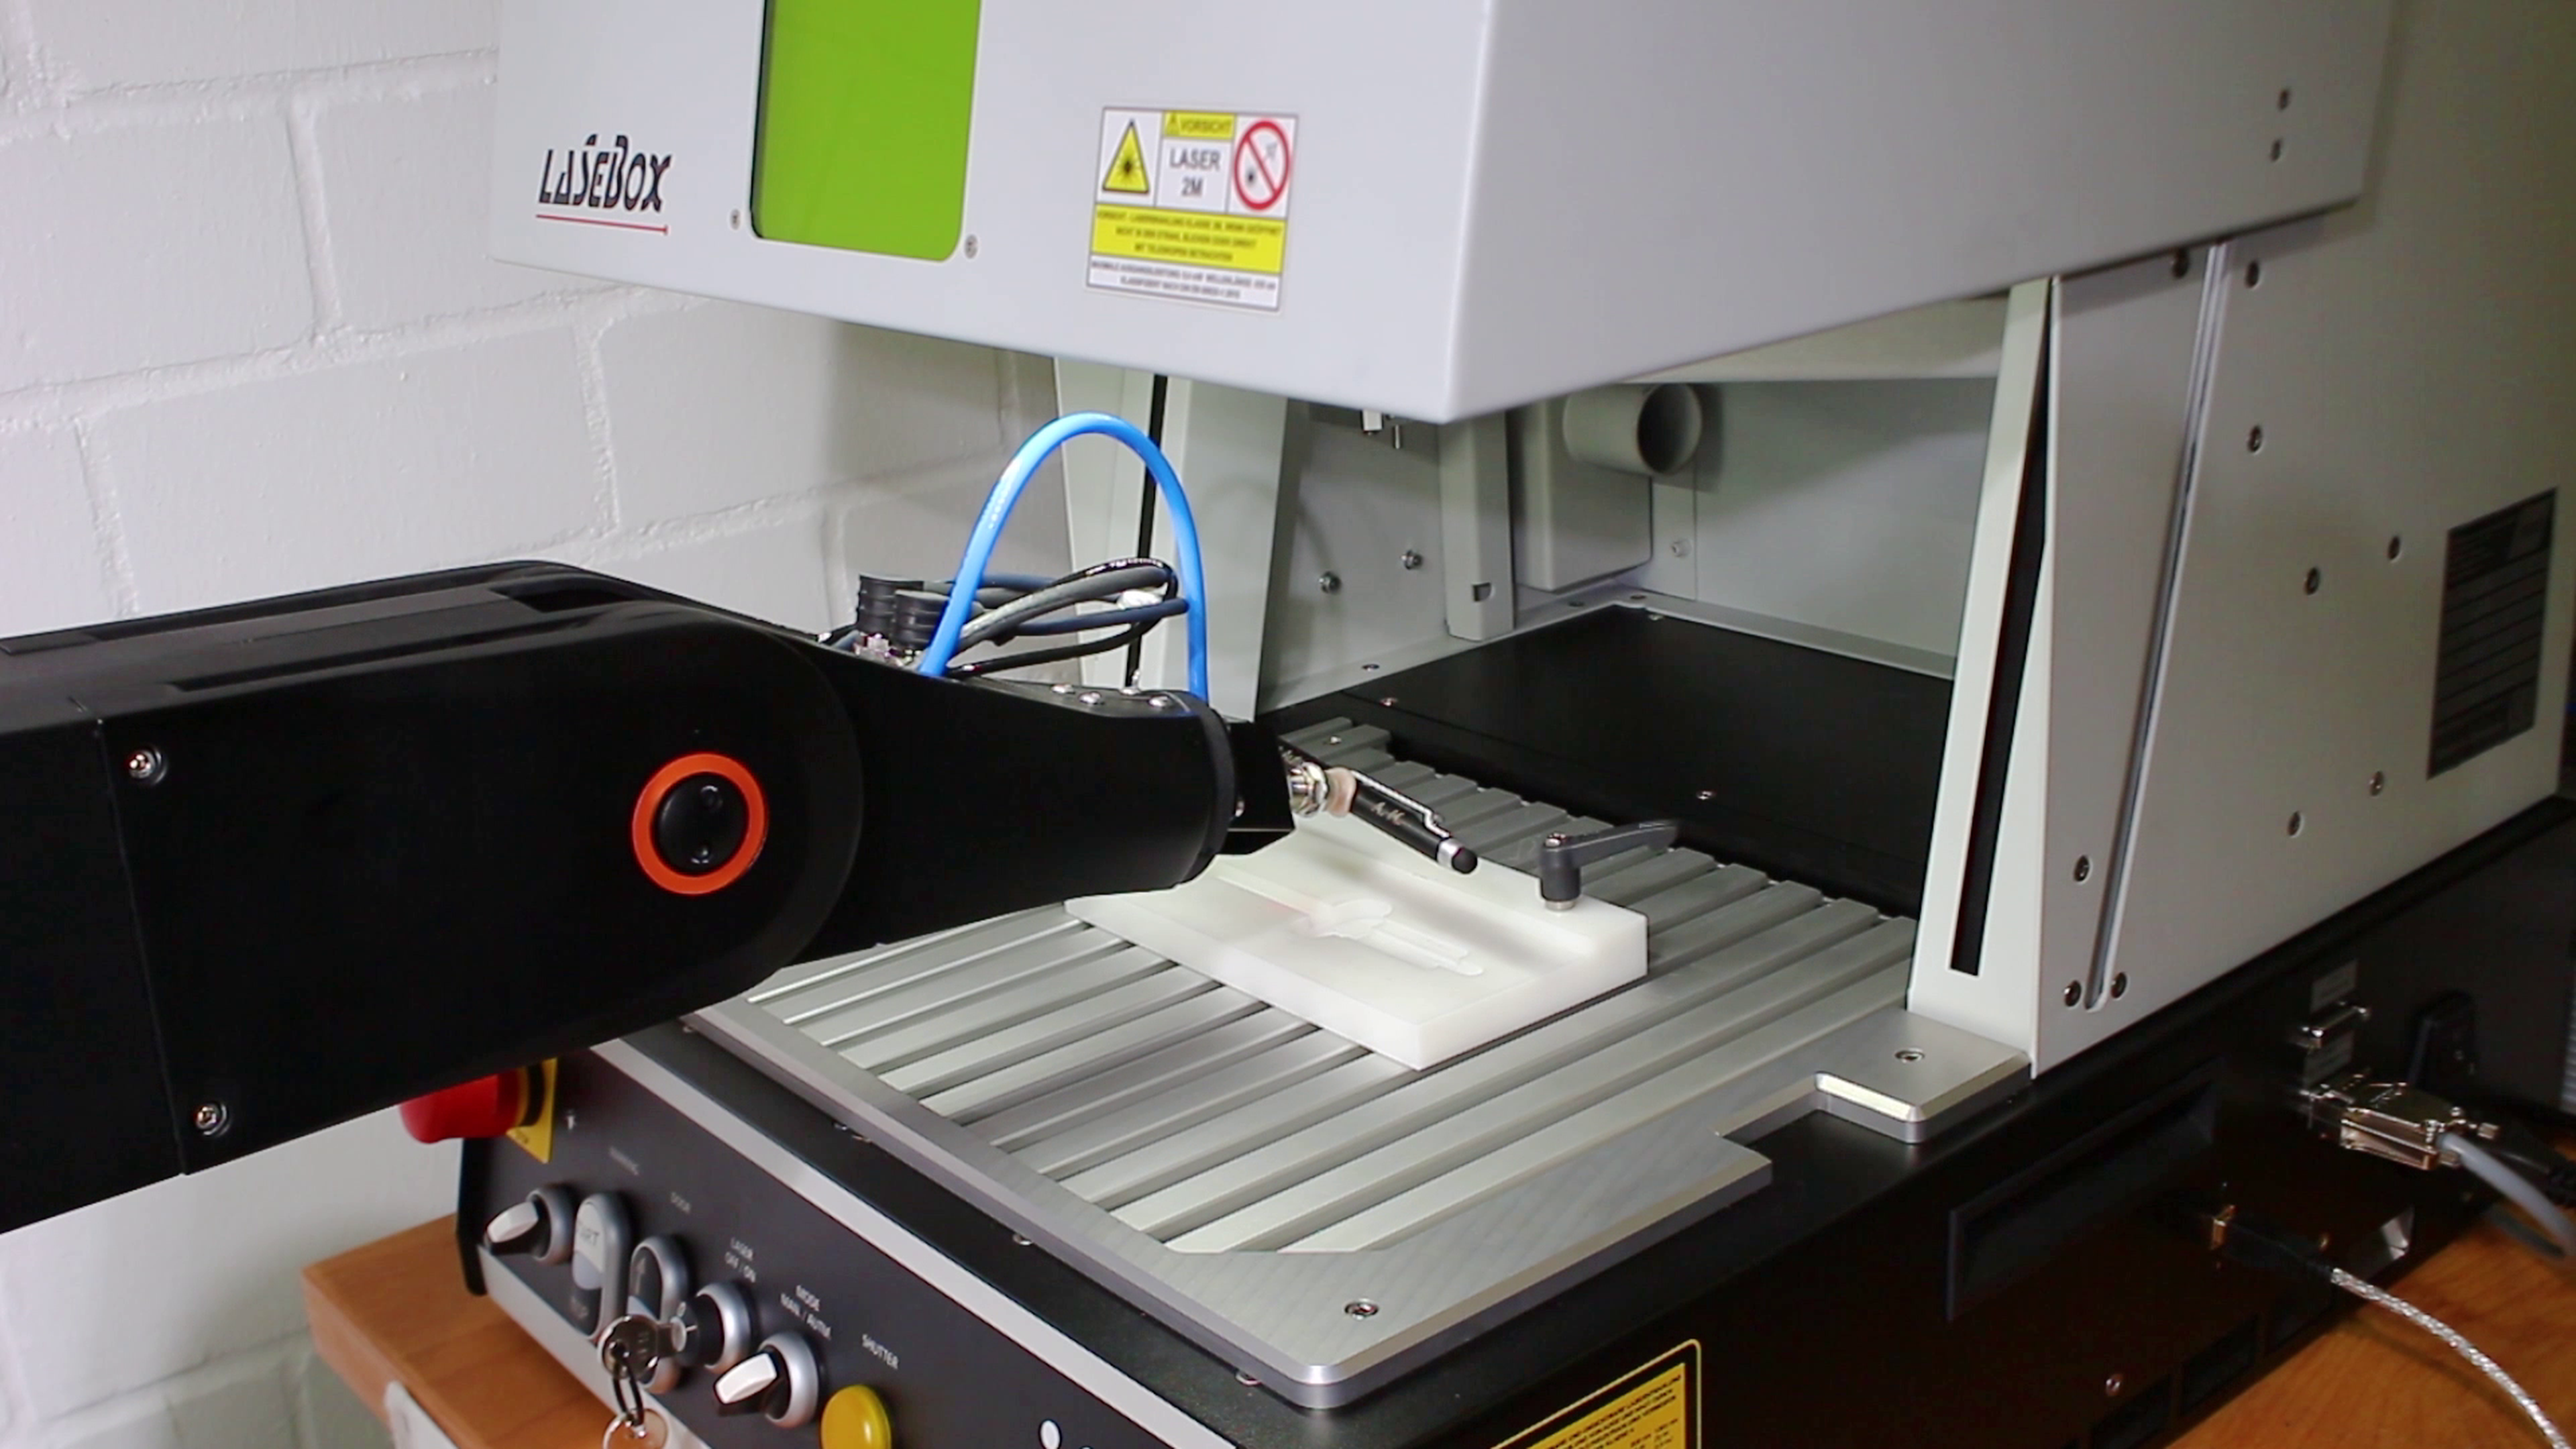
En esta prueba de cliente, se empleó un robot de brazo articulado para automatizar una tarea clásica de pick-and-place. El objetivo era colocar componentes finos, como un bolígrafo, en una caja láser para escanearlos y retirarlos después del proceso. Para manipular el delicado bolígrafo, el robot se equipó con un efector final pequeño y preciso. Con un diseño de 5 ejes, un alcance de 790 mm y una capacidad de carga útil de hasta 3 kg, este robot de brazo articulado ofrece un rendimiento fiable en tareas de manipulación repetitivas. Las opciones de montaje en un eje drylin adicional amplían aún más la adaptabilidad de su espacio de trabajo.
¿En qué consiste la aplicación?
El robot automatiza operaciones de pick-and-place para escanear componentes, lo que lo hace ideal para aplicaciones que requieren una manipulación precisa en sectores como la electrónica o el control de calidad.
¿Qué ventajas ofrece la solución?
Alta precisión: la colocación exacta garantiza resultados de escaneo fiables.
Diseño versátil: se adapta a las necesidades del espacio de trabajo con el eje drylin opcional.
Flujo de trabajo optimizado: reduce el trabajo manual y aumenta la eficiencia general.
¿Qué ventajas ofrece el robot?
El robot de brazo articulado ofrece un rendimiento sólido en tareas automatizadas:
Compacto y flexible: llega a los componentes incluso en espacios reducidos.
Manipulación fiable de la carga útil: soporta hasta 3 kg, adecuado para objetos diversos.
Integración personalizable: se puede equipar fácilmente con efectores finales especializados.
Optimización del escaneo láser mediante la automatización robótica
Esta solución con robot de brazo articulado simplifica los flujos de trabajo repetitivos de escaneo láser y ofrece precisión, flexibilidad y eficiencia. Al automatizar el proceso de manipulación, las empresas pueden reducir los costes de mano de obra, mejorar la consistencia y optimizar sus procesos de producción con una tecnología robótica fiable.
2 componentes