 1 / 3
Robots pick-and-place para el manejo eficiente de la madera


Precio del hardware:
Precisión
+- 0,5
mm
Material
motion plastics® libres de lubricación
DOF
2
TWIN 600DL: solución pick-and-place eficiente con doble cabezal
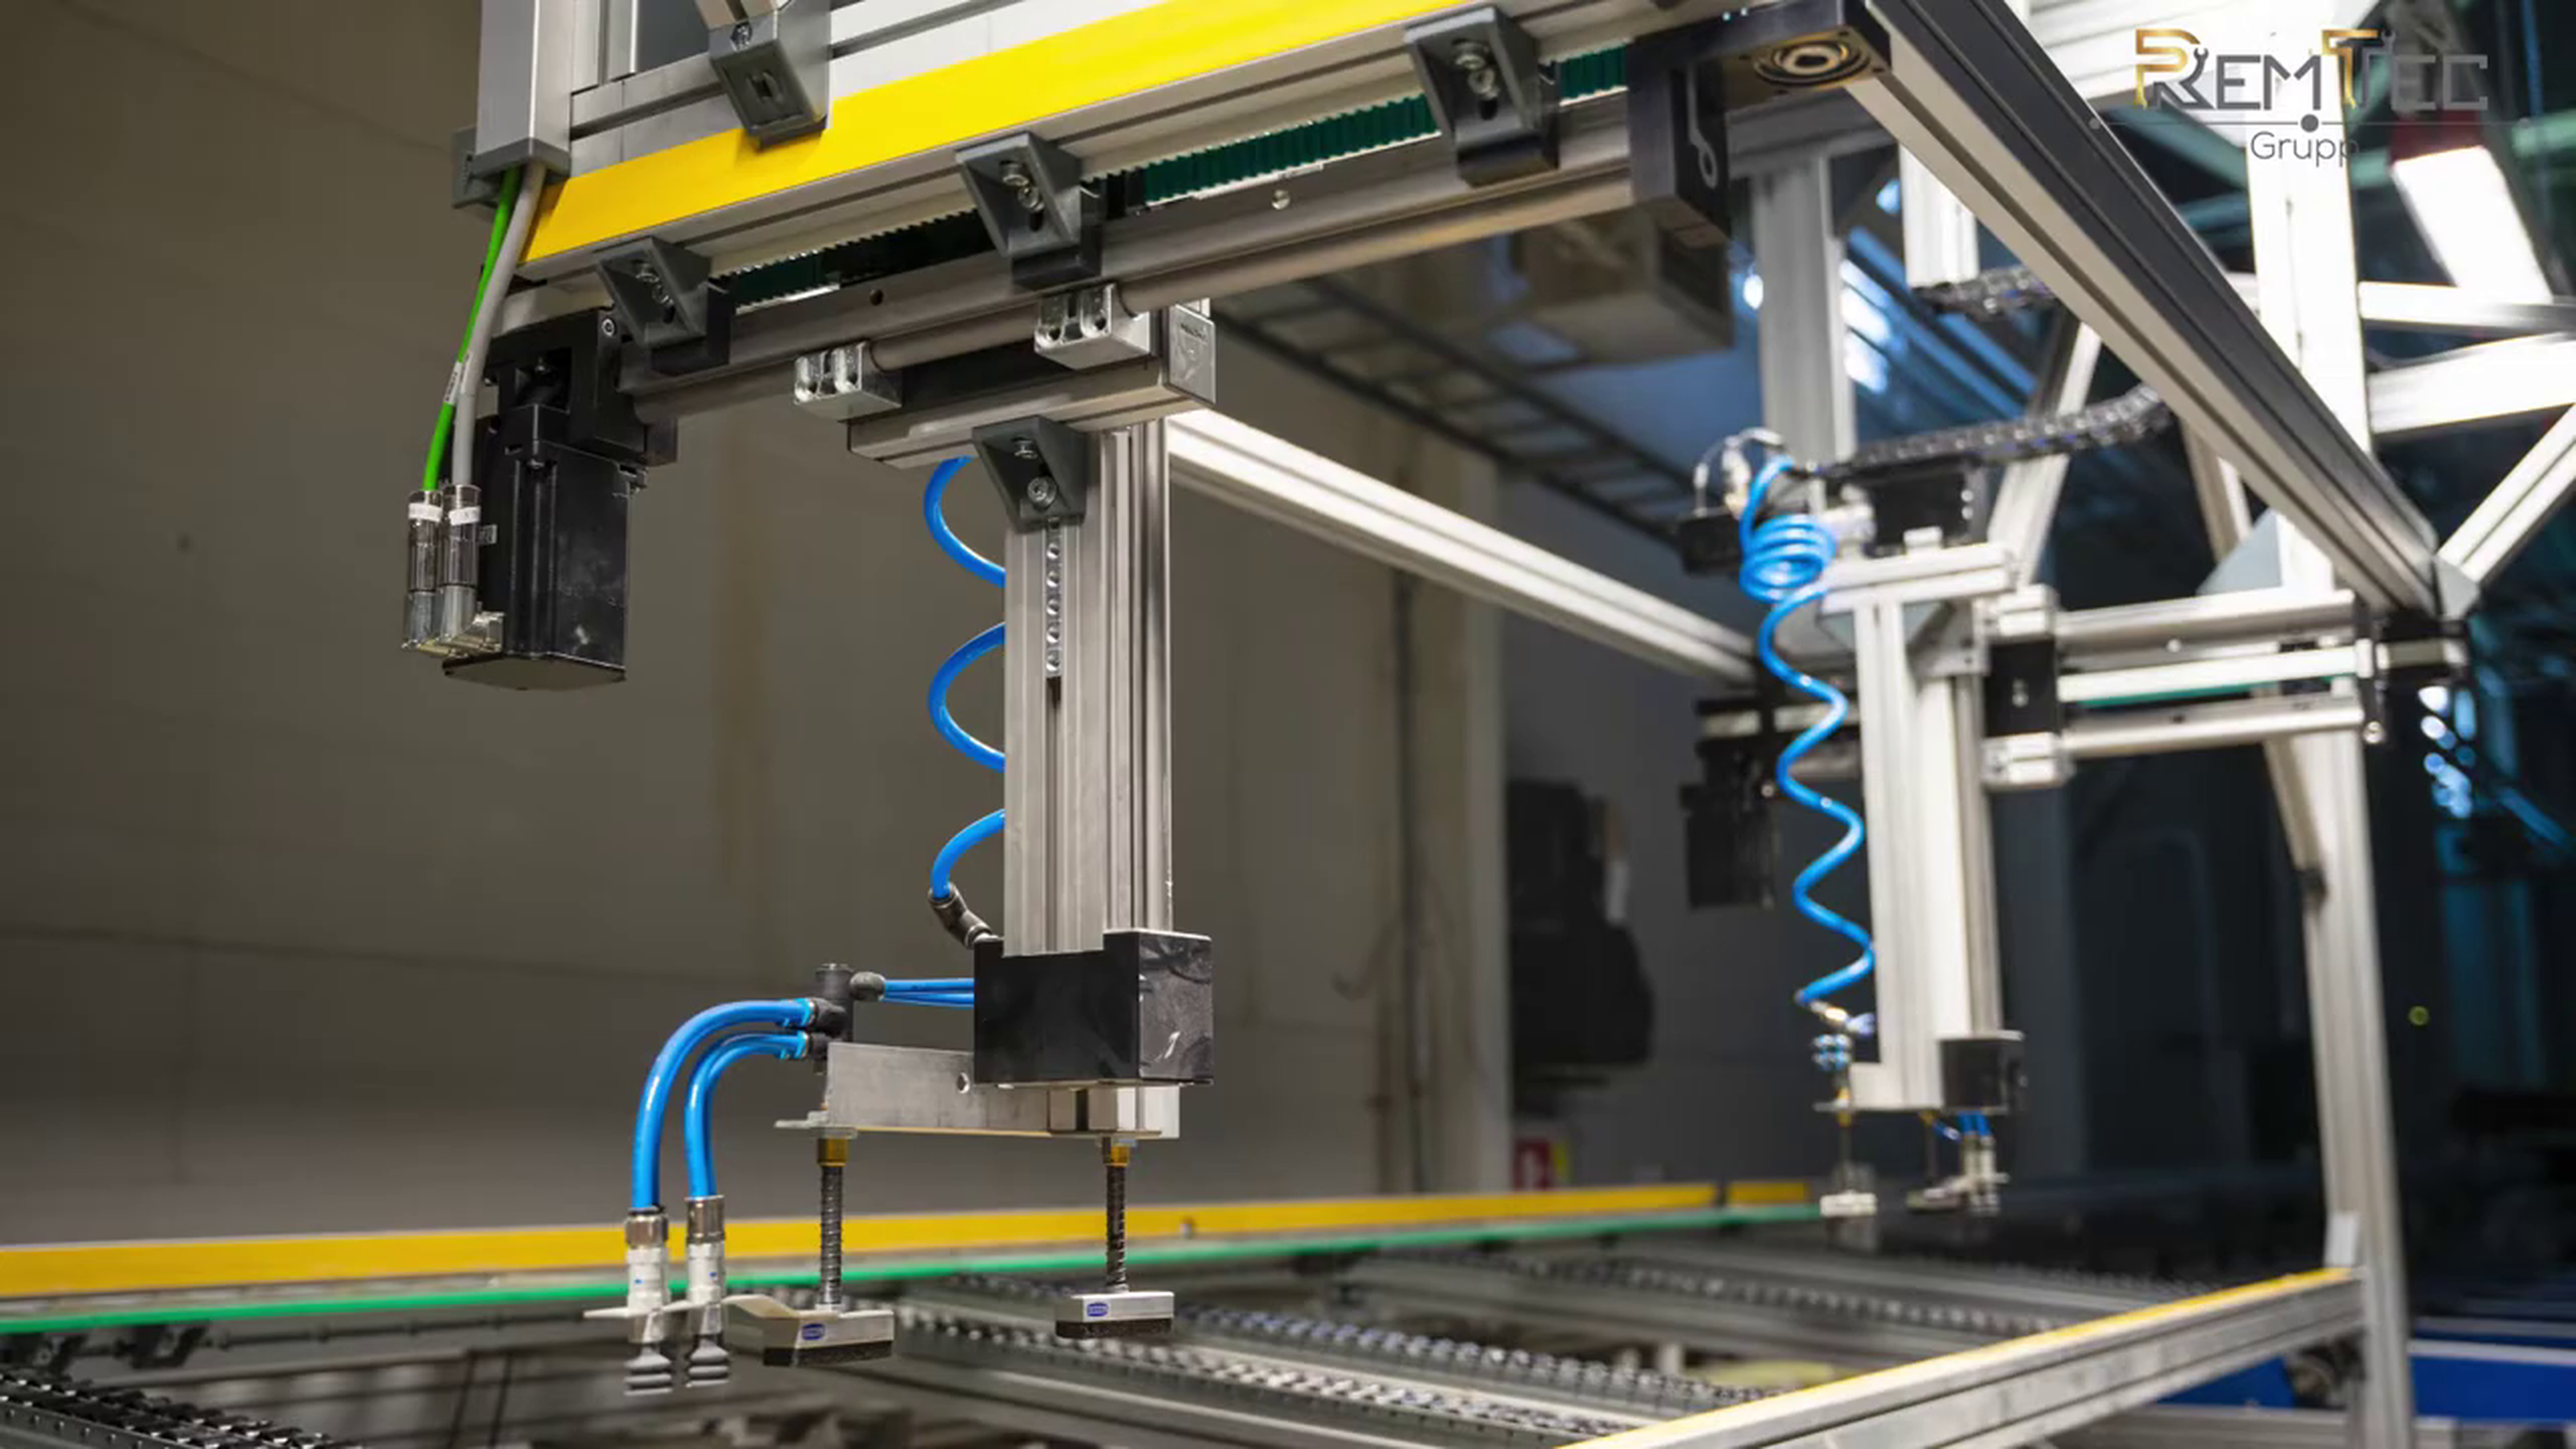
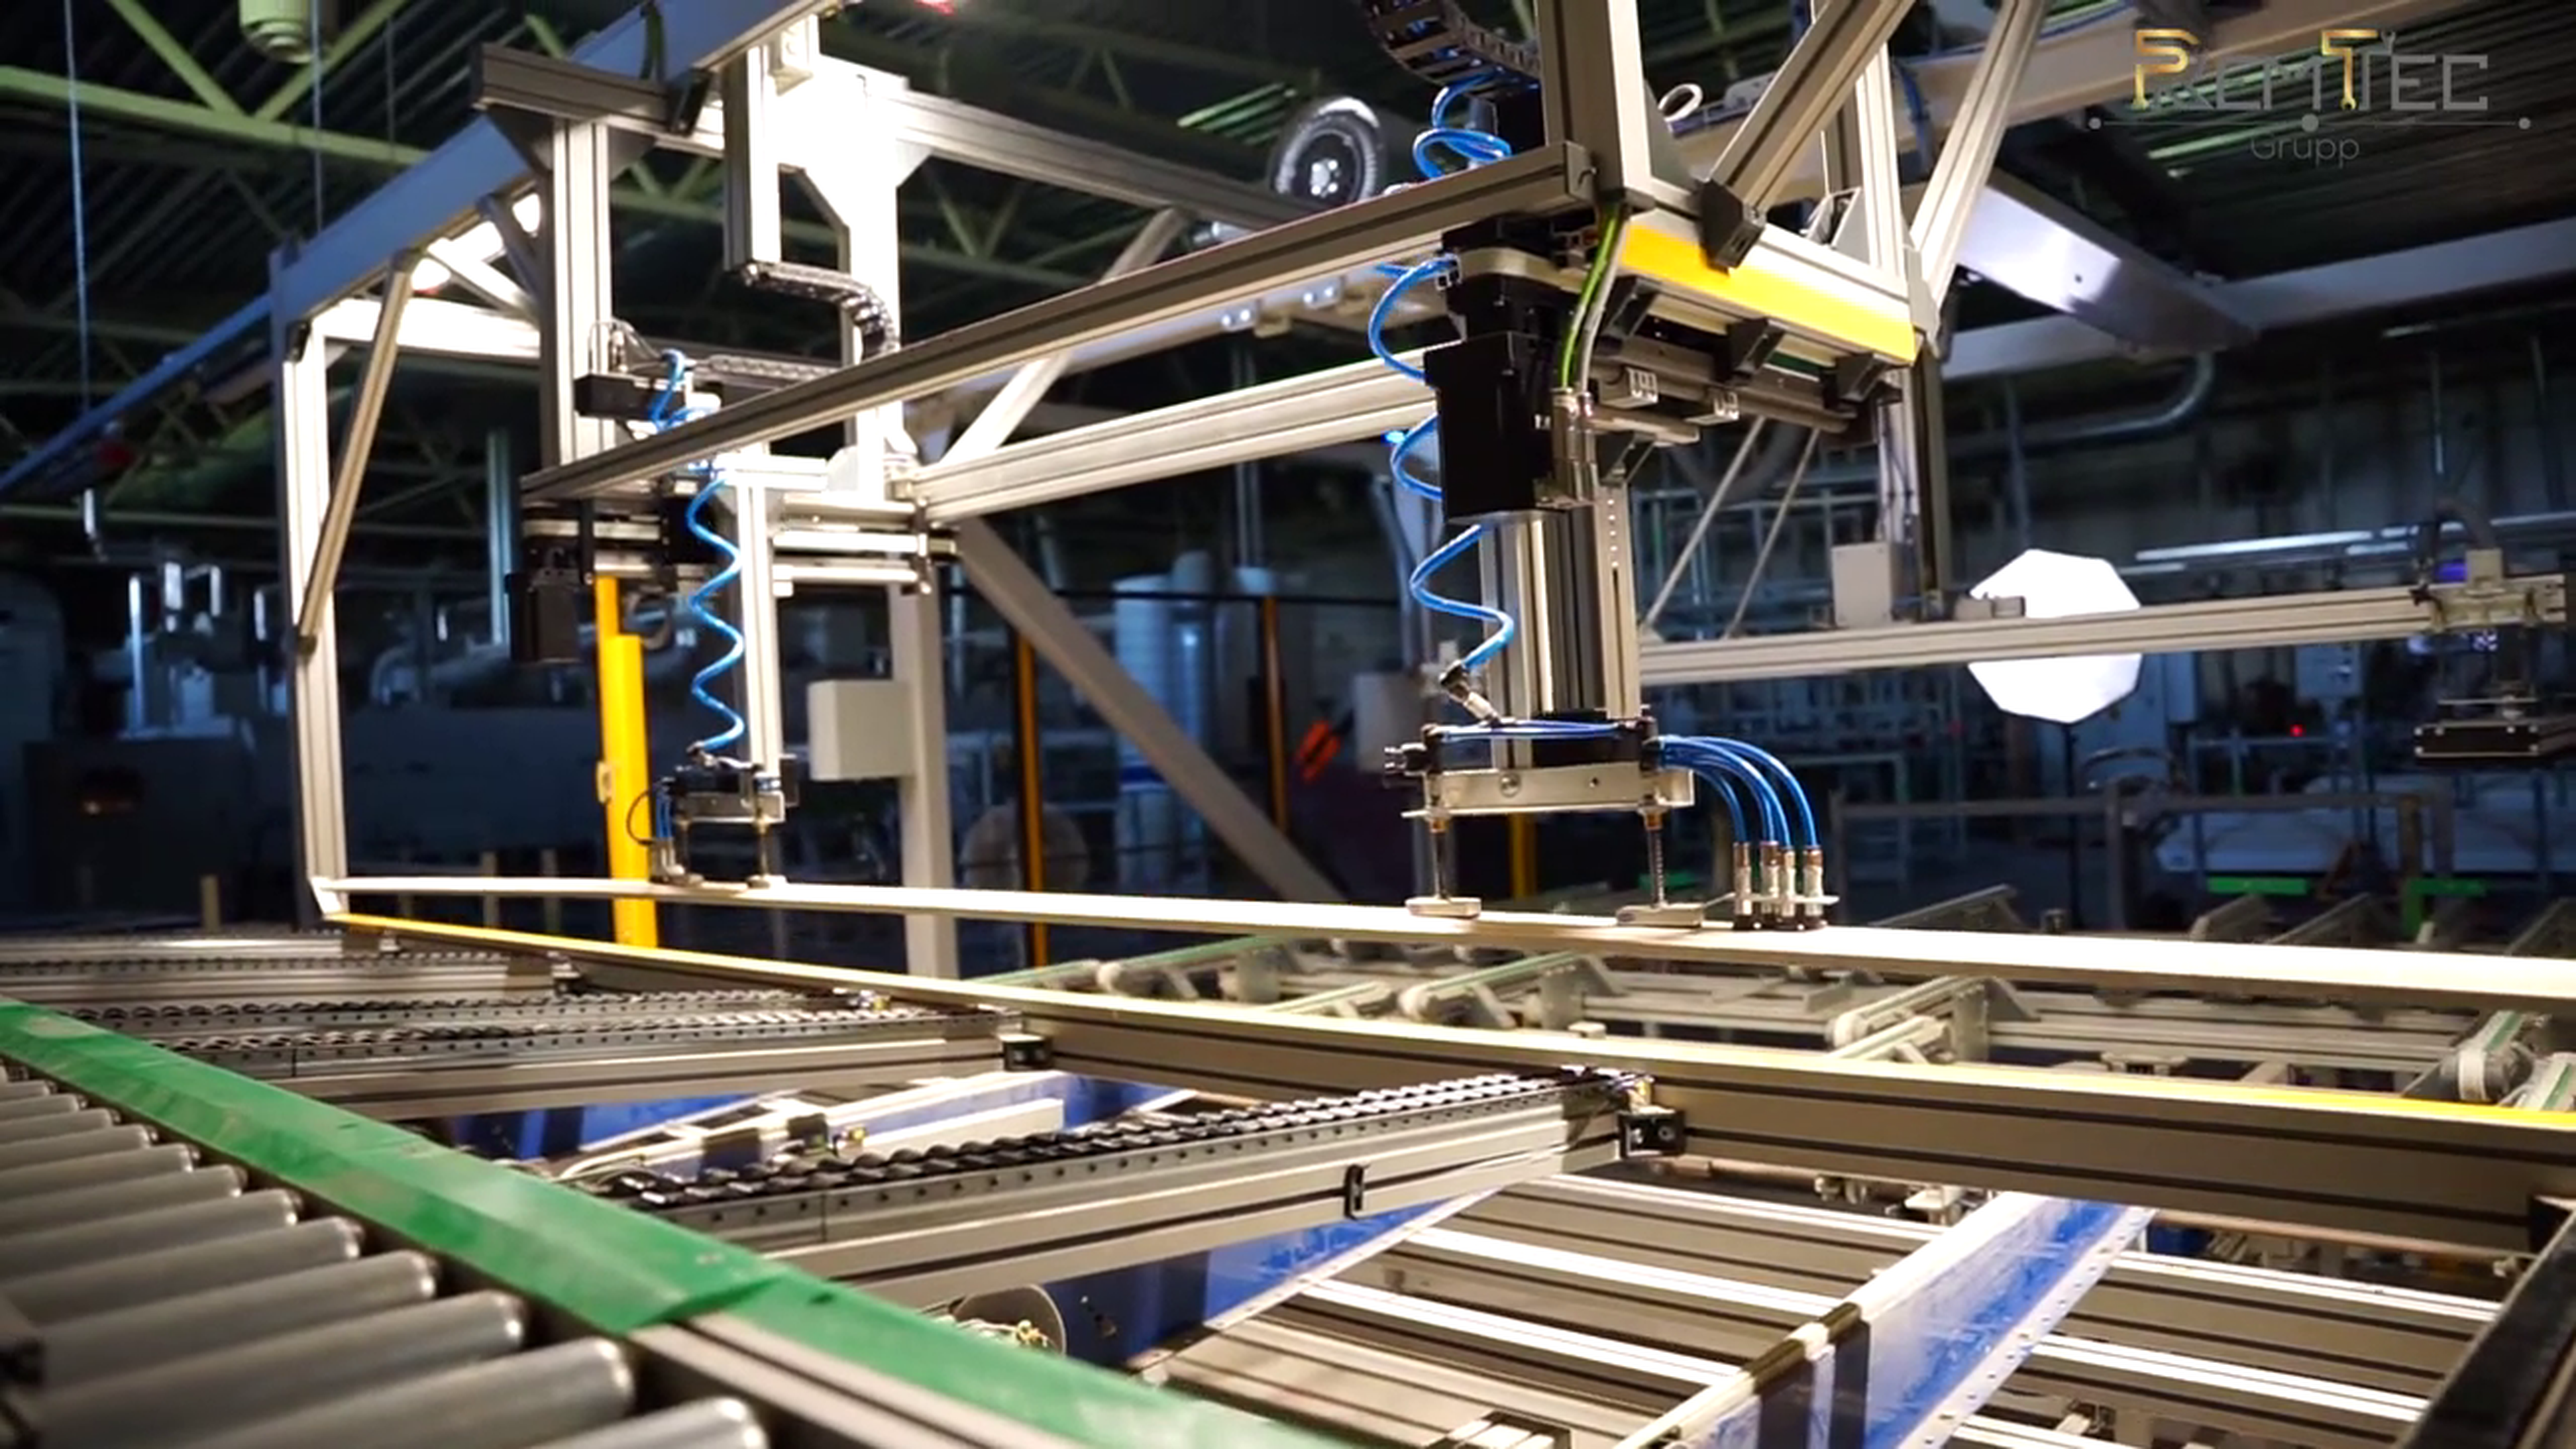
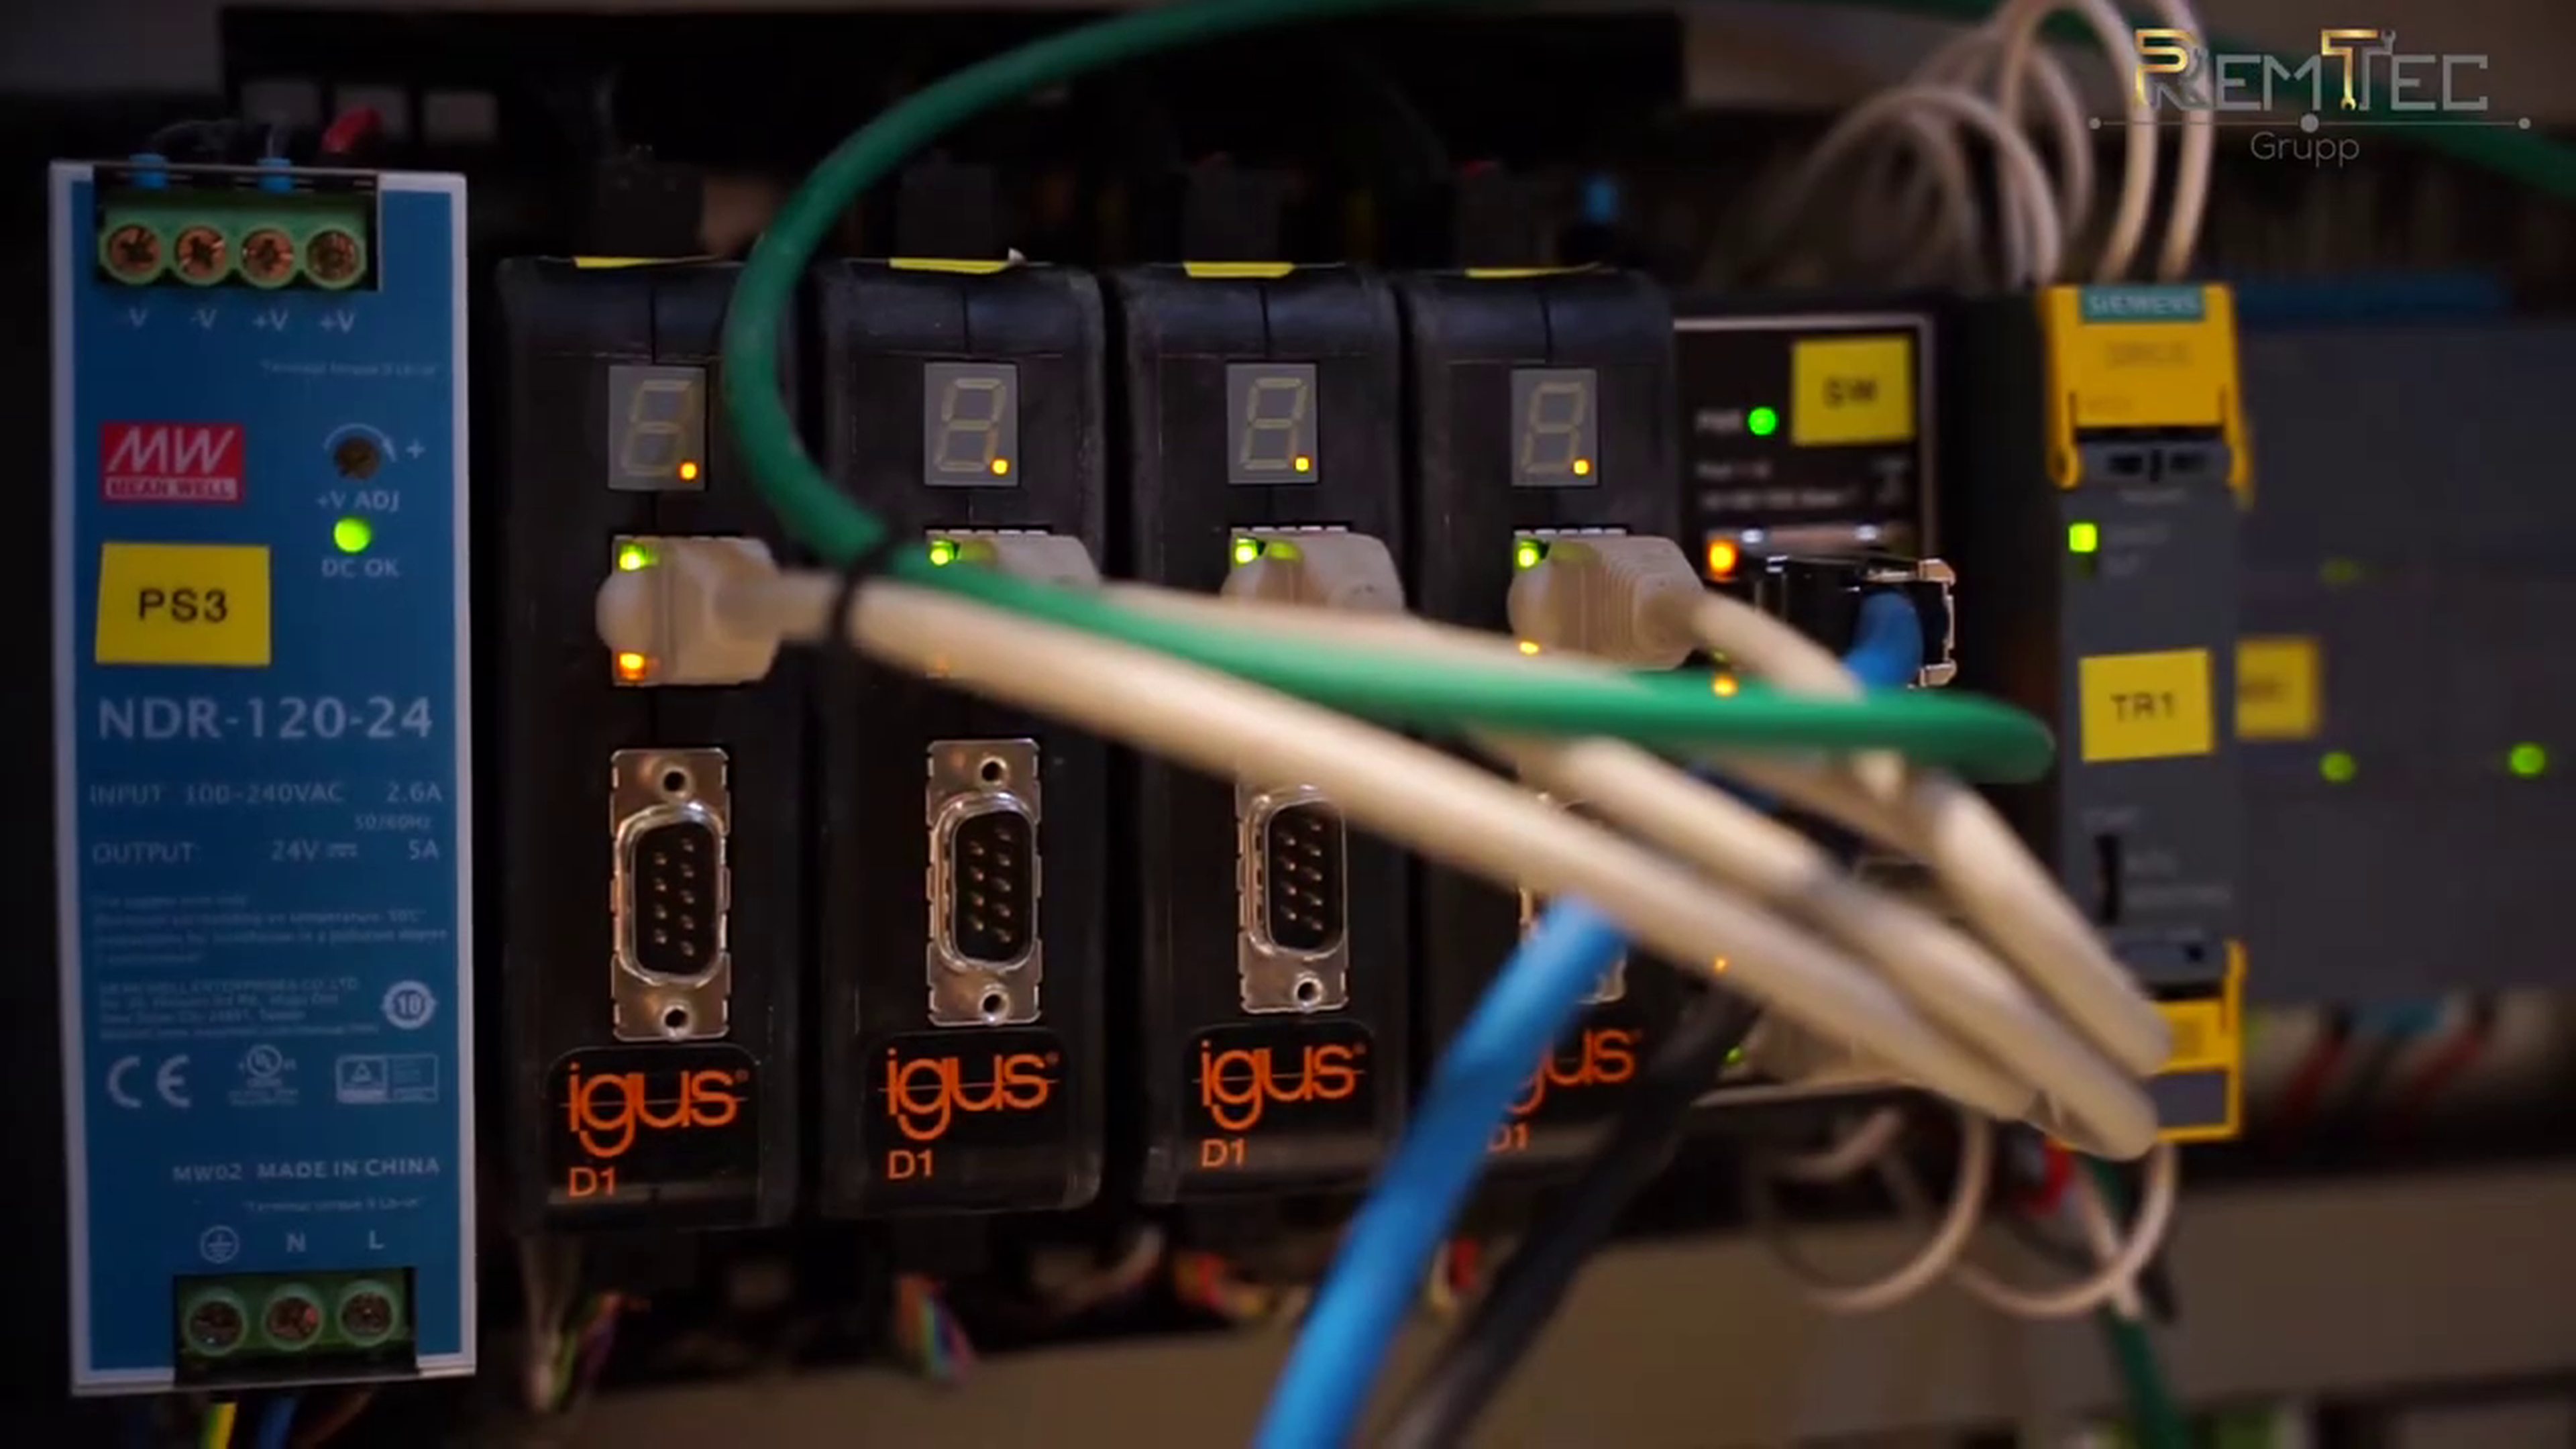
El manejo de materiales de gran tamaño en la fabricación exige precisión, velocidad y un diseño robusto. El robot pick-and-place TWIN 600DL, con dos cabezales de trabajo, está diseñado específicamente para manejar materiales de entre 2 y 6 metros y un peso máximo de 7 kg. Los ejes de correa dentada individuales del sistema se accionan mediante unidades de control de motor D1, mientras que un sistema de succión por vacío neumático de Schmalz garantiza un manejo seguro y eficiente de las piezas. Esta solución de bajo coste es ideal para optimizar los flujos de trabajo con un ROI rápido.
¿Cuál es la aplicación?
El TWIN 600DL automatiza tareas pick-and-place de materiales largos y pesados, garantizando un transporte y una colocación precisos en sectores como la fabricación, el montaje y la logística.
¿Qué ventajas ofrece la solución?
Rango de manejo: procesa de forma eficiente materiales de 2 a 6 metros de longitud.
Rentable: un diseño ajustado al presupuesto garantiza un ROI rápido.
Funcionamiento seguro: la succión neumática garantiza una sujeción estable de las piezas.
¿Qué ventajas ofrece el robot?
El TWIN 600DL ofrece un rendimiento fiable:
Doble cabezal: el funcionamiento simultáneo aumenta la eficiencia.
Alta capacidad de carga: maneja sin problema pesos de hasta 7 kg.
Control preciso: las unidades de motor D1 permiten movimientos y posicionamientos exactos.
Optimizar el manejo de materiales con robótica de doble cabezal
El robot TWIN 600DL ofrece una solución eficiente y asequible para automatizar tareas complejas de pick-and-place. Gracias a su diseño robusto, su sistema de succión seguro y su flexibilidad para manejar materiales, los fabricantes pueden aumentar la productividad, reducir el trabajo manual y lograr la máxima eficiencia en sus flujos de trabajo de forma rentable.
2 componentes