 1 / 3
Manipulación de tapas con visión artificial mediante el cobot igus ReBeL


Precio del hardware:
DOF
6
Carga útil máxima
2
kg
Alcance máx.
660
mm
Manipulación automatizada de tapas con igus ReBeL y sensor ifm: precisión y eficiencia
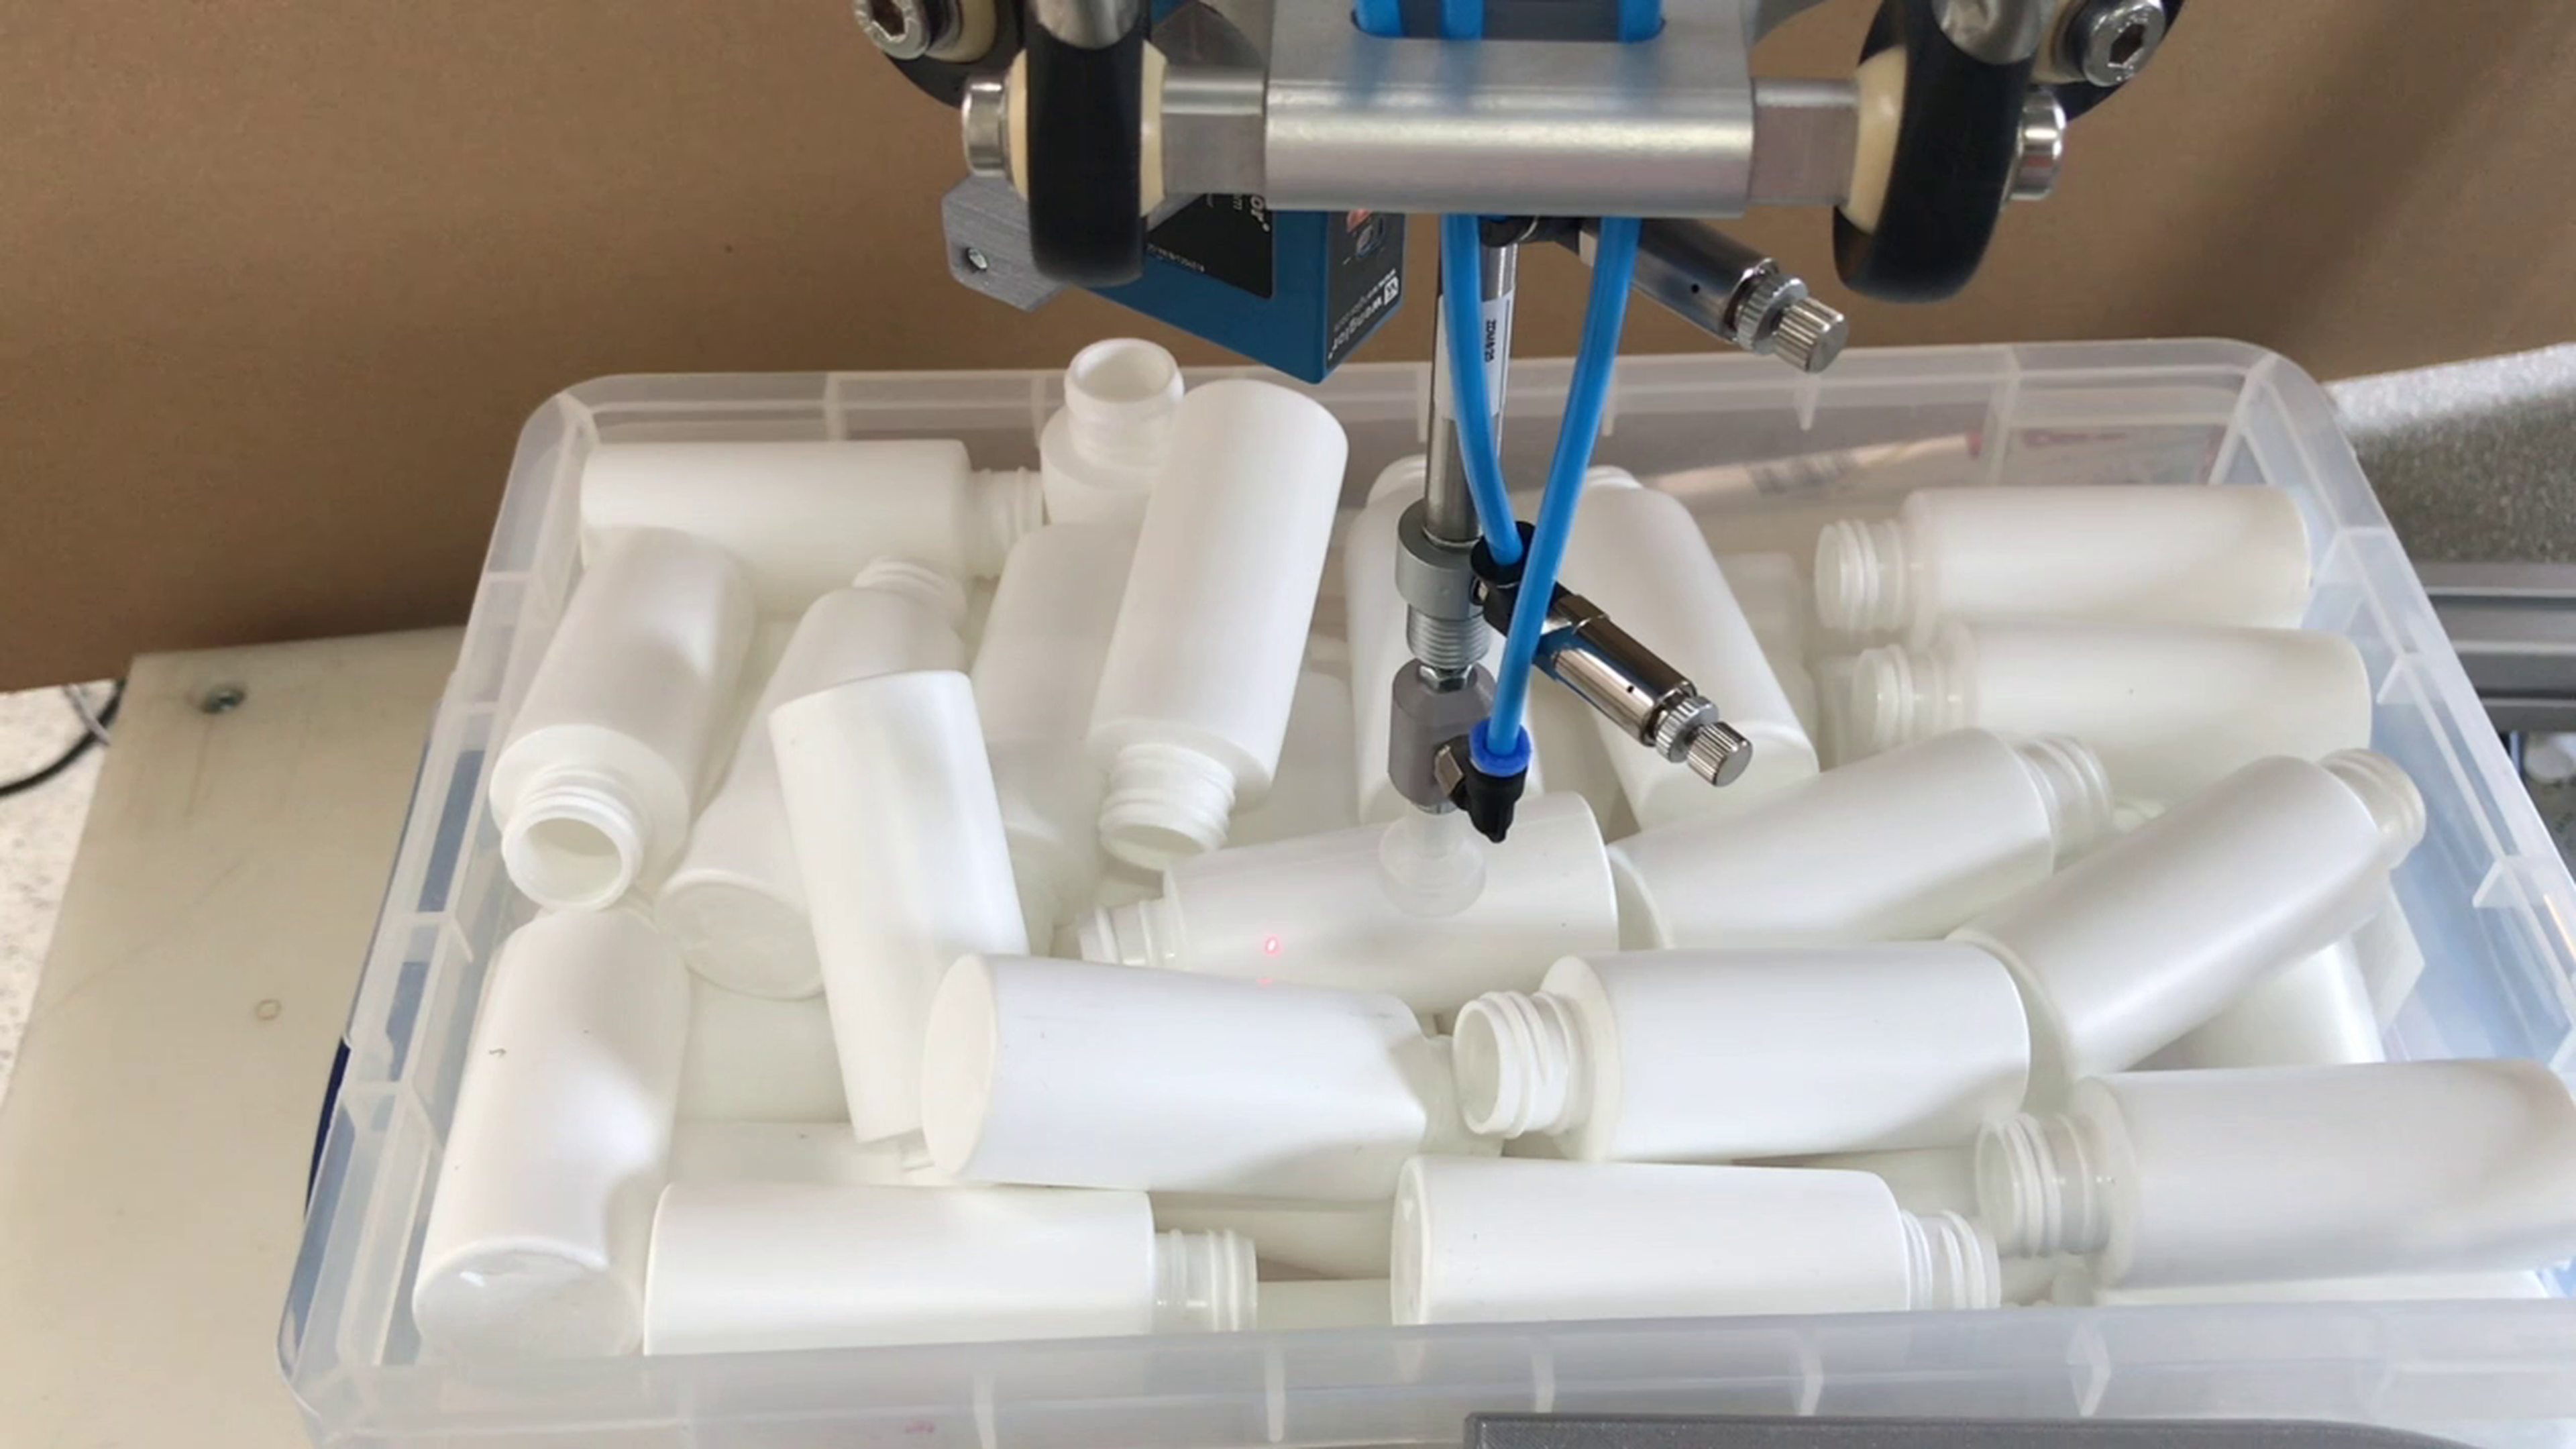
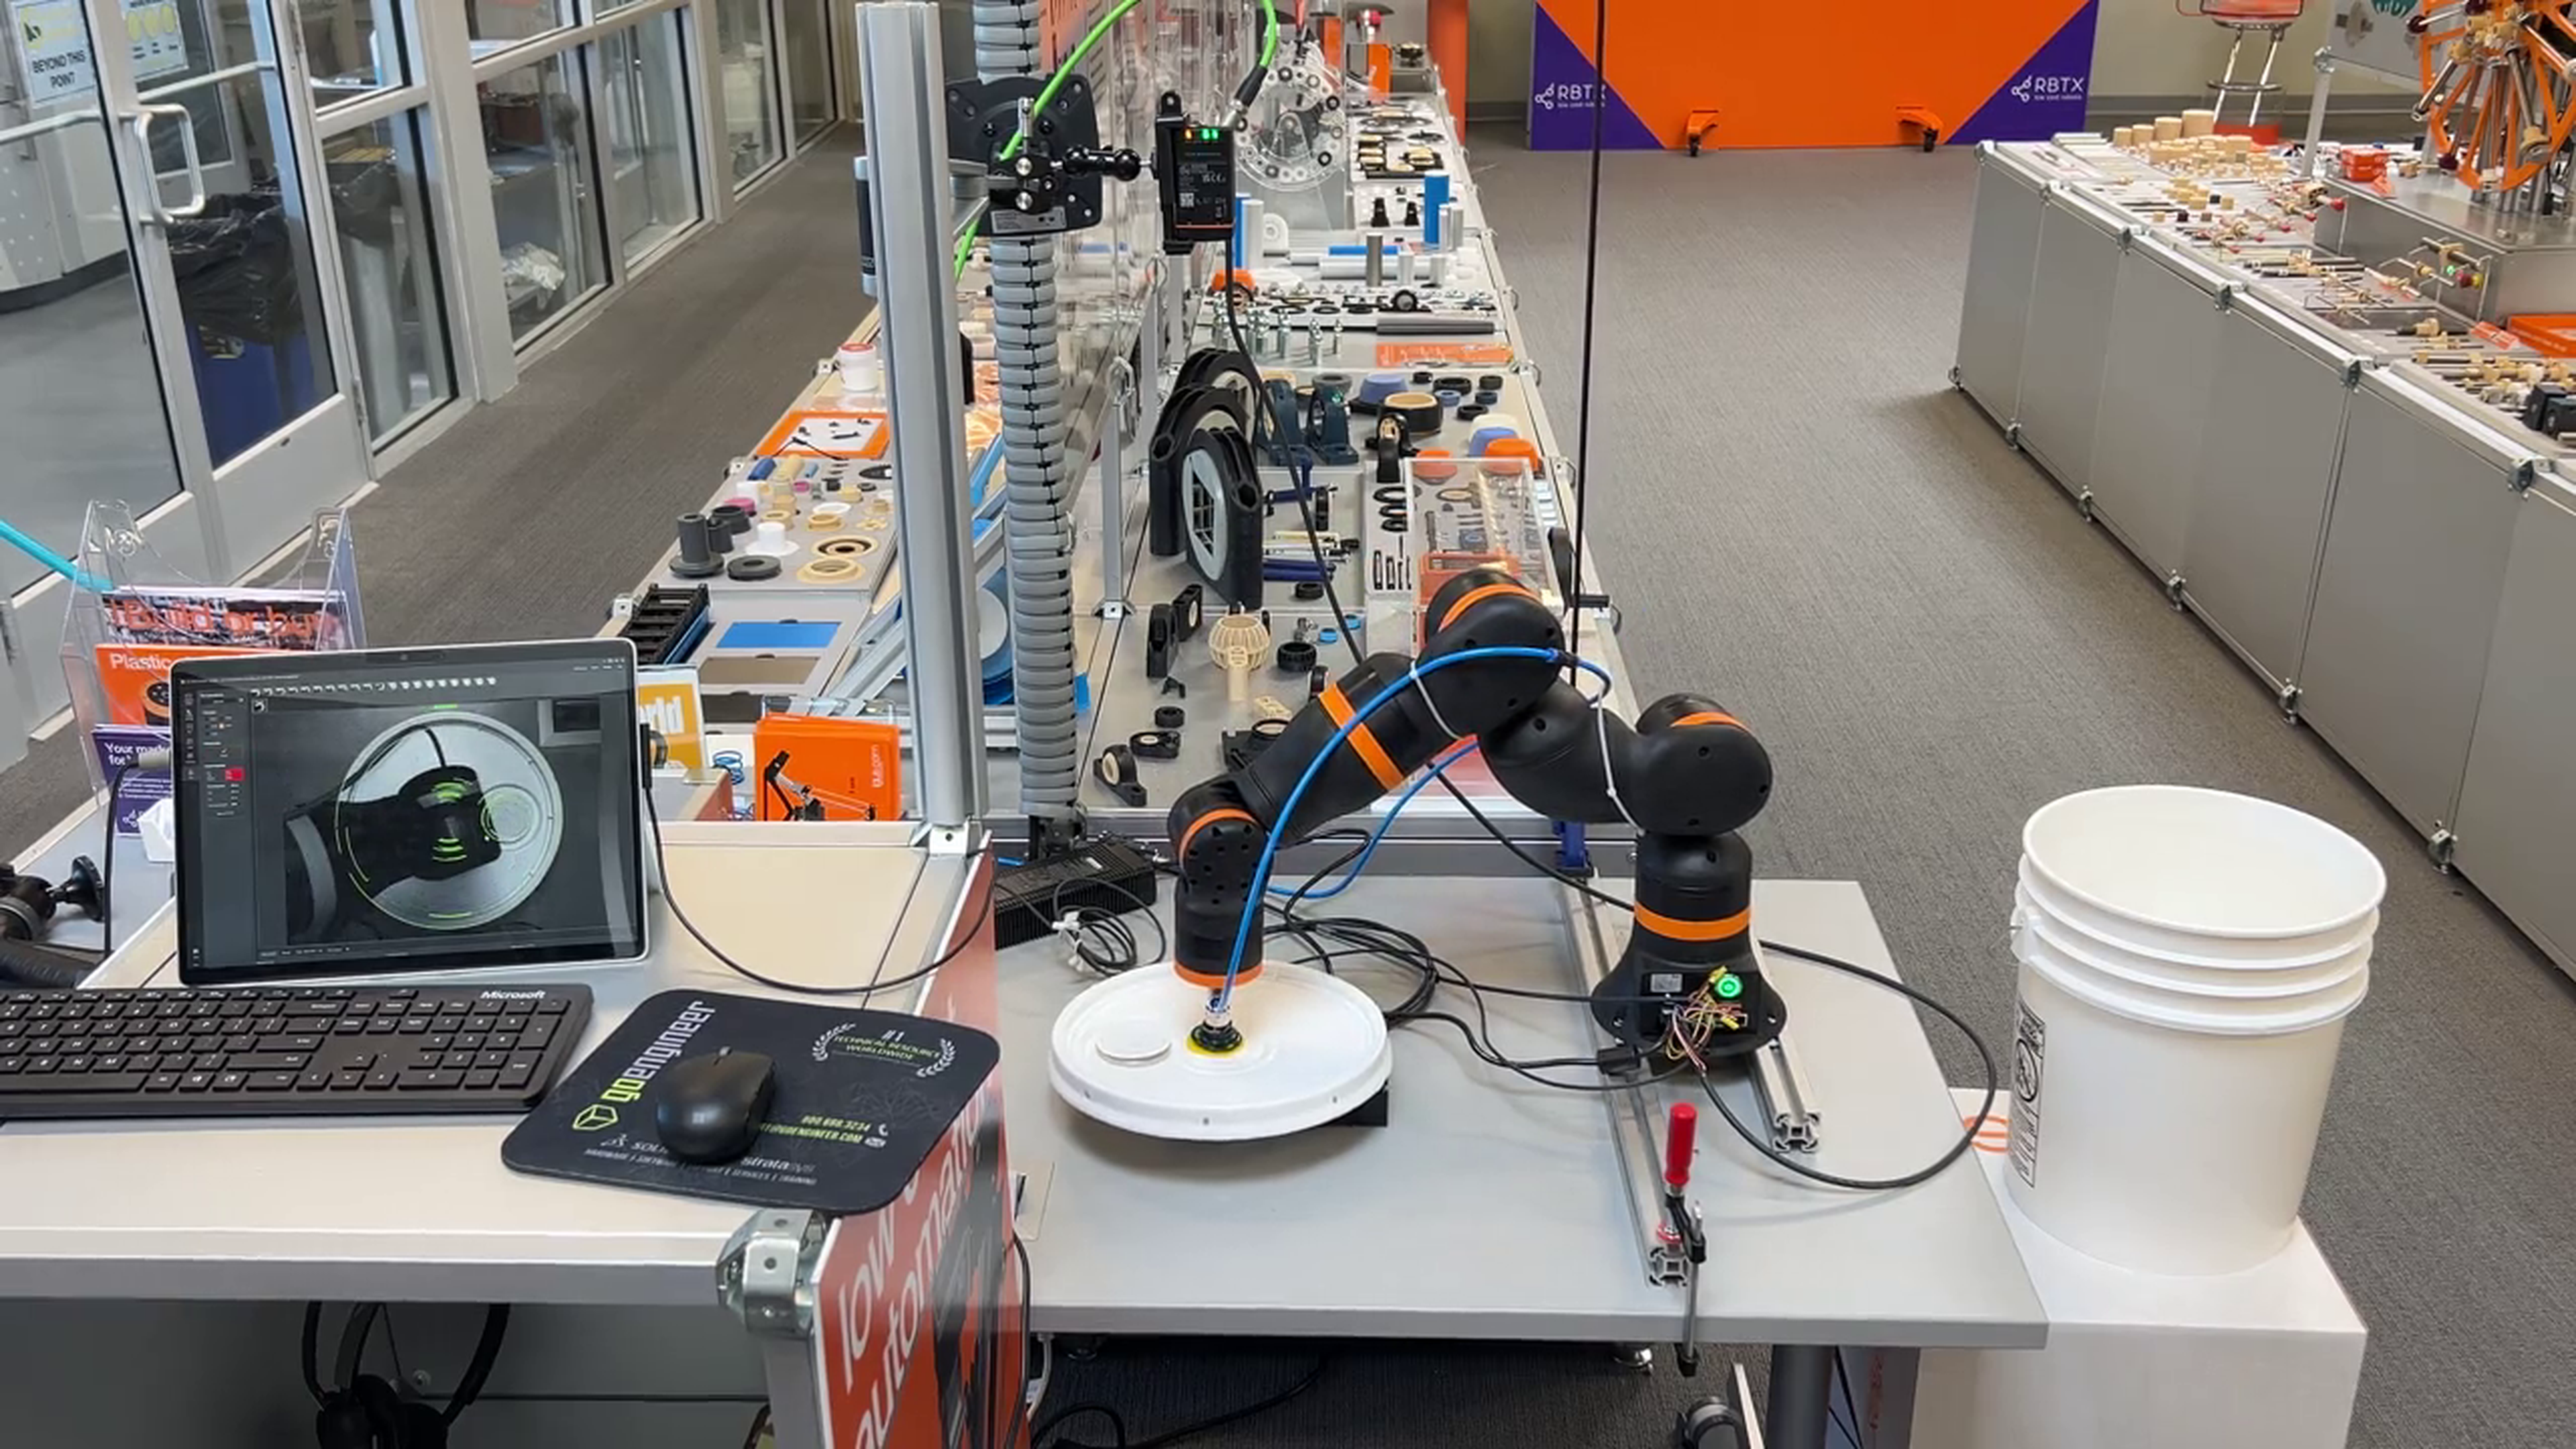
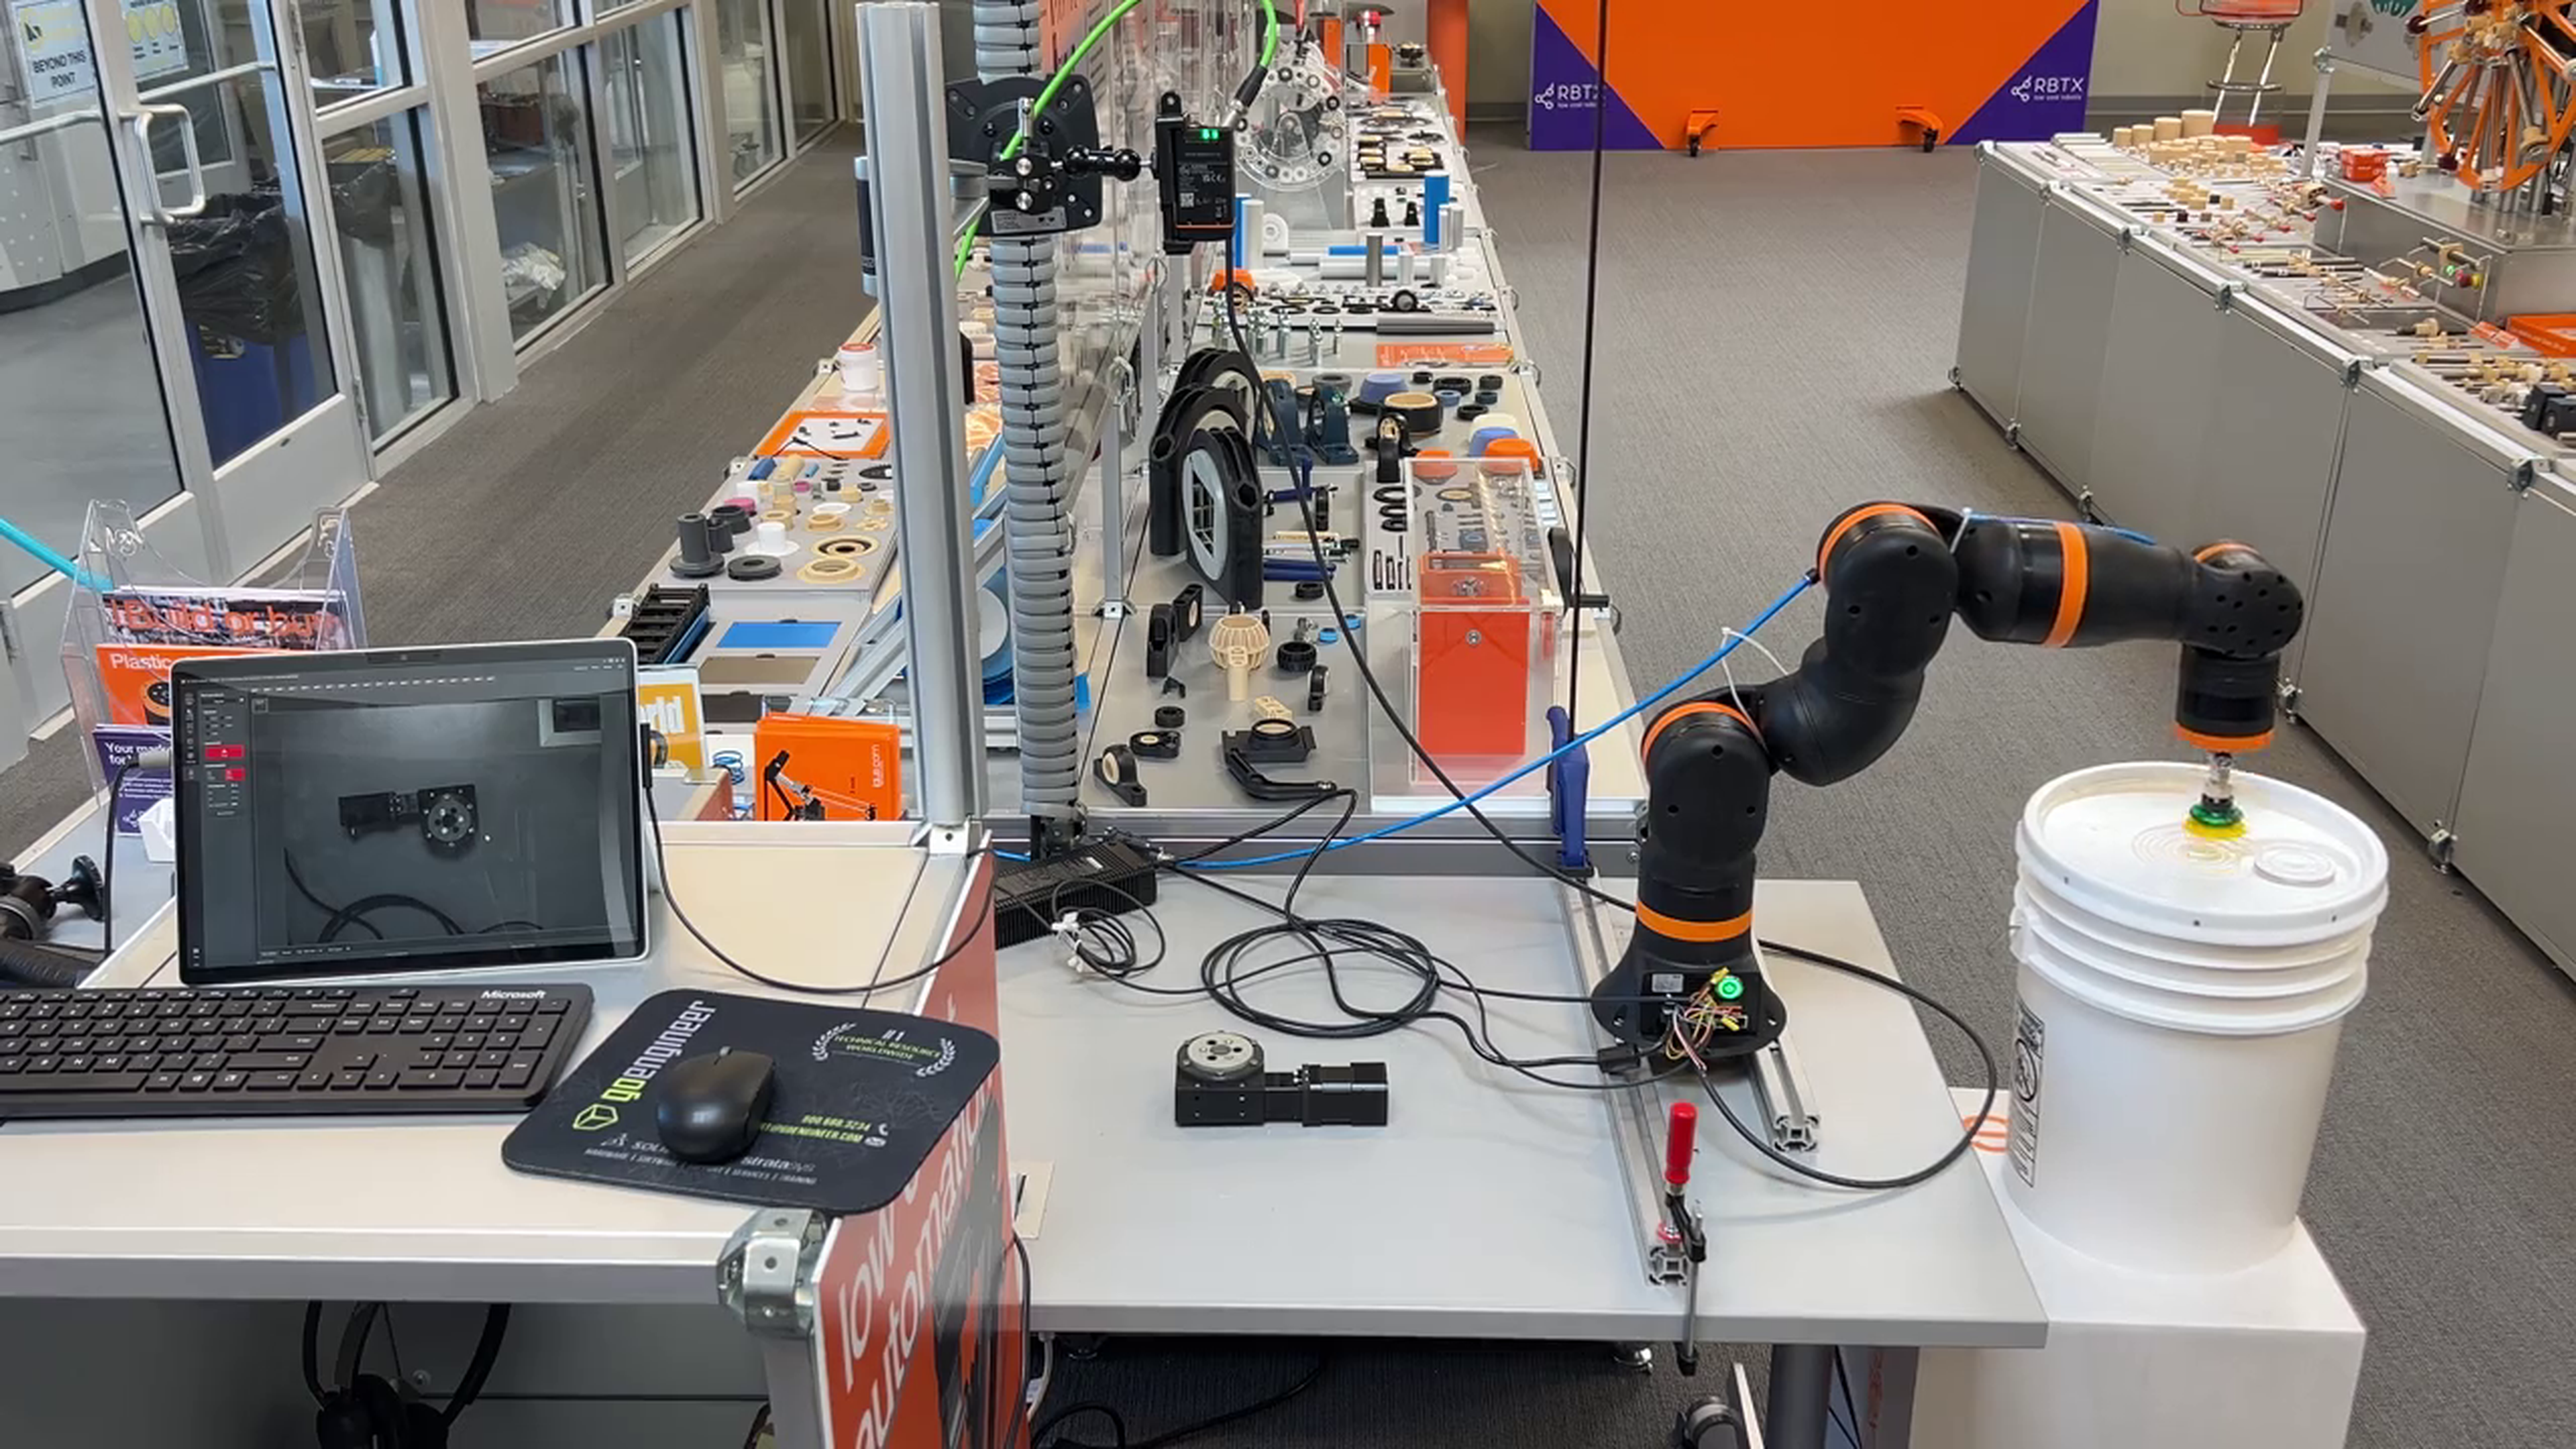
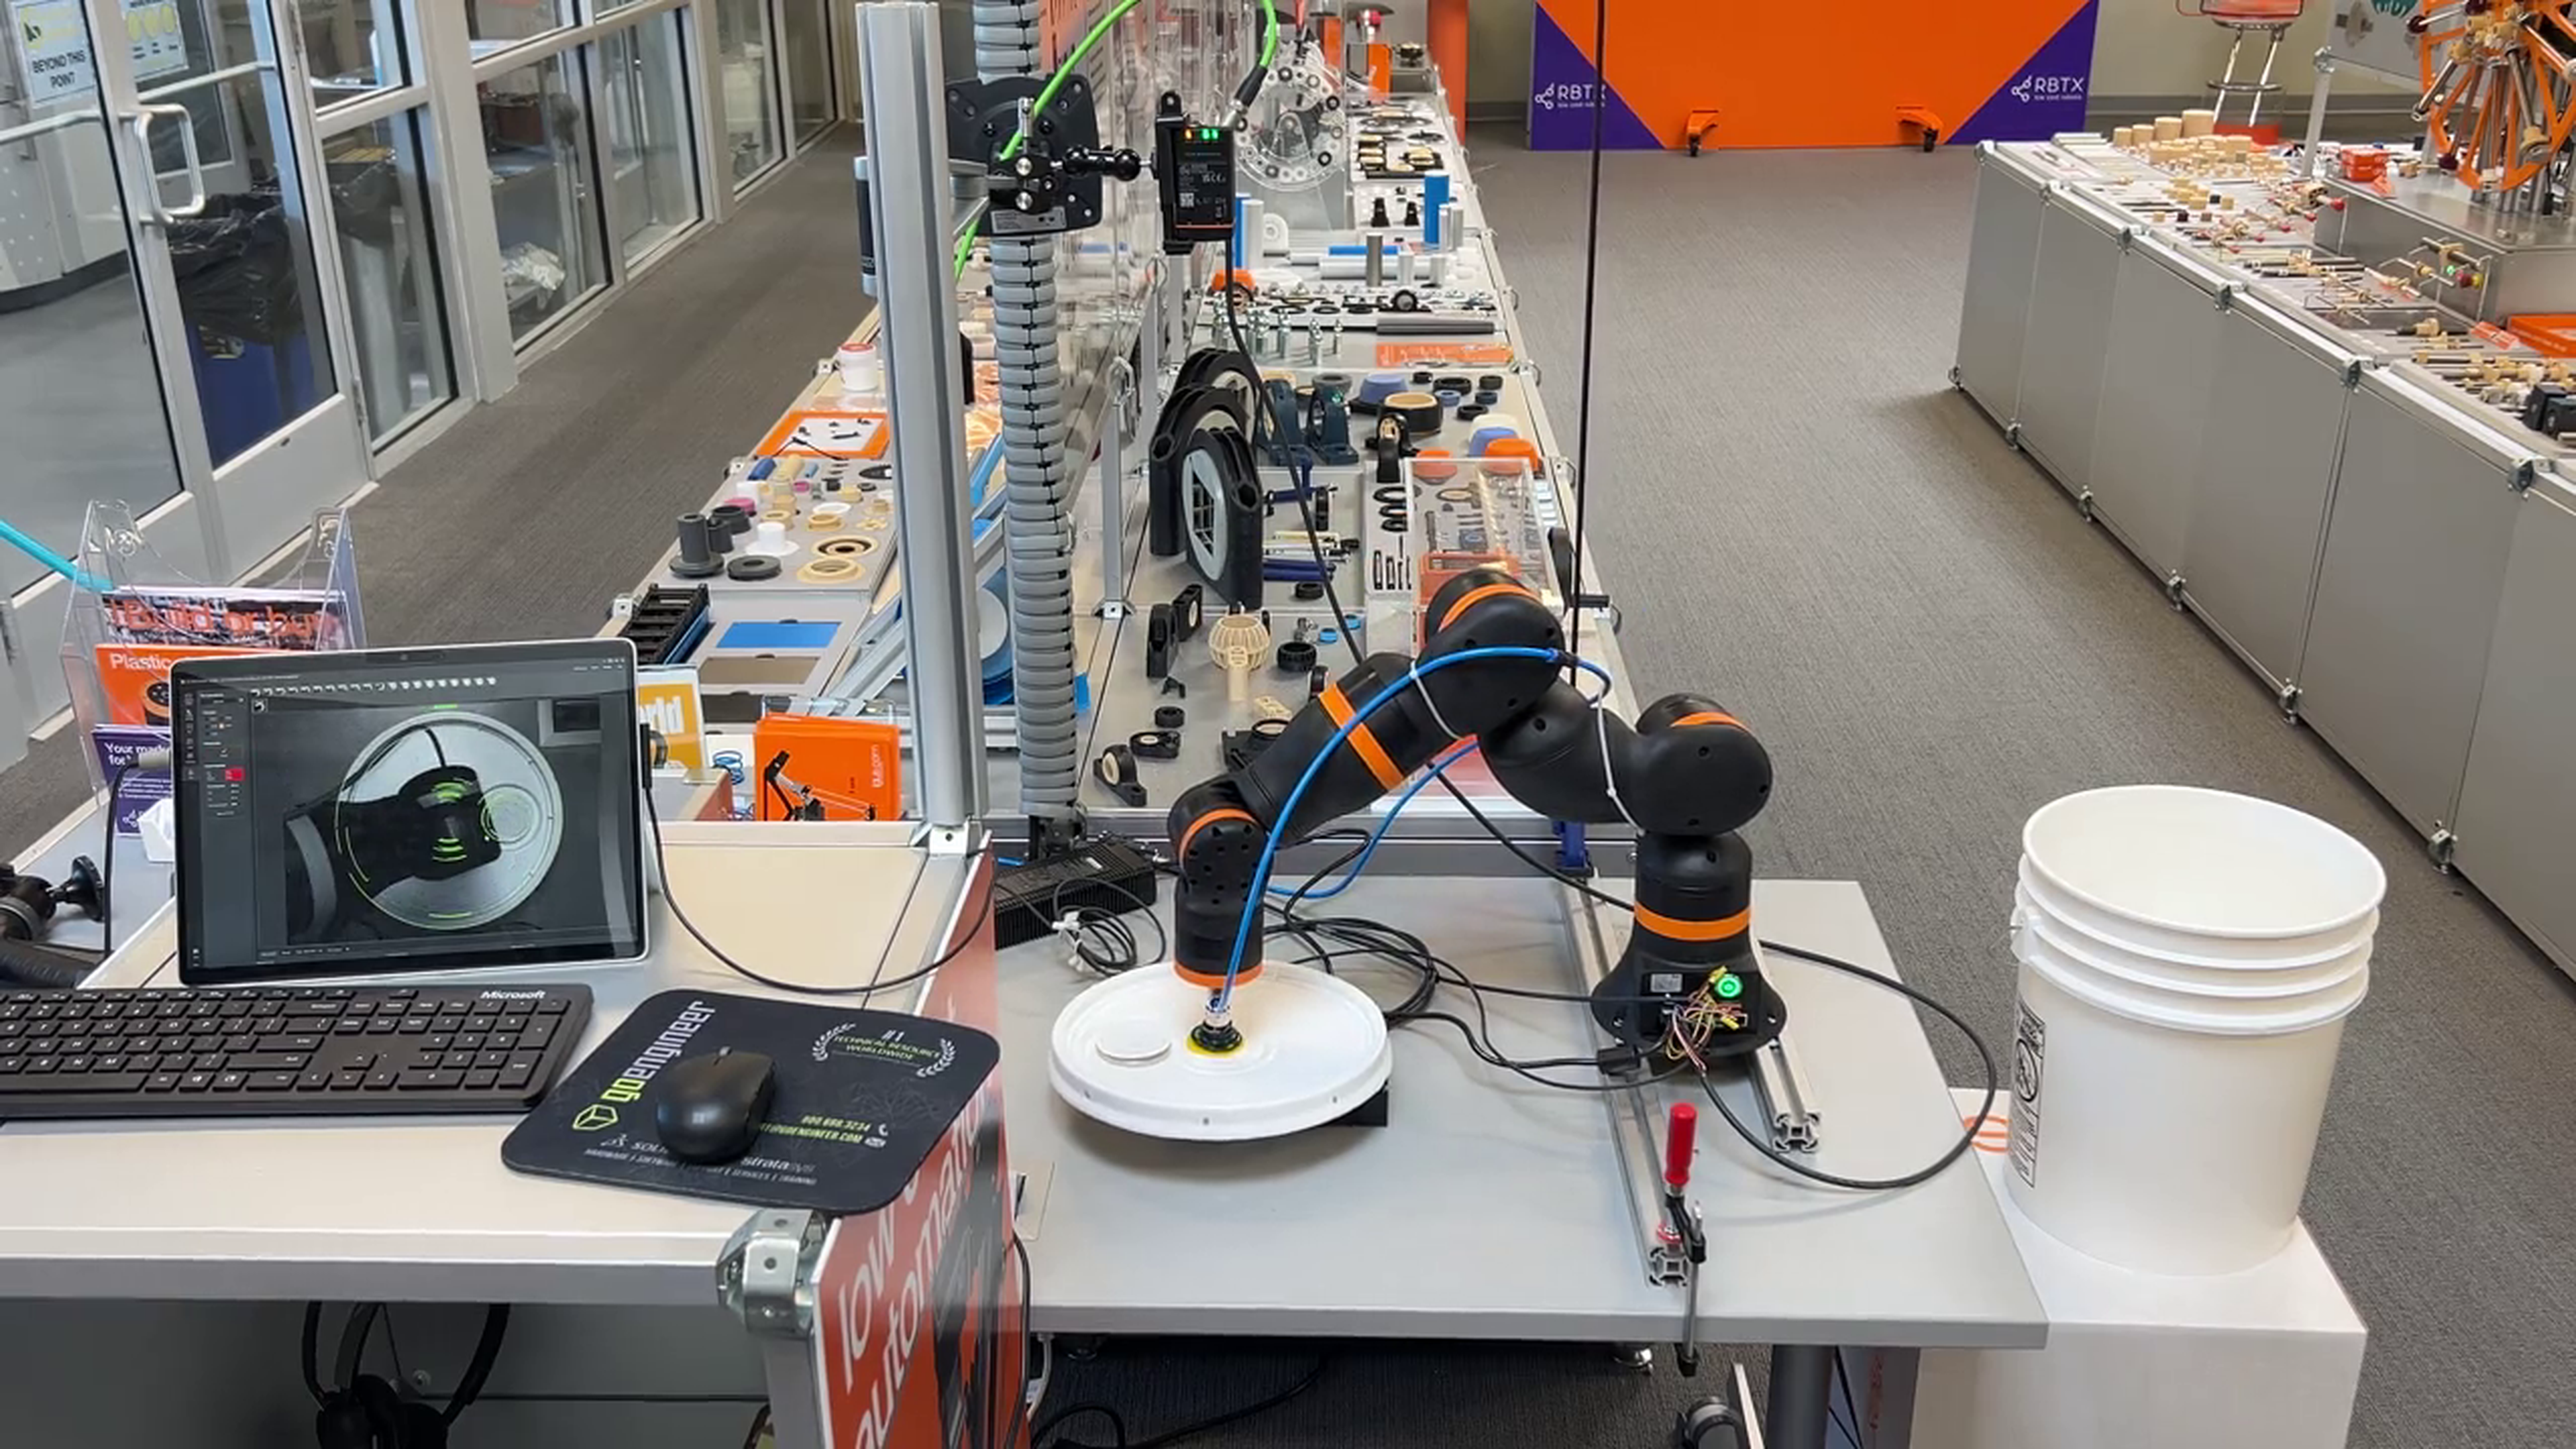
Las operaciones de pick-and-place eficientes requieren precisión, velocidad y una comunicación fluida entre los componentes. Este sistema avanzado utiliza el brazo robótico igus ReBeL de 6DOF, equipado con una pinza de vacío, junto con un sensor ifm y una cámara para el reconocimiento de objetos. Estas tecnologías trabajan juntas para identificar la posición de las tapas y controlar movimientos precisos, lo que ofrece un rendimiento fiable y optimizado para las tareas de manipulación automatizadas.
¿En qué consiste la aplicación?
El sistema automatiza tareas de pick-and-place de tapas, utilizando sensores y cámaras avanzados para identificar y posicionar los objetos con precisión y seguridad.
¿Qué ventajas ofrece la solución?
Mayor precisión: el reconocimiento de objetos basado en sensores garantiza un posicionamiento preciso de las tapas.
Alta velocidad: gestiona sin dificultad operaciones de pick-and-place a ritmo rápido.
Control intuitivo: el software fácil de usar simplifica la programación y el manejo del robot.
¿Qué ventajas ofrece el robot?
El brazo robótico igus ReBeL de 6DOF ofrece funciones avanzadas para una manipulación precisa:
Flexibilidad: los seis grados de libertad permiten movimientos versátiles.
Agarre fiable: la pinza de vacío garantiza una manipulación segura y constante de los objetos.
Integración fluida: se comunica de forma eficaz con sensores e interfaces de software.
Optimización de las operaciones de pick-and-place mediante automatización avanzada
Este sistema combina el brazo robótico igus ReBeL, el sensor ifm y una cámara para ofrecer una manipulación automatizada de tapas rápida, precisa y fiable. Gracias a su capacidad para ejecutar tareas repetitivas de forma eficiente, constituye una solución ideal para sectores que exigen precisión y alta velocidad en los procesos de pick-and-place.
5 componentes