Unitree G1 | Versiones especiales | Boxeo o fútbol

Variantes: Fútbol
Unitree G1 versión especial
Las versiones especiales del Unitree G1, Boxing y Comp, llevan la robótica humanoide a aplicaciones dinámicas. El G1 Boxing combina secuencias de movimiento fluidas, entrenadas mediante captura de movimiento, con equilibrio y una rápida recuperación tras los impactos. El control se realiza mediante captura de movimiento, un mando o comandos de voz. El G1 Comp está pensado para competiciones de robótica e investigación: LiDAR, una cámara de profundidad e interfaces para el control de movimiento y la percepción permiten desarrollar aplicaciones propias. Elija la plataforma adecuada para demostraciones interactivas o para el desarrollo de estrategias autónomas de competición.
Nuestros destacados
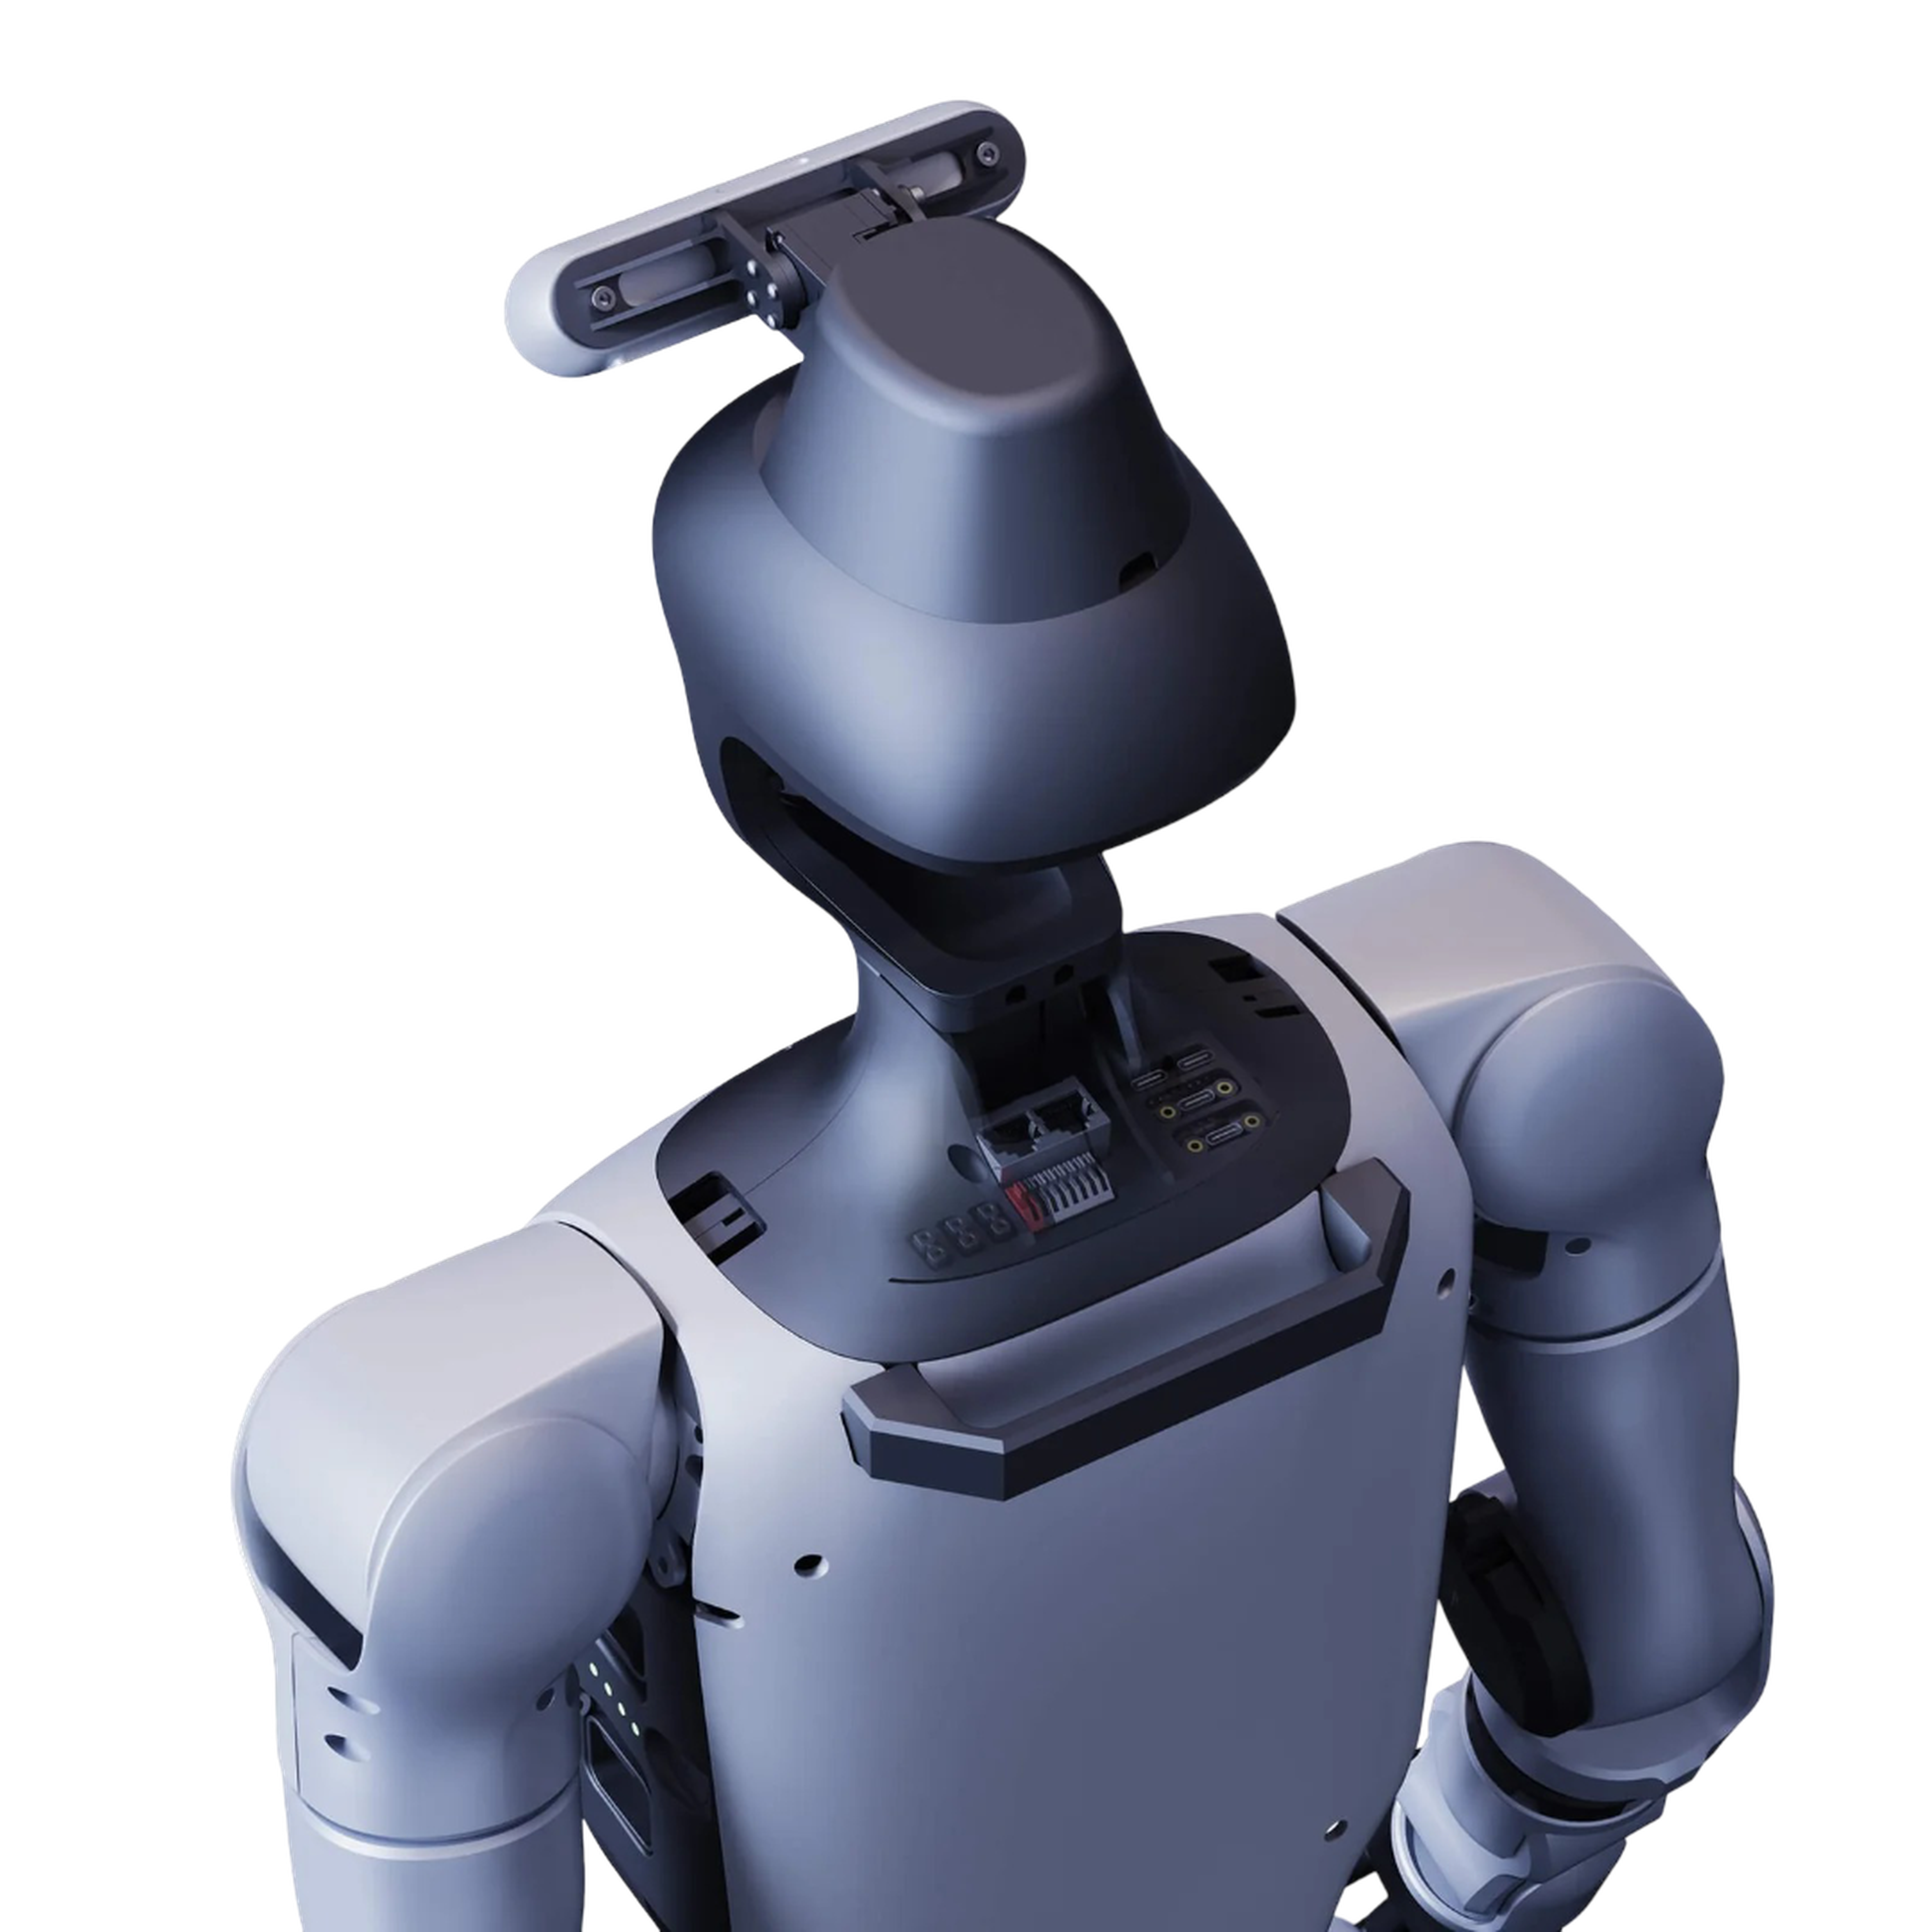
25 DOF para robótica de competición
El Unitree G1 Comp dispone de 25 grados de libertad en la configuración ofrecida. Cada pierna aporta seis grados de libertad y cada brazo cinco, complementados por una articulación de cintura y dos articulaciones activas en la cabeza. El robot humanoide mide 1.320 mm de altura y, de pie, 1.320 × 450 × 200 mm. El par máximo de rodilla es de 120 N·m, mientras que los brazos soportan una carga útil máxima de aproximadamente 3 kg. La cabeza de dos ejes permite orientar activamente los sensores durante movimientos dinámicos. Con su configuración de 25 DOF, el G1 Comp ofrece la movilidad necesaria para la locomoción humanoide, el fútbol robótico y el desarrollo de estrategias propias de control de movimiento.
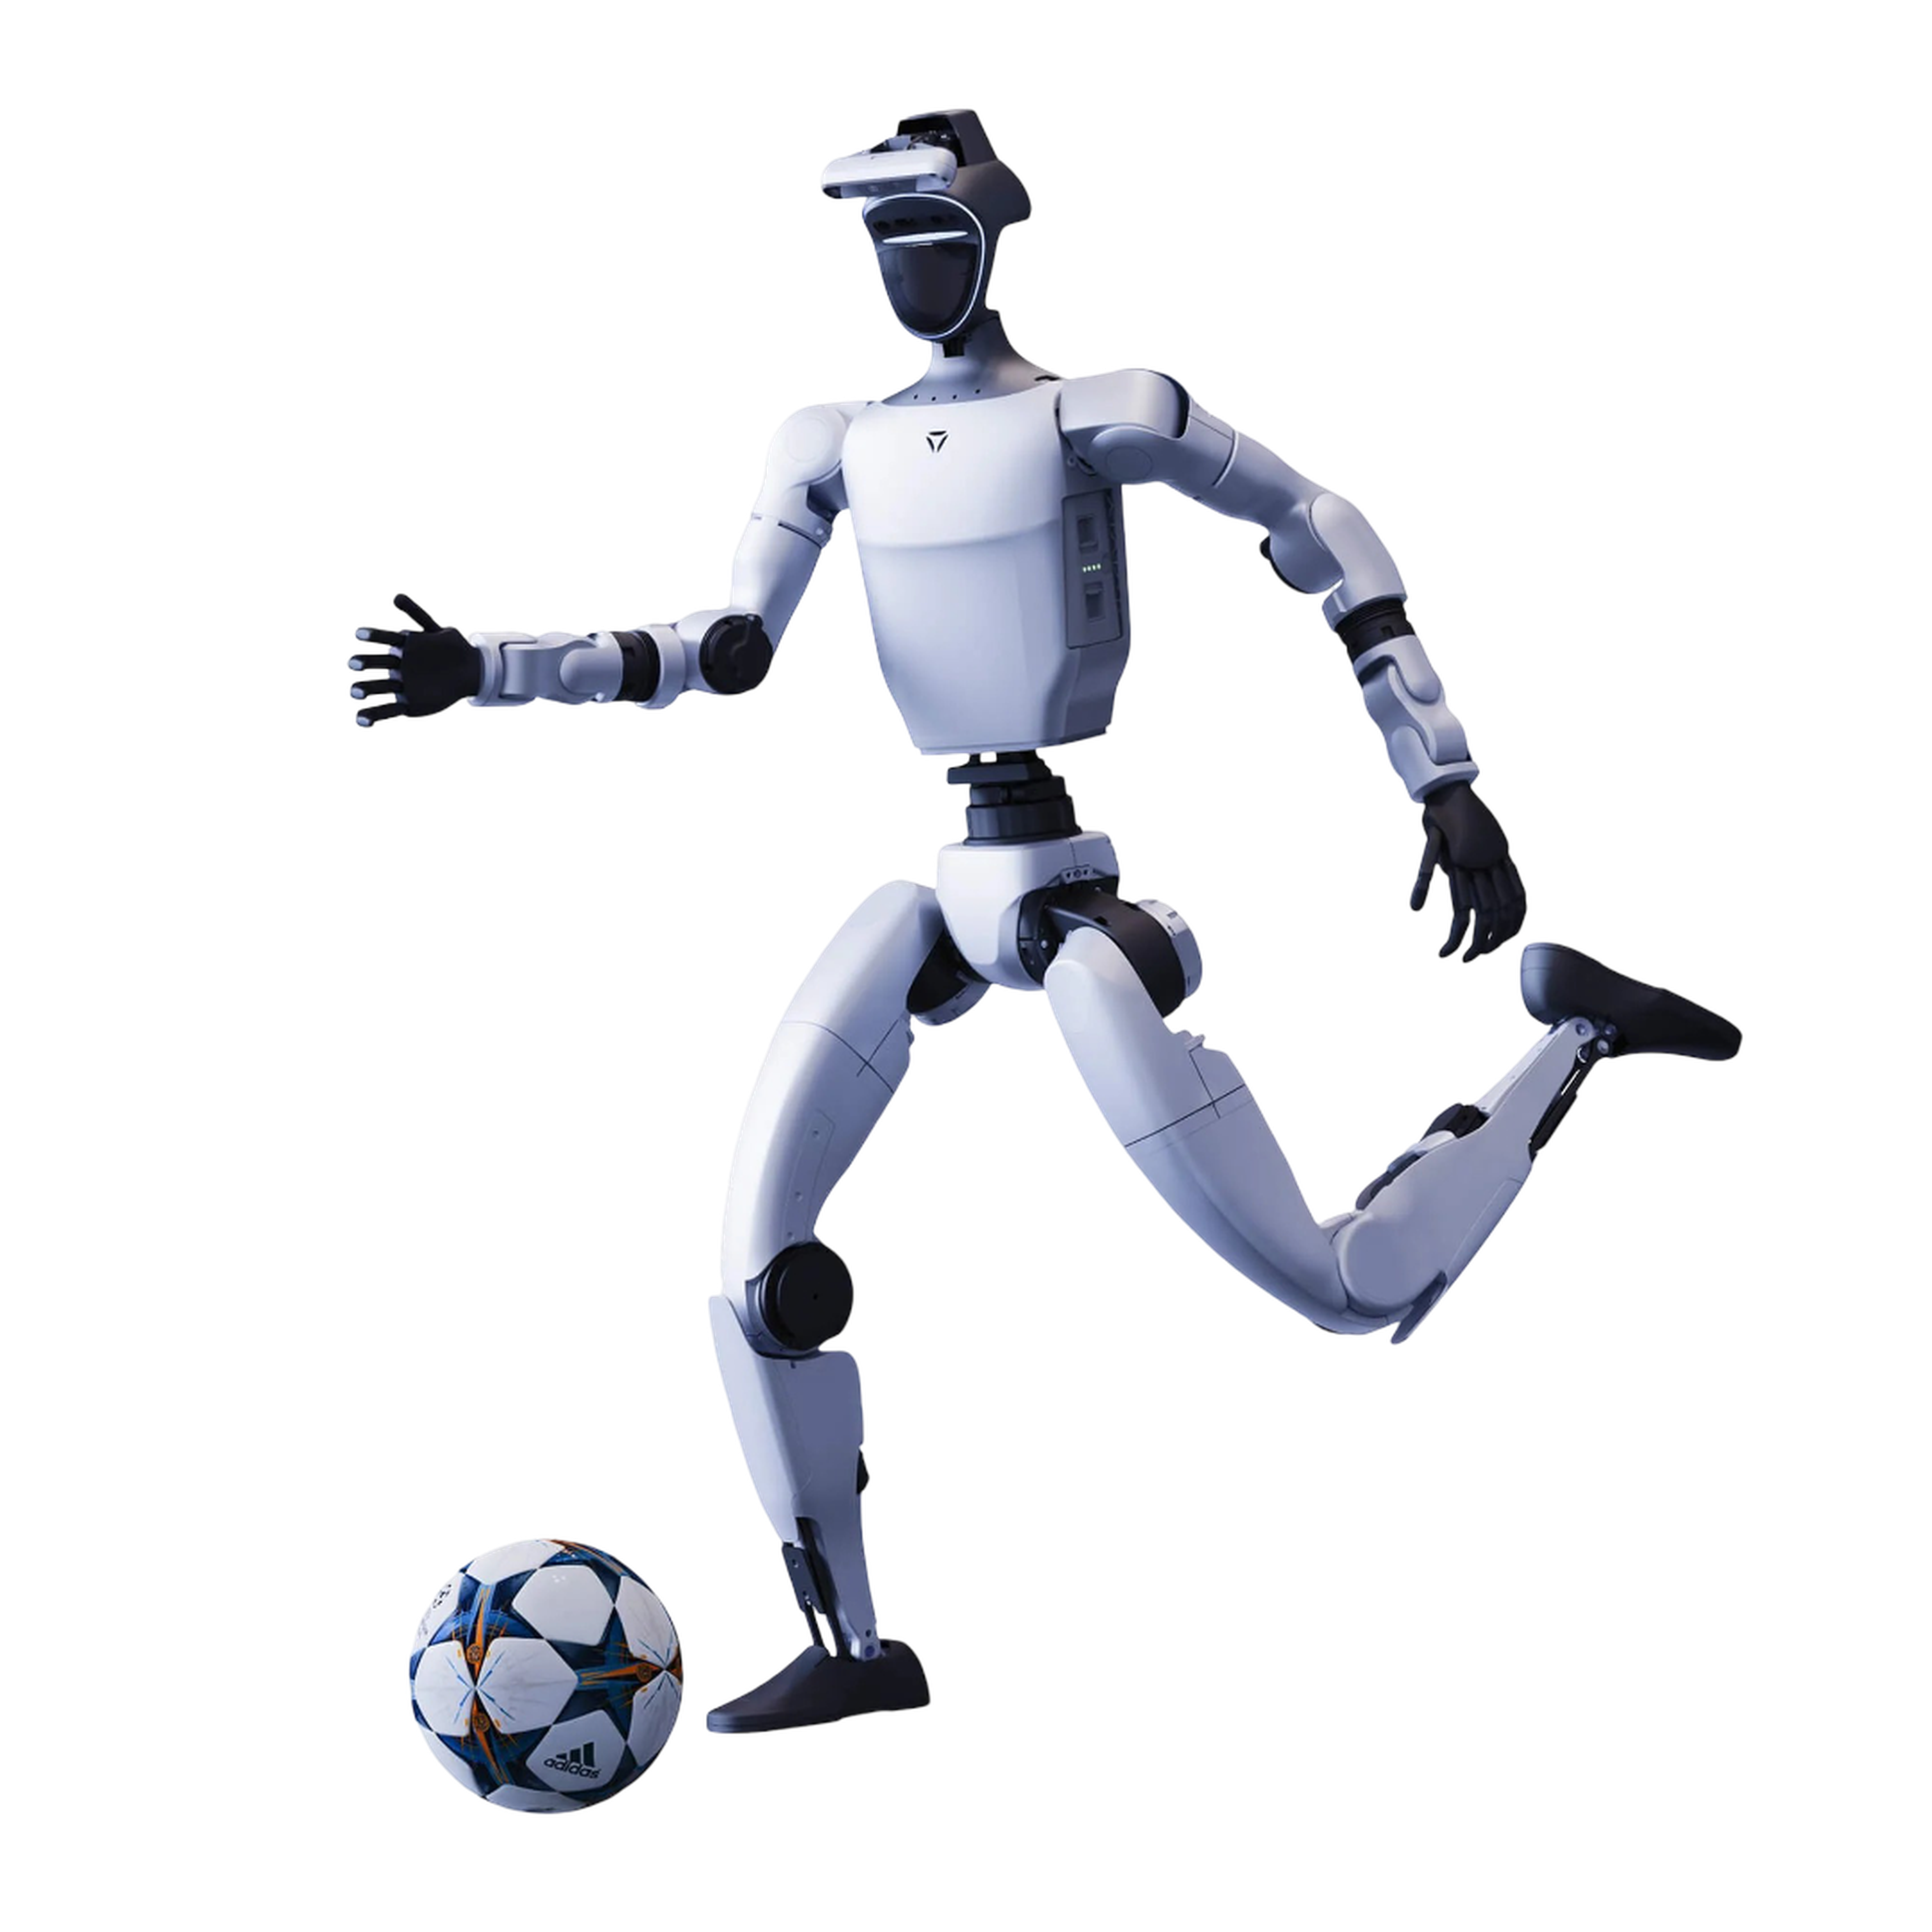
100 TOPS y SDK RoboCup para robótica autónoma
Para las tareas de IA y percepción, el Unitree G1 Comp incorpora una unidad de computación de desarrollo NVIDIA Jetson Orin NX que ofrece 100 TOPS. Unitree combina esta plataforma de cómputo con YOLO11 y un SDK RoboCup específico diseñado para aplicaciones de robótica orientadas a la competición. La Visual Recognition API proporciona funciones de visión artificial, mientras que la Spatial Positioning API admite posicionamiento geométrico monocular y posicionamiento por profundidad binocular. A través de la Motion Control API, los datos de percepción y posicionamiento pueden incorporarse directamente al control de movimiento del robot. La plataforma también incluye LiDAR 3D y una cámara de profundidad. Esto permite a los desarrolladores combinar percepción, posicionamiento y control de movimiento en una misma plataforma robótica.
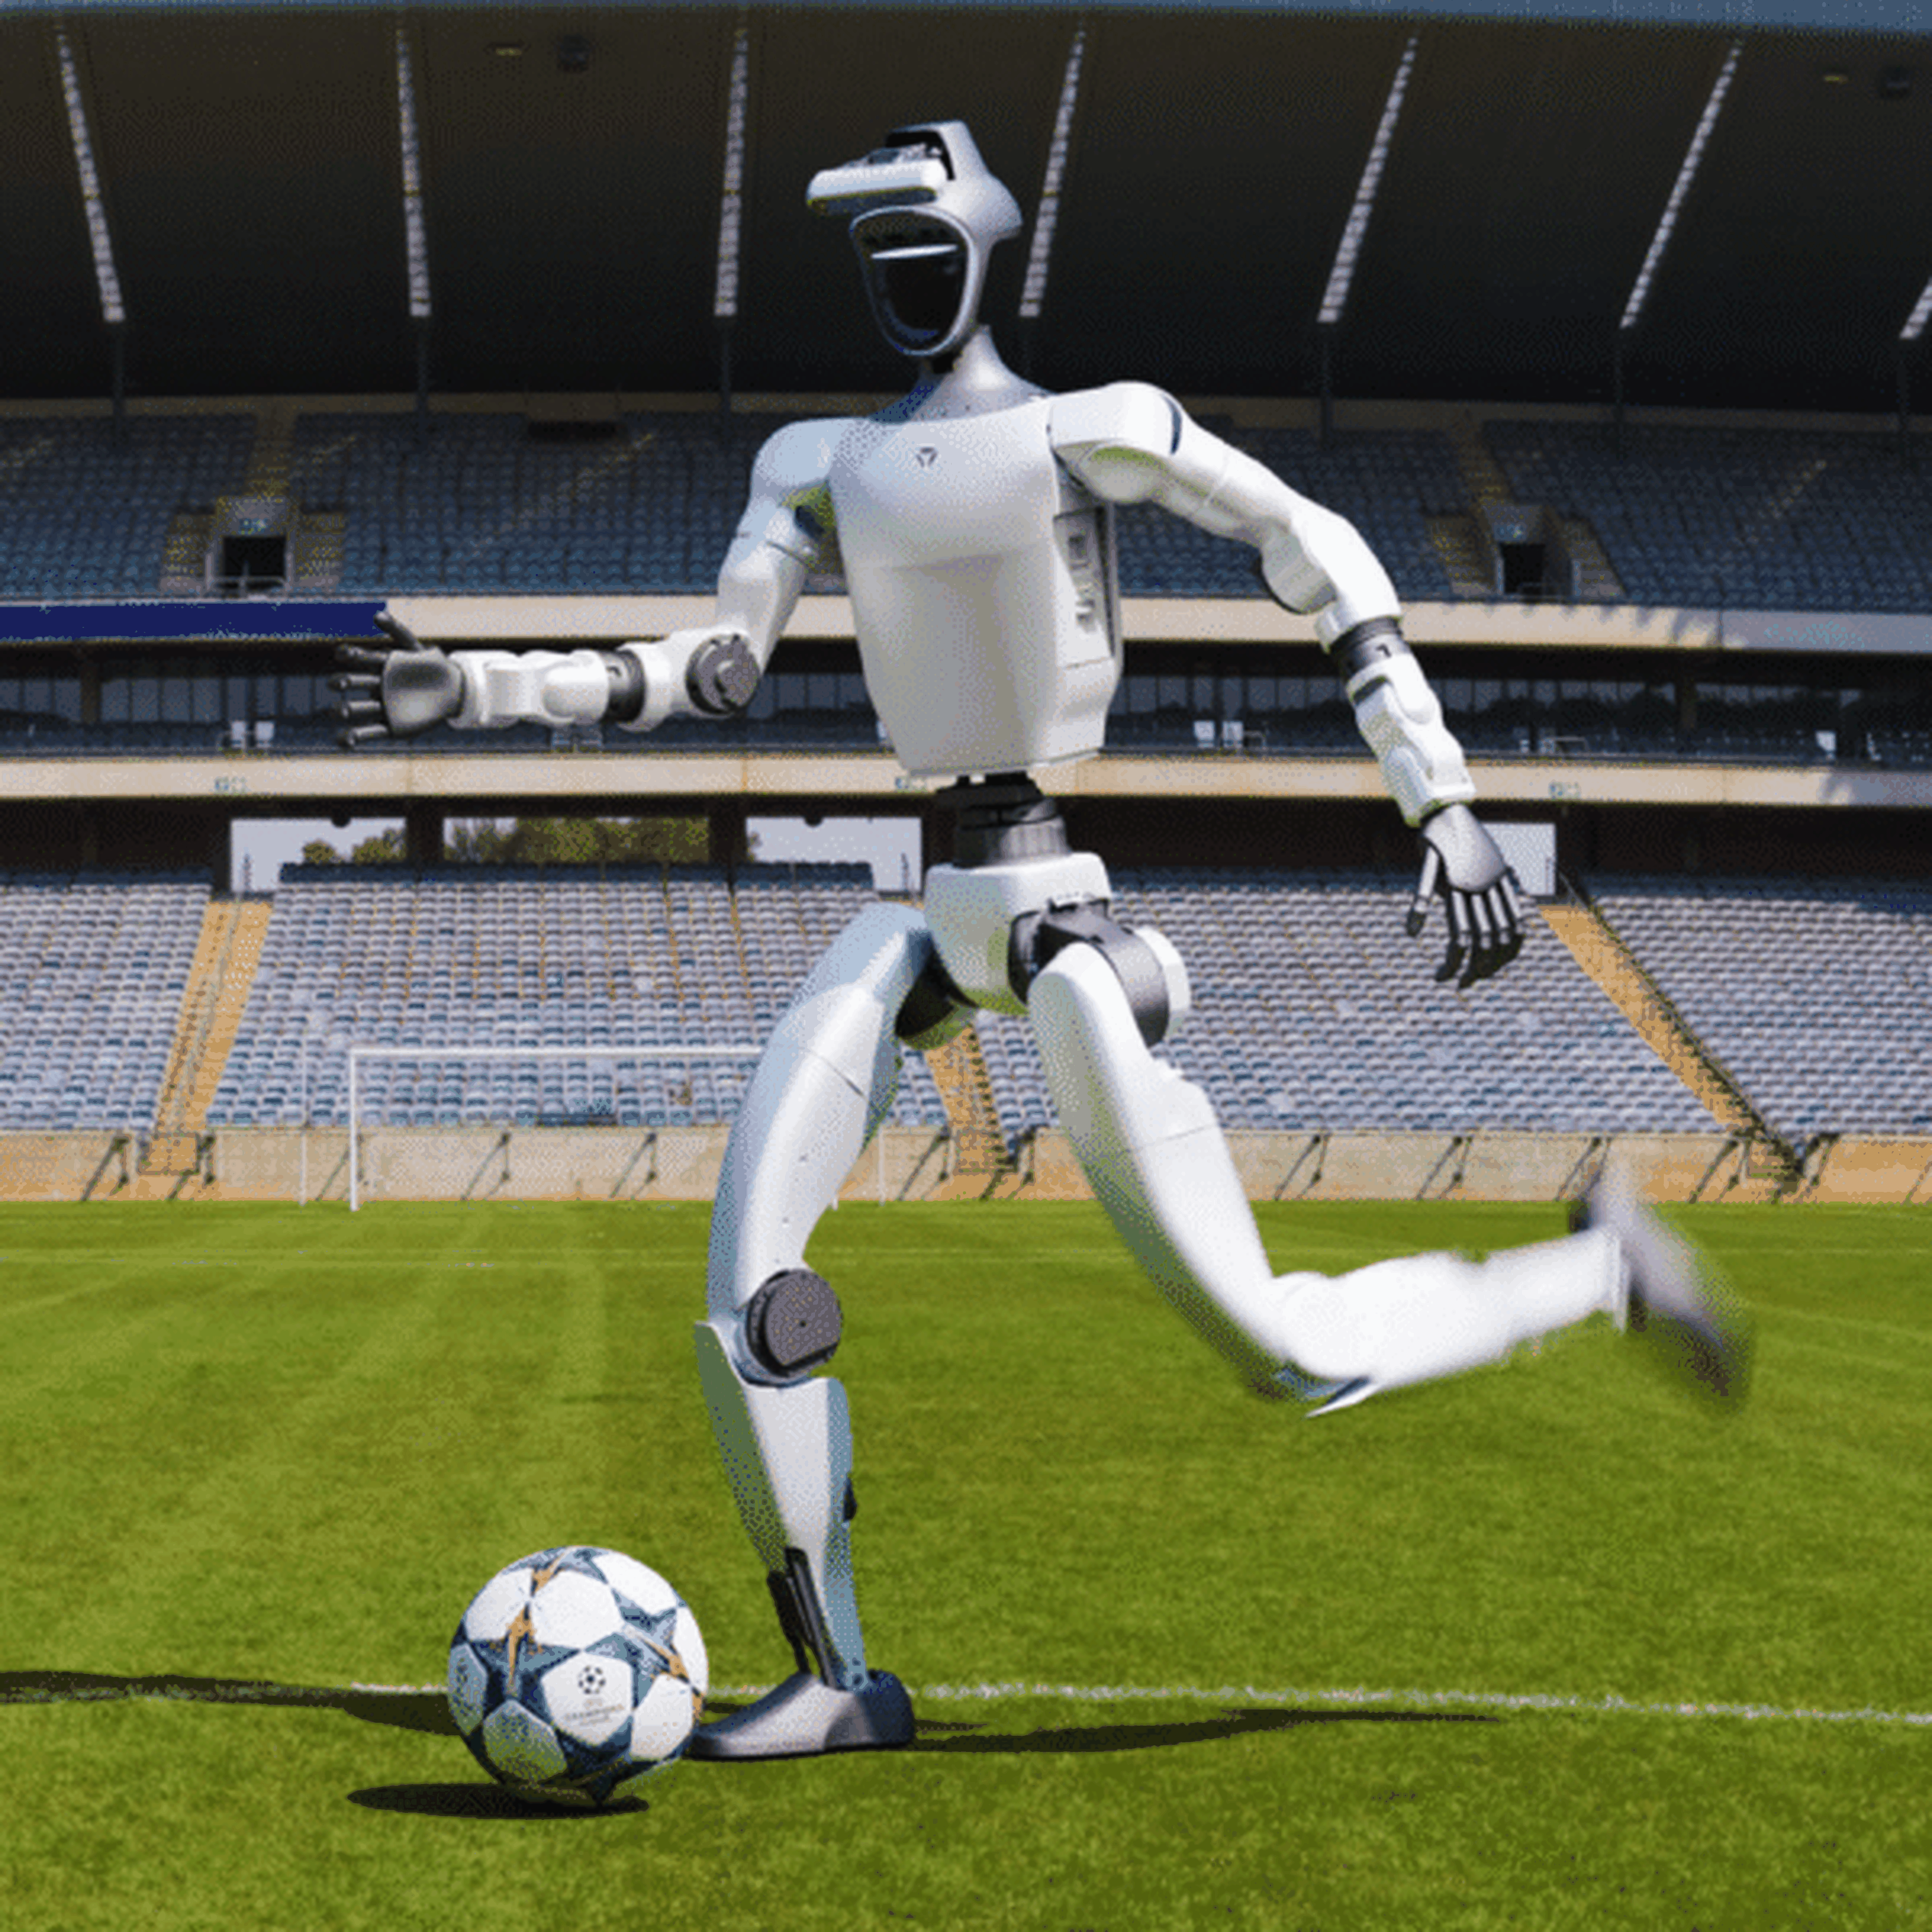
Aprendizaje por refuerzo y Sim2Real
El Unitree G1 Comp permite desarrollar estrategias de movimiento propias mediante aprendizaje por refuerzo. Para ello, Unitree ofrece el framework unitree_rl_gym y da soporte a Isaac Gym y MuJoCo como entornos de simulación. El flujo de desarrollo documentado abarca todo el proceso, desde el entrenamiento en simulación y la validación Sim2Sim hasta el despliegue Sim2Real en el robot físico. Para el control del robot se dispone de interfaces de control de operación de alto y bajo nivel, así como de un Status Service. La comunicación DDS y la compatibilidad con ROS permiten integrarlo en entornos de software de robótica habituales. Los entornos configurables, las semillas aleatorias y el número de iteraciones favorecen flujos de entrenamiento y desarrollo reproducibles para la locomoción humanoide y la robótica de competición.
Sistemas económicos creados con RBTX
Concierte una videollamada gratuita con nuestros expertos


