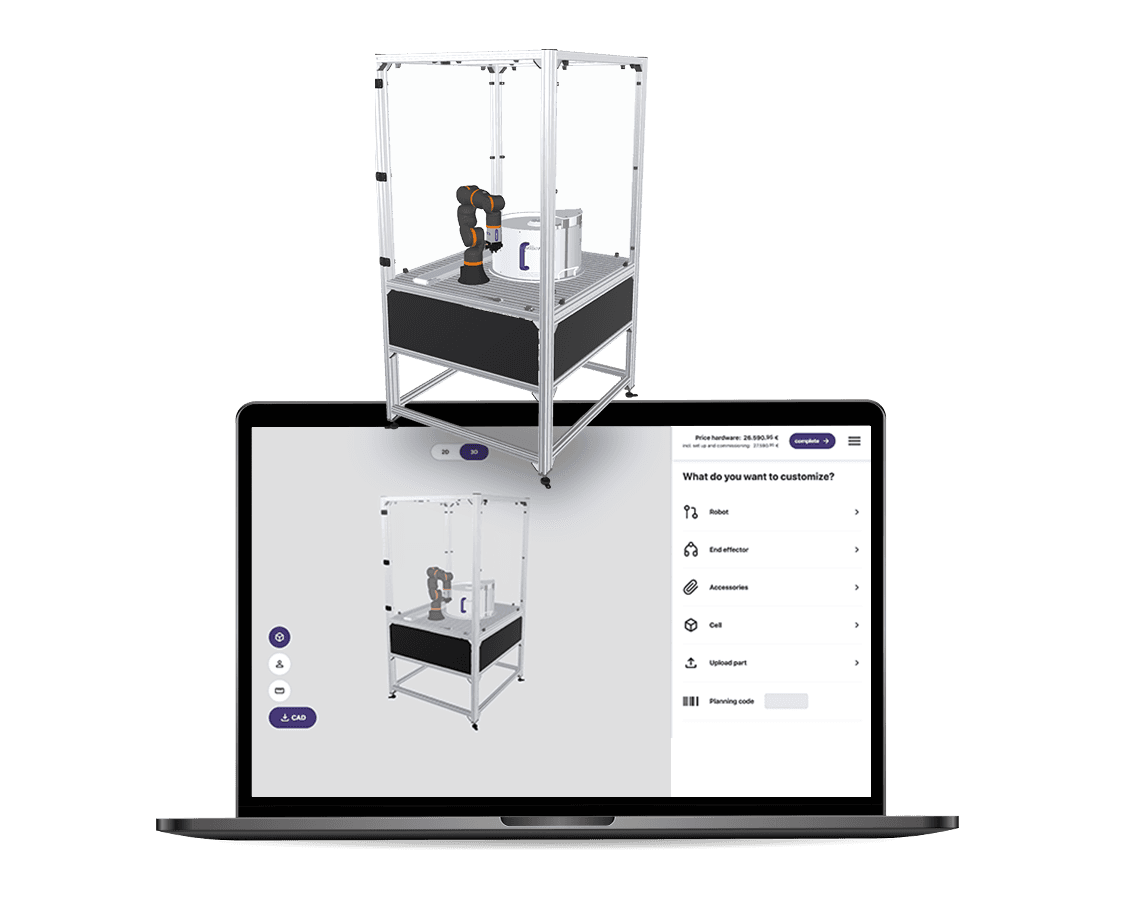
Controlador de robot modular para carril DIN
Este controlador de robot modular permite accionar motores paso a paso y entradas/salidas digitales. En combinación con el software CPRog, se pueden controlar cinemáticas de pórtico o de robot. Gracias al formato de carril DIN, los módulos permiten un mantenimiento muy sencillo.
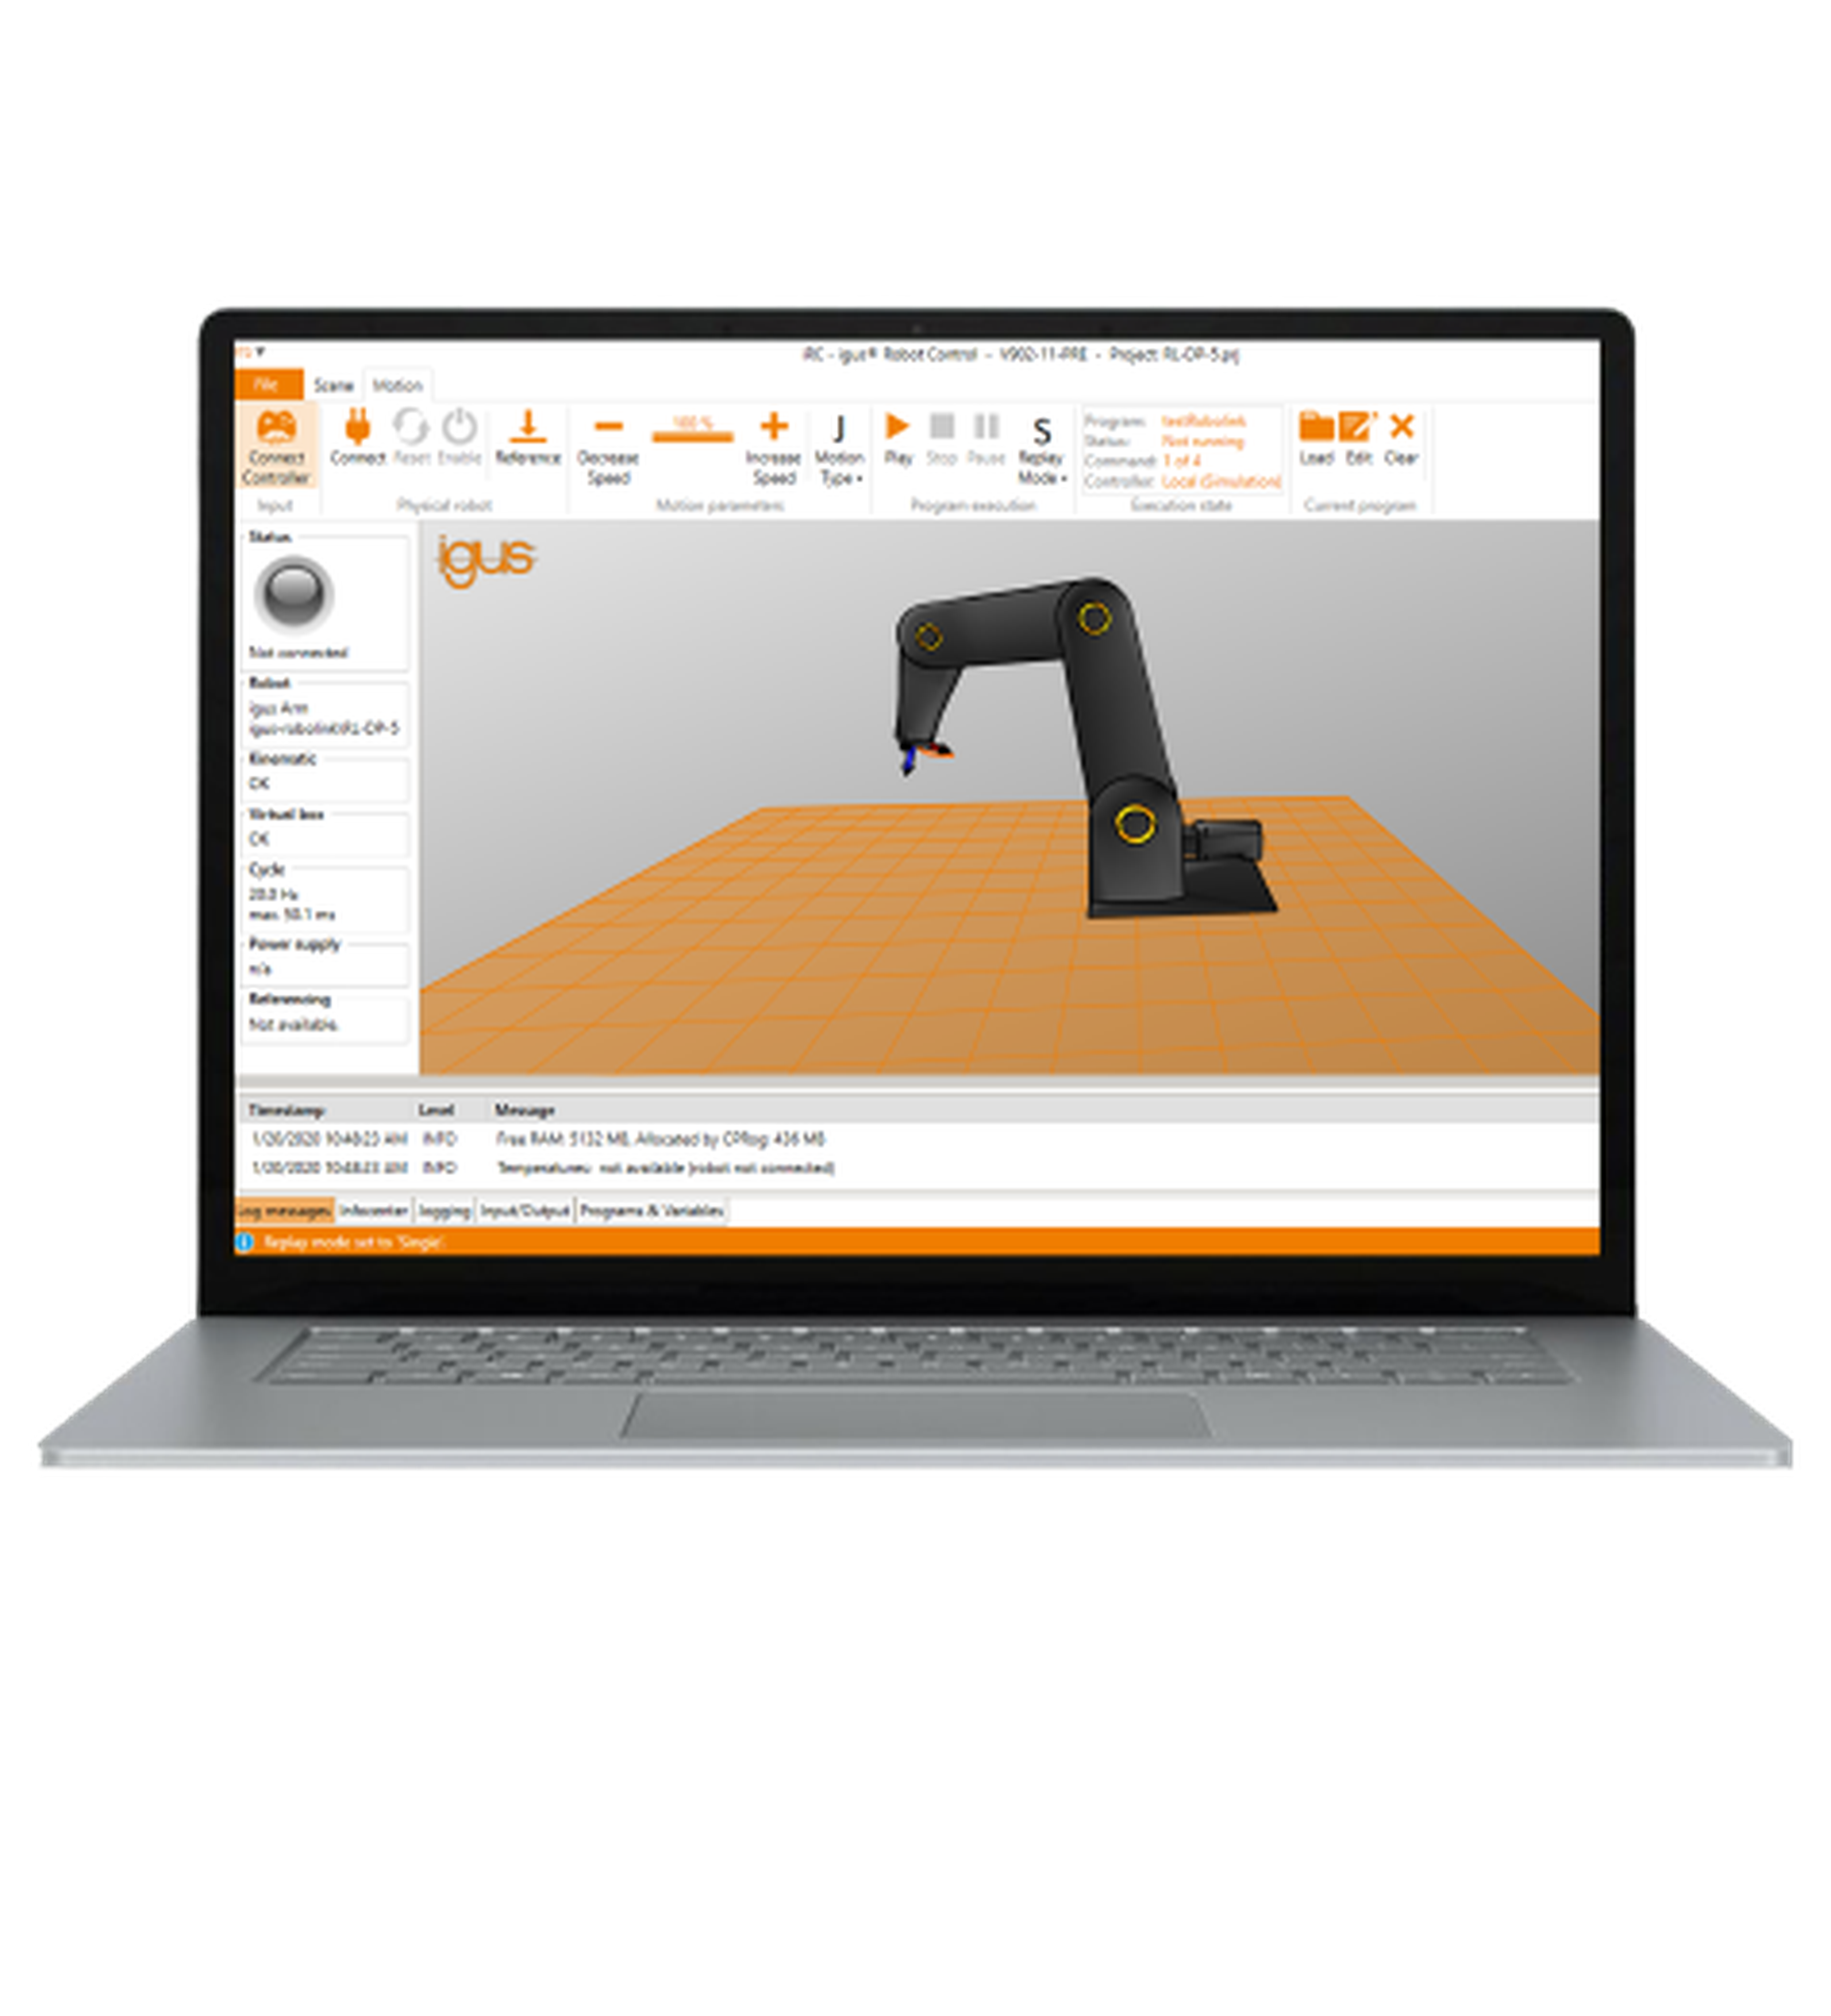
El entorno de control y programación CPRog para Windows 7/10 genera las órdenes para las articulaciones y las transmite a los módulos electrónicos mediante un adaptador USB a CAN. CPRog se basa en una interfaz de usuario 3D que facilita el inicio en la programación de robots. El robot se puede mover en la realidad, pero también en simulación para permitir pruebas. Los programas de robot pueden contener, por ejemplo, comandos Joint, Linear, DigitalOut, Loop o If-Then-Else. Se pueden conectar otros componentes, por ejemplo sistemas de visión artificial, mediante plugins. Para el funcionamiento se requiere una fuente de alimentación de 24 V y un PC con Windows.
- Movimiento fluido con microstepping de 1/256
- Módulos para carril DIN con conexión de bus
- Se proporcionan código fuente y paquetes ROS
El controlador se suministra sin cables ni montaje.
Nuestros destacados
Descarga gratuita
Descárguelo ahora y pruébelo con antelación
Descargue el software ahora gratis. Esto le permite familiarizarse con la interfaz de usuario y las funciones incluso antes de comprar los componentes. Con el Digital Twin obtiene una visión general de las posibilidades de su robot. (Requisitos del sistema: PC con Windows 10, puerto USB 2.0 libre, puerto Ethernet, 500 MB de almacenamiento libre)
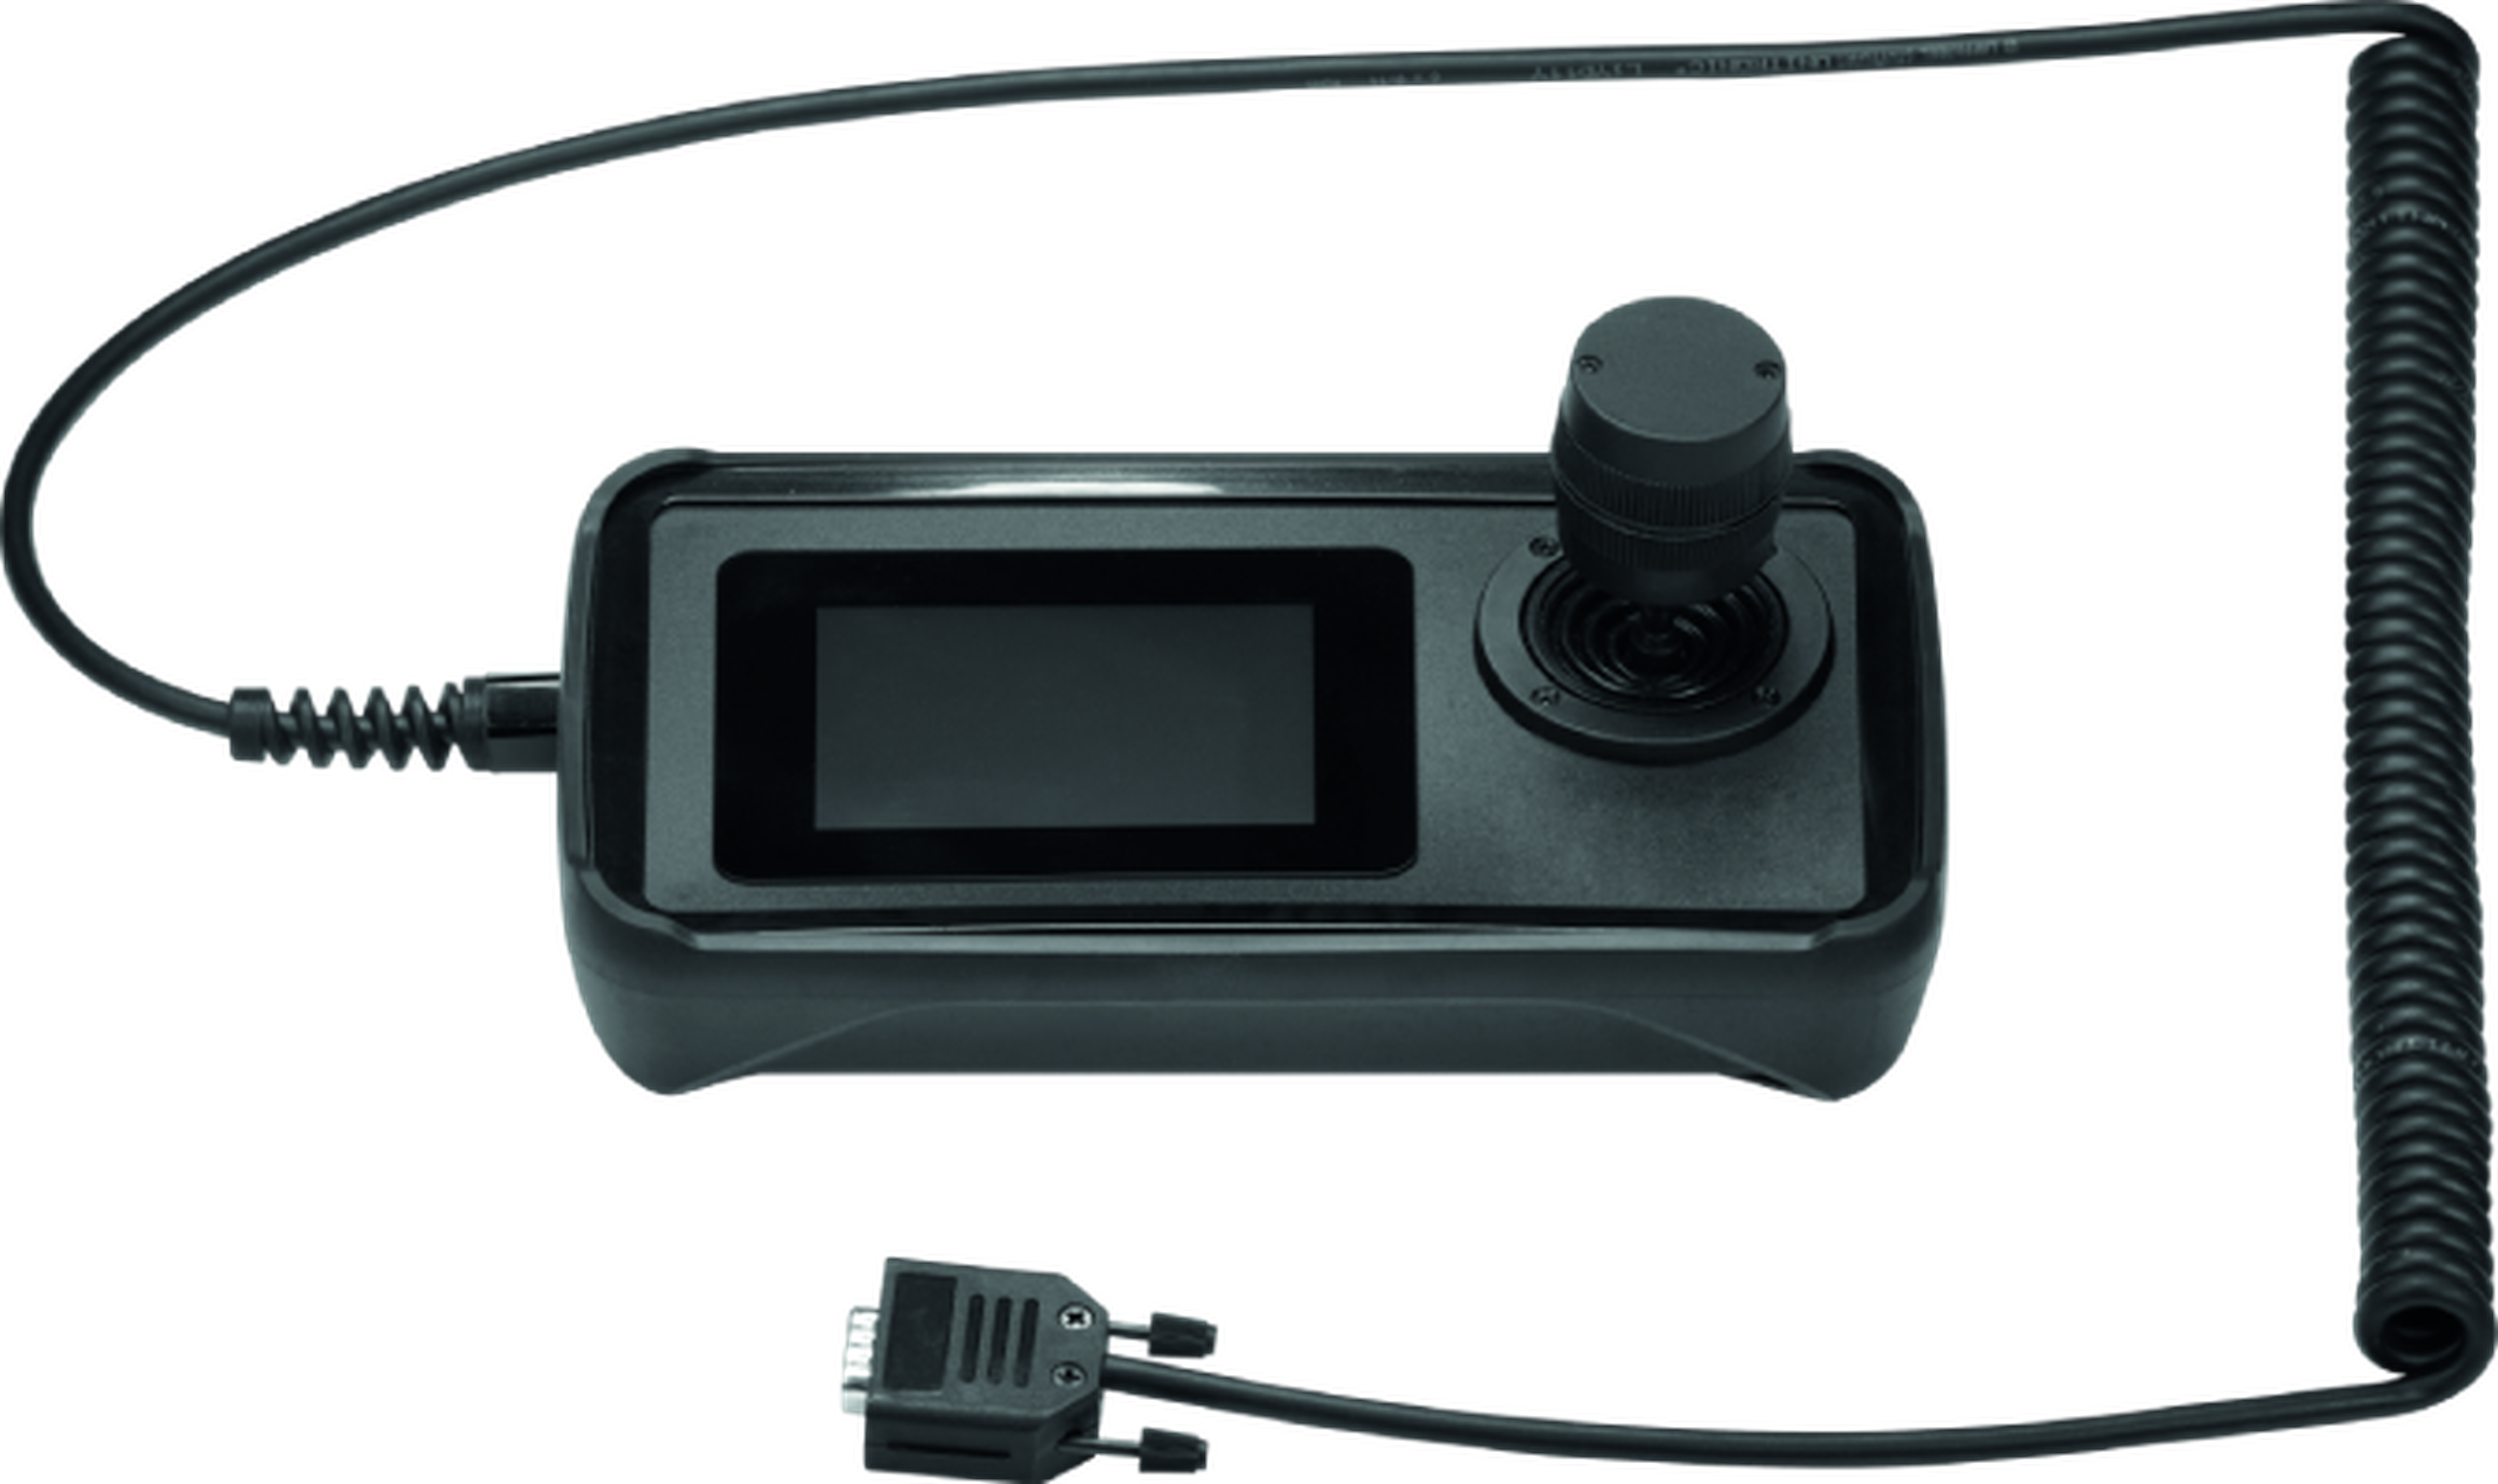
Terminal portátil opcional con pantalla táctil
Elija la configuración adecuada para usted.
Puede controlar el robot desde su PC con Windows 10 o desde el terminal portátil opcional con pantalla táctil. En el PC, el robot se puede programar mediante una interfaz gráfica de usuario. Con el terminal portátil puede controlar el robot con un joystick e iniciar programas a través de la pantalla táctil. Además, también puede conectar un gamepad a su PC con Windows como alternativa al terminal portátil. Con este terminal portátil, el robot funciona de forma autónoma sin el ordenador después de la programación mediante el PC con Windows.
Sistemas económicos creados con RBTX
Concierte una videollamada gratuita con nuestros expertos